Diagnoza pentru vehicule electrice (EV) și hibride (HEV/PHEV) vizează în principal sistemul de înaltă tensiune, starea bateriei de tracțiune (SOH – State of Health), motoarele electrice și componentele electronice de putere (invertoare, BMS – Battery Management System).
Ce include o diagnoză EV completă:
• Citirea codurilor de eroare (DTC) din modulele electronice și unitățile de control (ECU).
• Testarea bateriei de înaltă tensiune (HV):
• Măsurarea voltajului și echilibrului dintre celule (celor mai slabe celule/module).
• Determinarea gradului de degradare și a capacității reale a bateriei (SOH – State of Health).
• Verificarea bateriei de 12V (care alimentează sistemele auxiliare și calculatorul de pornire).
Echipamente folosite pentru diagnoză:
• Testere profesionale dedicate EV: Autel EV Diagnostics & Launch X431 EV Kit
Prețuri orientative în România
• Verificare baterie 12V / Diagnoză generală scurtă: de la ~200 – 350 RON.
• Test complet de sănătate baterie (SOH / Test Dinamic): între ~450 RON și 1.250 RON (în funcție de complexitate și durată).
INFORMATII UTILE DESPRE EVs & HYBRIDS:
Partea II · Teorie tehnică avansată
Vehicule complet electrice
BEV · Baterii · Electronică de putere · Încărcare · Diagnoză
Curs structurat pentru ingineri de electronică auto și tehnicieni cu experiență în diagnoză.
Ediție în limba română · 26 octombrie 2026 · Pregătită pentru Soo
Cum se studiază acest volum
Acest volum dezvoltă teoria vehiculelor complet electrice cu baterie (BEV) dincolo de simpla identificare a componentelor. Tema centrală este cooperarea dintre stocarea energiei, convertoarele de putere, mașinile electrice, echipamentele de încărcare și controlul termic pentru obținerea unui comportament previzibil al vehiculului.
Cititorul vizat cunoaște deja electronica auto și diagnoza de bază. Partea I prezintă arhitecturile hibride și conceptele comune; acest volum poate fi studiat și separat, deoarece relațiile esențiale dintre HV și baterie sunt reluate.
Parcurs de studiu
| Etapă | Capitole | Obiectiv principal |
|---|---|---|
| Sistemul bateriei | 01-08 | Explicarea construcției pachetului, electrochimiei, îmbătrânirii, estimării, echilibrării și autorizărilor HV. |
| Propulsia electrică | 09-12 | Înțelegerea tipurilor de motoare, a controlului invertorului, a convertoarelor și a arhitecturilor de tensiune. |
| Încărcare și control termic | 13-17 | Explicarea traseelor AC/DC, comunicației, limitelor de încărcare, fluxului termic și frânării. |
| Diagnoză și sinteză | 18-23 | Corelarea stărilor software cu măsurătorile fizice; rezolvarea cazurilor și calculelor. |
| Material de referință | 24-25 | Utilizarea glosarului și a bibliografiei cu surse primare. |
Rezervă aproximativ 24-32 de ore de studiu individual, inclusiv pentru scheme, calcule și cazuri scrise. Este o estimare editorială, nu timp de instruire acreditată. Linkurile bibliografice permit aprofundarea opțională a tehnologiilor prezentate.
Interpretarea exemplelor
Identificatorii precum [E12] trimit la bibliografie. Exemplele producătorilor descriu o implementare sau o generație identificată. Datele inventate, formulele aplicate unor vehicule ipotetice, schemele originale și graficele sintetice sunt ilustrații educaționale. Nu sunt curbe OEM de calibrare, limite de reparație sau rezultate măsurate.
Accentul cade pe încărcarea europeană Type 2 / CCS2, ținând cont de locația cititorului, cu scurte comparații cu alte familii de conectori. Forma conectorului, conversia electrică, protocolul de comunicație și autorizarea comercială sunt tratate separat.
01. Arhitectura BEV și limitele bilanțului energetic
Un BEV stochează energia pentru propulsie într-o baterie reîncărcabilă și folosește una sau mai multe mașini electrice pentru a antrena roțile. Eliminarea motorului termic schimbă mai mult decât unitatea de propulsie: încălzirea habitaclului, alimentarea circuitelor de joasă tensiune, strategia de răcire, estimarea energiei și condițiile de autorizare urmărite în diagnoză devin strâns legate de arhitectura electrică.
Unități funcționale
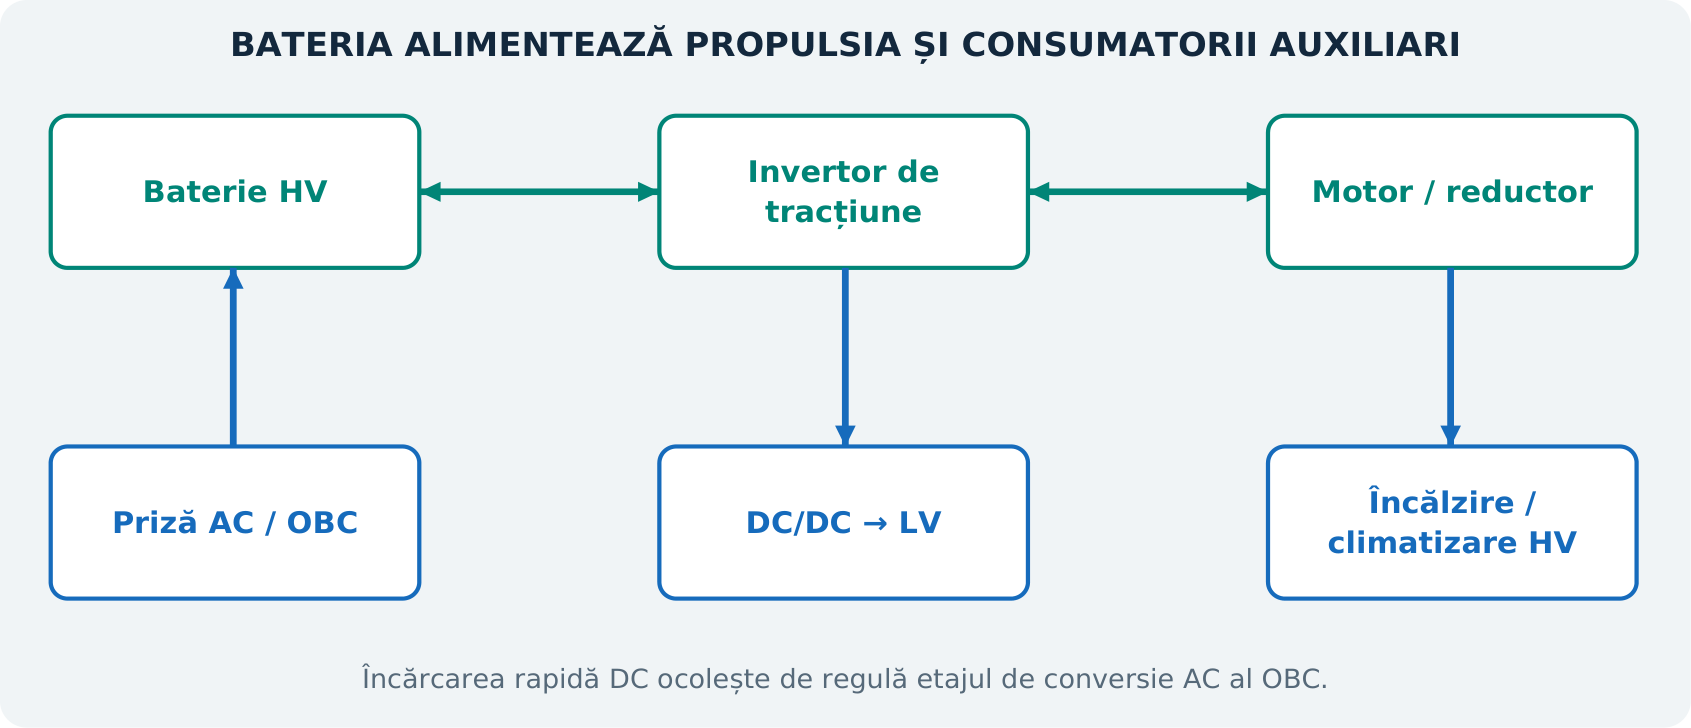
Bateria de tracțiune stochează energia. Sistemul de conexiune și distribuție al bateriei conectează ramurile HV protejate. Invertorul de tracțiune controlează curenții de fază ai motorului. Motorul electric și reductorul produc cuplul la roți. OBC, încărcătorul de la bord, transformă de regulă tensiunea alternativă externă în tensiune continuă controlată pentru încărcare. Convertorul DC/DC HV/LV alimentează domeniul electric auxiliar. Echipamentele termice gestionează temperaturile și climatizarea habitaclului.
Integrarea nu elimină diferențele funcționale. Un ansamblu poate conține OBC, convertor DC/DC și distribuție electrică, dar defectarea unui traseu nu demonstrează defectarea tuturor funcțiilor. Modulul Nissan de distribuție și conversie a energiei este un exemplu identificat de asemenea integrare. [E02]
Limitele bilanțului energetic
Energia preluată din rețea include pierderile de conversie la încărcare și poate include climatizarea habitaclului sau încălzirea bateriei. Energia măsurată la bornele bateriei diferă de energia chimică utilizabilă. Energia mecanică la arborele motorului diferă de cea la roți din cauza pierderilor din reductor și transmisie. Valoarea consumului afișată la bord poate folosi o altă limită de măsurare.
Variante de arhitectură
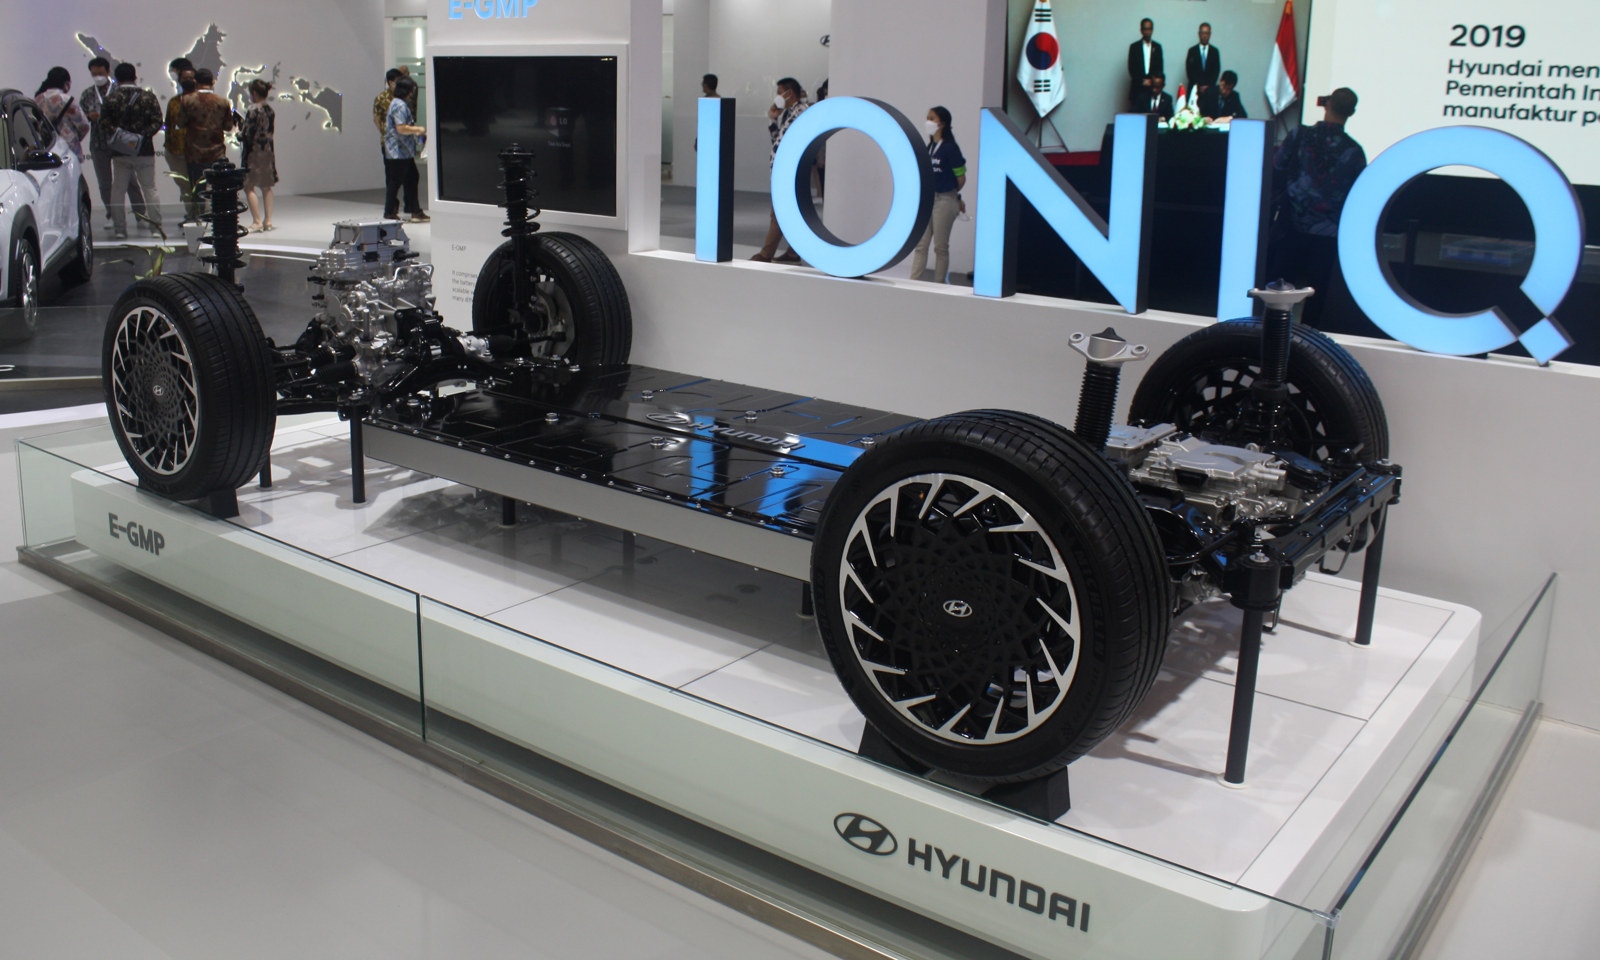
Vehiculele pot avea o punte motoare, două punți motoare, mai multe motoare, decuplări mecanice sau mai mult de un raport de transmisie. Dispunerea cunoscută ca „skateboard”, cu bateria sub podea, este frecventă, dar nu universală. O platformă dedicată și una adaptată de la un vehicul termic pot avea dispuneri foarte diferite ale circuitelor termice, structurilor de impact și accesului pentru service.
Înainte de analiza unui BEV necunoscut, construiește o schemă funcțională pe baza documentației de referință. Marchează domeniile de tensiune, etapele de conversie, limitele separării galvanice, contactoarele, senzorii principali și ECU responsabil de fiecare autorizare. Această hartă este mai utilă decât memorarea poziției cablurilor portocalii ale unui singur vehicul.
Surse: [E01], [E02], [E03]. Analiza limitelor bilanțului și lista de verificare a arhitecturii sunt o sinteză originală.
Înapoi la începutul cursului ↑02. Electrochimia celulei și comportamentul tensiunii
O celulă litiu-ion conține un electrod pozitiv, un electrod negativ, separator, electrolit, colectoare de curent și carcasă. În timpul descărcării, ionii de litiu se deplasează prin electrolit dinspre electrodul negativ către cel pozitiv, iar electronii furnizează energie prin circuitul extern. Încărcarea inversează procesul. Separatorul împiedică contactul electronic direct, permițând transportul ionic.
Chimia presupune compromisuri
NMC și NCA denumesc familii de materiale pentru electrodul pozitiv, selectate frecvent pentru densitatea energetică. LFP are alte caracteristici privind costul, materialele, comportamentul termic și tensiunea. LTO denumește un material pentru electrodul negativ, utilizat în unele aplicații cu putere mare sau durată mare de viață. Aceste denumiri nu precizează încărcarea electrozilor cu material activ, aditivii electrolitului, formatul celulei sau proiectarea răcirii.
| Familie / caracteristică | Tendință tipică | Precizare importantă |
|---|---|---|
| Litiu-ion NMC / NCA | Densitate energetică utilă; tensiune nominală a celulei adesea în jur de 3,6-3,7 V. | Limitele exacte de tensiune, comportamentul termic și îmbătrânirea depind de formulare. |
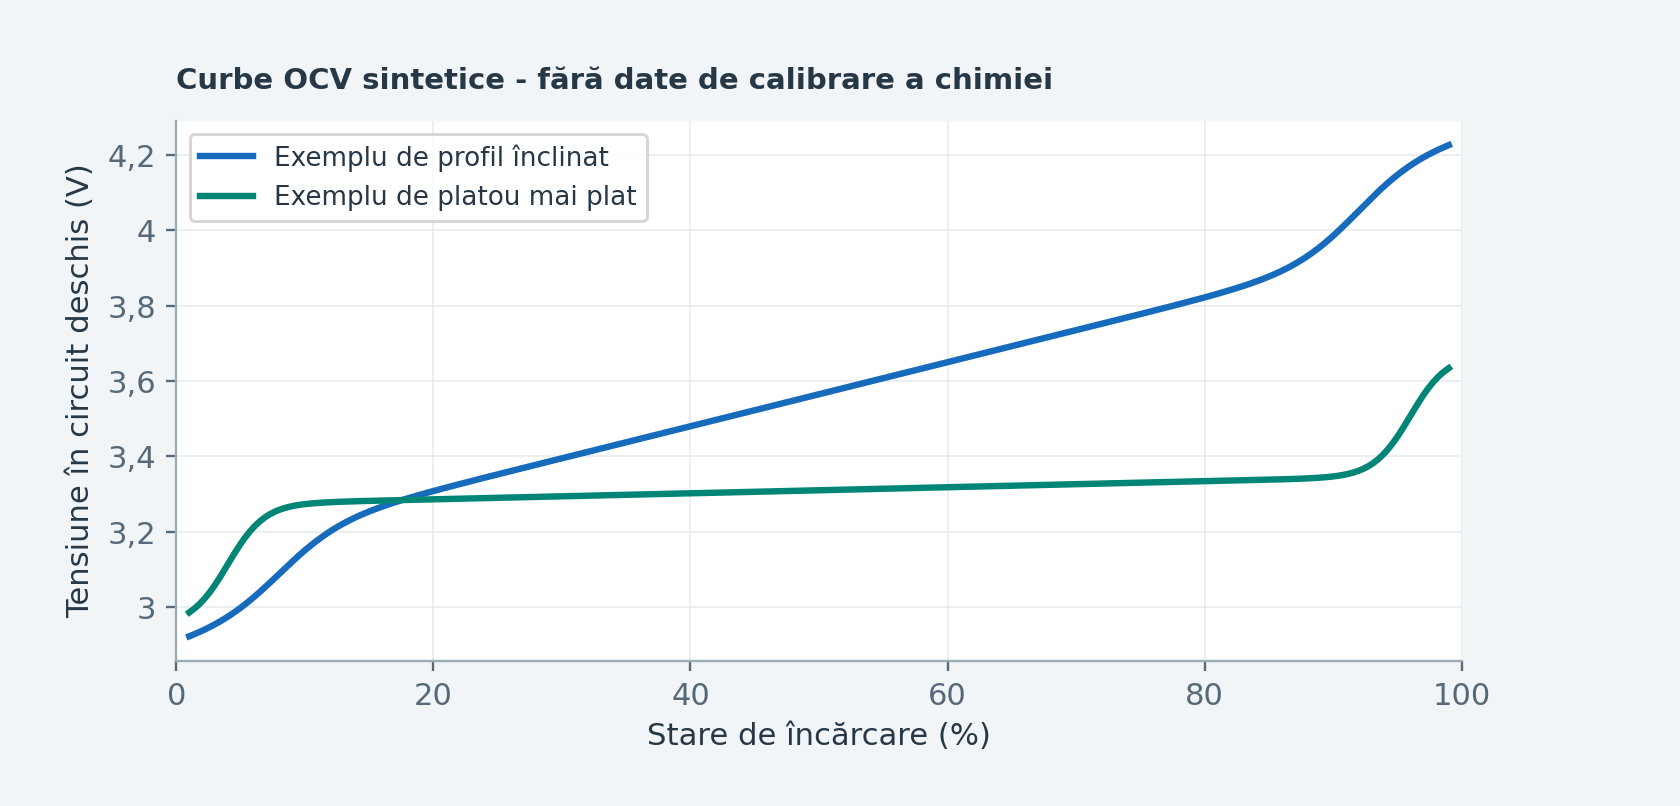
| Litiu-ion LFP | Tensiune mai plată în zona mediană de SOC; tensiune nominală adesea în jur de 3,2 V. | Platoul complică estimarea SOC din tensiune; celula nu este imună la defecte periculoase. |
| Celulă bazată pe LTO | Alt material pentru electrodul negativ; caracteristici utile de putere și ciclare în anumite proiecte. | Tensiunea și densitatea energetică diferă de cele ale celulelor cu electrod negativ din grafit. |
| Electrod negativ cu siliciu | Poate crește capacitatea de stocare în cadrul proiectului electrodului. | Gestionarea dilatării și degradării depinde de formulare și construcție. |
Valorile nominale de mai sus sunt orientative. Nu înlocuiesc limitele permise de încărcare și descărcare ale celulei identificate.
OCV nu este tensiunea sub sarcină
Tensiunea în circuit deschis, OCV, este tensiunea la borne asociată echilibrului, în condiții definite de repaus și temperatură. Sub sarcină, rezistența și polarizarea electrochimică modifică tensiunea la borne. După încetarea sarcinii, relaxarea poate continua pe mai multe scări de timp. O citire imediat după un eveniment cu curent mare nu reprezintă, așadar, o măsurare pură a OCV.
Sarcina electrică nu este energie
Celulele pot furniza aceeași cantitate în Ah, dar energii diferite în Wh, deoarece tensiunea de funcționare diferă. O schimbare de temperatură poate reduce energia utilizabilă la o sarcină dată fără o pierdere permanentă de capacitate de aceeași mărime. Separă efectele reversibile ale funcționării de îmbătrânirea ireversibilă.
Comportamentul bateriei în exploatare rezultă din chimie, electrozi, proiectare termică, limite și software, împreună. Chimia este punctul de pornire al înțelegerii, nu un diagnostic complet.
Surse: [E04], [E05], [E06]. Explicația electrochimică generală și graficul sintetic sunt materiale didactice originale.
Înapoi la începutul cursului ↑03. De la celulă la baterie: proiectare electrică și mecanică
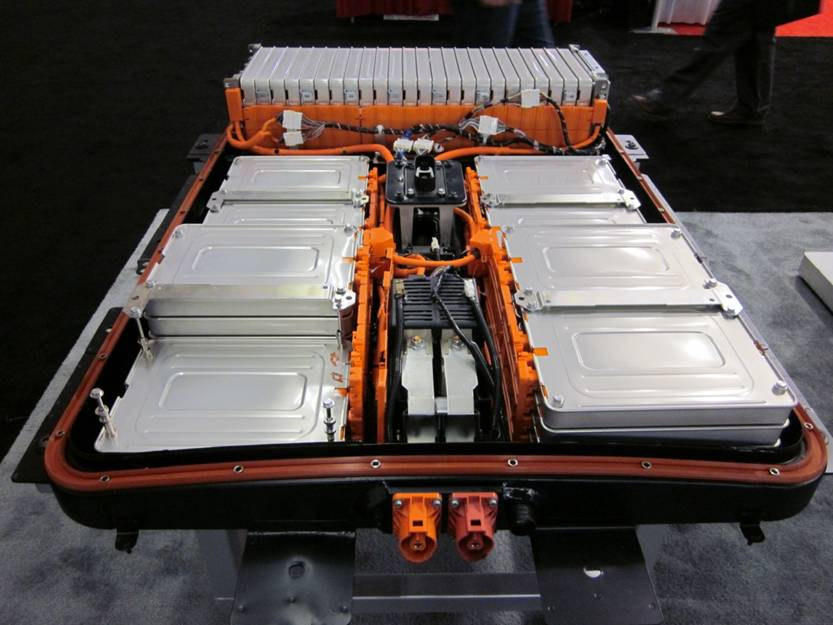
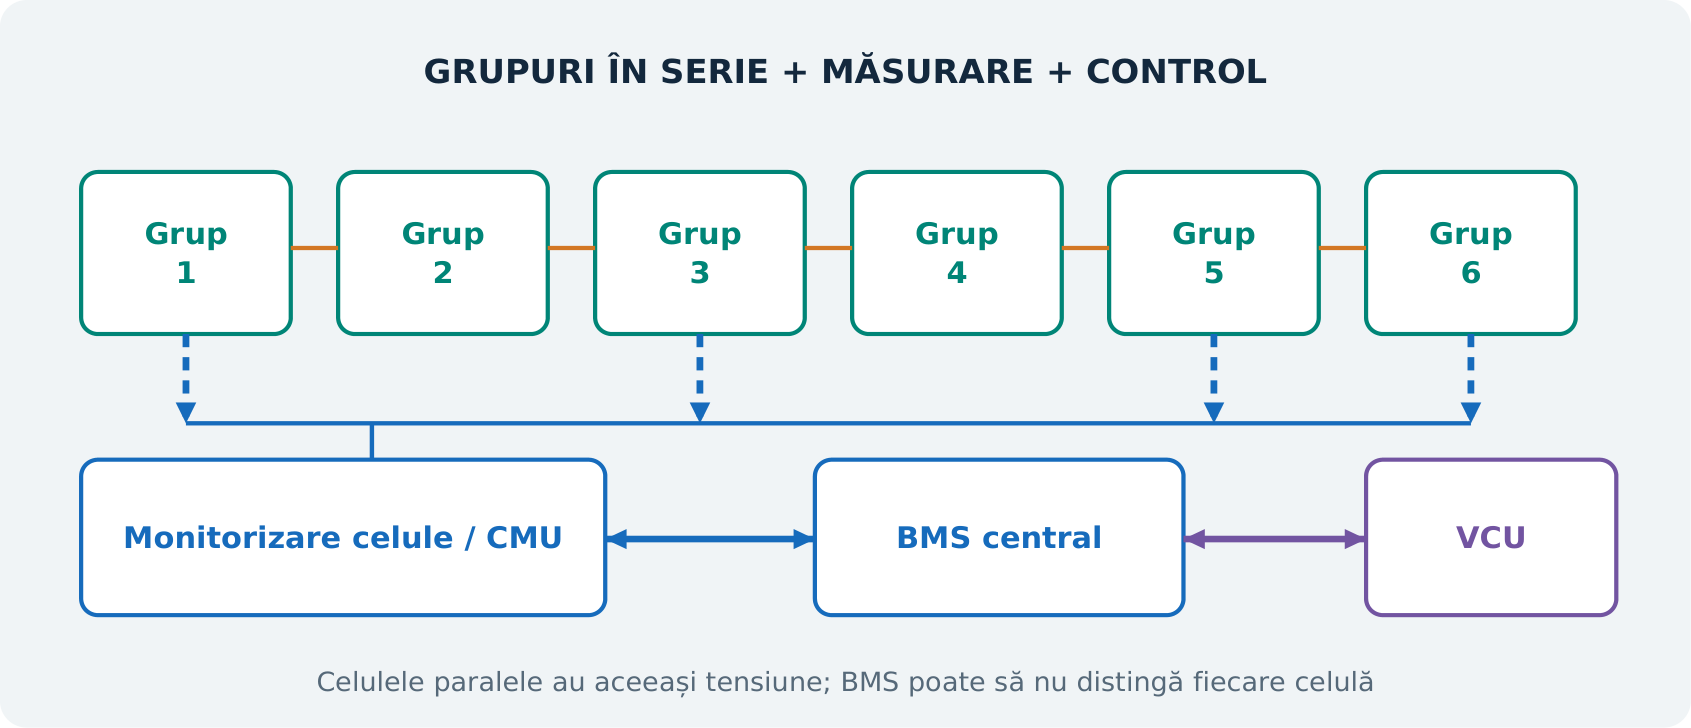
Celulele se conectează în serie pentru creșterea tensiunii și în paralel pentru creșterea capacității de curent și a capacității în Ah. Proiectarea bateriei trebuie să gestioneze și sarcinile mecanice, forțele la impact, vibrațiile, etanșarea, uniformitatea temperaturii, căile de evacuare a gazelor și posibilitatea de fabricație. Schema electrică reprezintă doar unul dintre nivelurile proiectării.
Comportamentul în serie și în paralel
Același curent trece prin fiecare grup înseriat pe un traseu serie ideal. Tensiunile diferite ale grupurilor pot evidenția stări sau impedanțe diferite la același curent. Într-un grup paralel, celulele au aproximativ aceeași tensiune, însă distribuția curentului depinde de rezistența celulelor și conexiunilor. Defectarea unei celule individuale din paralel poate fi mascată de o tensiune plauzibilă a grupului.
Module, cell-to-pack și concepte structurale
O baterie modulară grupează celulele în subansambluri înlocuibile sau neînlocuibile. Proiectarea cell-to-pack reduce structurile intermediare. Un concept structural poate integra carcasa bateriei în traseele de preluare a sarcinilor vehiculului. Acestea sunt descrieri arhitecturale; nu stabilesc dacă celulele sau modulele individuale pot fi reparate în service.
Reparabilitatea depinde și de adezivi, sistemele de comprimare, interfețele de răcire, îmbinările electrice, identitatea software și procesul de reparație validat de OEM. Un modul aparent accesibil nu implică automat o reparație aprobată la nivel de modul.
Protecție și măsurare
Bateriile pot include legături fuzibile la nivel de celulă, siguranțe principale, contactoare, deconectoare pirotehnice, senzori de curent, monitorizare a izolației, senzori de presiune sau gaze și senzori de temperatură. Nu toate bateriile conțin toate elementele, iar ramurile pot fi protejate sau comutate diferit. O siguranță principală și un contactor comandat răspund unor scări de timp și mecanisme de defectare diferite.
Interfețele mecanice și termice influențează starea electrică
Comprimarea și posibilitatea de preluare a umflării pot conta la celulele pouch sau prismatice. Plăcile de răcire și materialele de interfață termică influențează temperaturile locale. Etanșările și egalizarea presiunii contribuie la controlul mediului. Pătrunderea lichidului de răcire sau a apei poate provoca coroziune și probleme de izolație fără o pierdere imediată, evidentă, de capacitate.
Corelarea datelor de diagnoză cu structura fizică
Identifică dacă un canal se referă la un grup de celule, modul, stivă, banc sau întreaga baterie. Localizează senzorii. Compară suma grupurilor monitorizate cu tensiunea bateriei, ținând cont de diferențele de eșantionare și precizie. O neconcordanță poate indica probleme de achiziție, mapare sau limite de măsurare, în locul unui defect electrochimic.
Surse: [E03], [E07], [E08]. Regulile conexiunilor electrice și deducțiile de diagnoză sunt explicații originale.
Înapoi la începutul cursului ↑04. Îmbătrânire, depunere de litiu și defectare termică
Îmbătrânirea bateriei modifică posibilitatea de stocare a energiei, capacitatea de a furniza putere și uneori marjele de siguranță. Îmbătrânirea calendaristică se dezvoltă în timp, în anumite condiții, chiar fără ciclare. Îmbătrânirea prin ciclare depinde de utilizarea electrică, adâncimea ciclurilor, ratele de curent și temperatură. Aceste categorii interacționează; un simplu număr de cicluri nu descrie întregul istoric.
Reducerea capacității și creșterea rezistenței
Pierderea litiului ciclabil, modificările materialului activ, dezvoltarea interfețelor electrozilor și deteriorarea mecanică pot reduce capacitatea. Impedanța crescută produce o cădere de tensiune și încălzire mai mari la același curent. Mecanisme diferite de degradare pot avea simptome similare la bord; comportamentul energetic și cel de putere trebuie evaluate separat.
Istoricul temperaturii și al SOC
Temperatura ridicată poate accelera multe procese chimice nedorite. Un SOC ridicat poate crește solicitarea anumitor sisteme de electrozi în timpul stocării îndelungate. Temperatura scăzută poate crește rezistența și limita transportul. Acestea sunt tendințe, nu o regulă universală de depozitare sau încărcare pentru toate chimiile și vehiculele.
Depunerea de litiu metalic
La încărcare, litiul trebuie să intre controlat în structura electrodului negativ. În condiții electrochimice nefavorabile, se poate depune în schimb litiu metalic. Cererea mare de încărcare combinată cu temperatura scăzută reprezintă un risc cunoscut, dar limita efectivă depinde de proiectarea celulei, îmbătrânire și condițiile locale. De aceea contează limitele BMS și precondiționarea bateriei. [E09]
Încărcarea suficient de lentă pentru a evita un avertisment afișat nu demonstrează că o celulă deteriorată, neidentificată, este sigură. În schimb, reducerea ratei de încărcare la rece poate reprezenta protecție normală, nu o dovadă de defectare.
De la defect local la propagare
Un scurtcircuit intern, o solicitare severă în afara limitelor, contaminarea sau alt defect pot iniția încălzirea. Dacă generarea căldurii depășește evacuarea și reacțiile exoterme se accelerează, poate apărea ambalarea termică. Producerea gazelor, presiunea și transferul către celulele vecine sunt probleme la nivel de baterie. LFP are caracteristici termice diferite de multe chimii bogate în nichel, dar nu este neinflamabil și nici universal sigur în condiții de abuz. [E05]
Interpretare pentru diagnoză
Abaterea persistentă a unui grup, autodescărcarea neobișnuită, un comportament termic local, înregistrarea unui eveniment intern sau deteriorarea fizică pot impune o evaluare a riscului diferită de simpla reducere a autonomiei. Un procent de capacitate nu caracterizează singur aceste situații. Dovezile unei deteriorări structurale sau interne a bateriei trebuie tratate prin procesul de evaluare al producătorului, nu prin experimente speculative de încărcare și descărcare.
Separă efectele reversibile de cele permanente: compară comportamentul de referință la temperatură, SOC, profil de curent și fereastră software similare. Restricțiile temporare provocate de frig diferă de îmbătrânirea permanentă.
Surse: [E05], [E09], [E10]. Explicațiile mecanismelor și distincțiile de diagnoză reprezintă o sinteză originală.
Înapoi la începutul cursului ↑05. Estimarea BMS: SOC, SOH, SOP și incertitudine
BMS nu măsoară direct SOC printr-un senzor fizic. Îl estimează din tensiune, curent, temperatură, istoric și un model. Estimează și capacitatea utilizabilă și puterea disponibilă, supraveghează limitele și transmite autorizări altor controlere.
Un model electric util
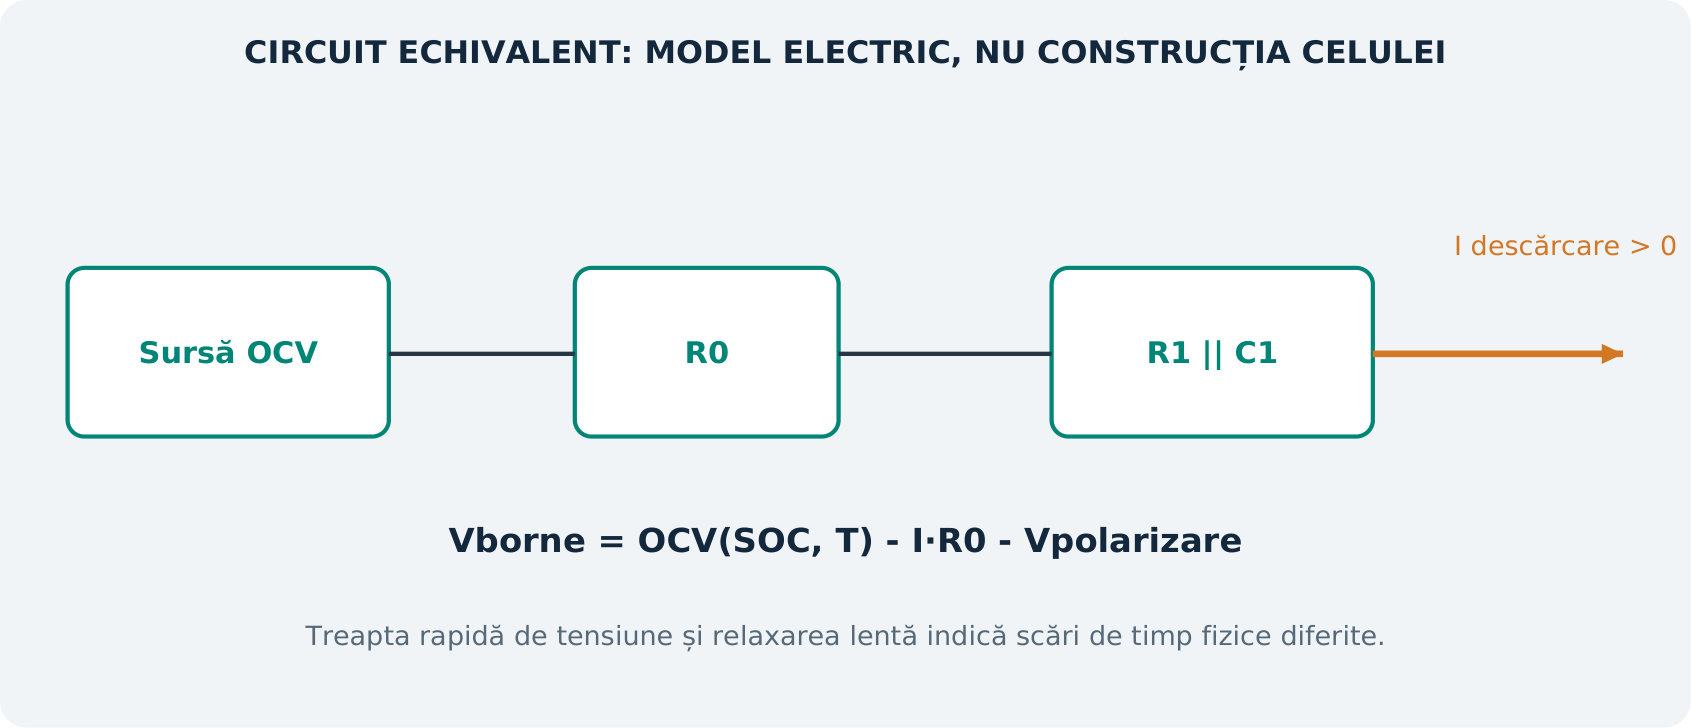
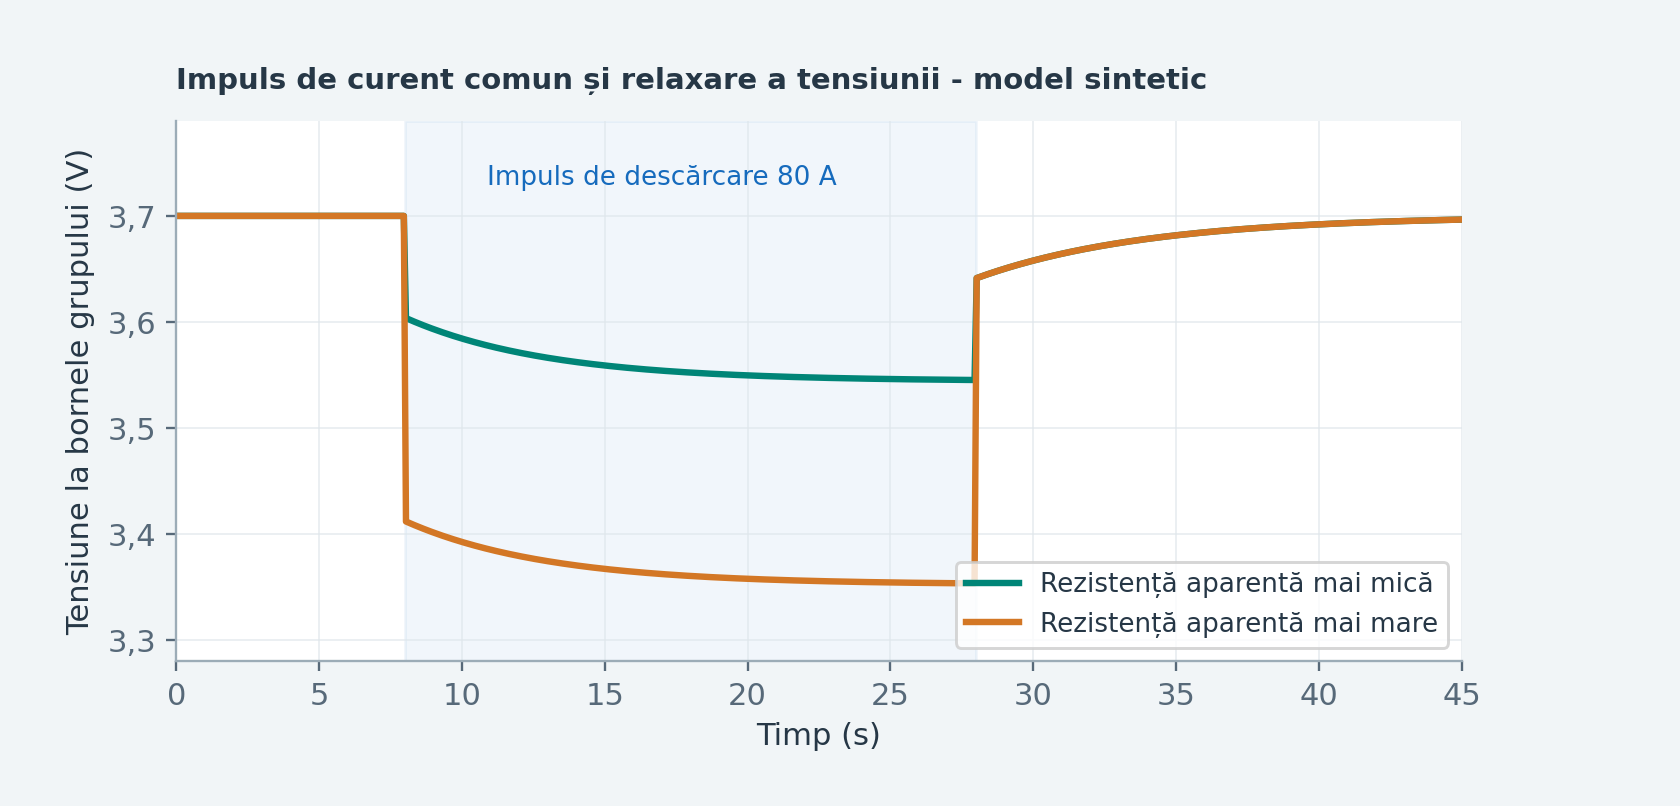
Considerând curentul de descărcare pozitiv, tensiunea la borne poate fi reprezentată ca OCV minus căderea ohmică și o contribuție mai lentă de polarizare. O treaptă de sarcină produce o variație rapidă a tensiunii, urmată de un răspuns mai lent. Relaxarea ulterioară conține informații suplimentare. Modelul este o aproximare; parametrii săi variază cu SOC, temperatura și vârsta.
Combinarea metodelor de estimare
Numărarea coulombilor integrează curentul și urmărește modificarea relativă a sarcinii. Estimarea bazată pe OCV adaugă informație când tensiunea este suficient de relaxată, iar curba chimiei este relevantă. Observatorii bazați pe model combină predicția stării cu corecții din măsurători. Un filtru Kalman extins este o posibilă soluție, fără a implica faptul că fiecare BMS de serie îl folosește.
Într-un observator, incertitudinea face parte din calcul. O abatere a măsurării curentului, un model de capacitate greșit, o eroare de temperatură sau un histerezis nemodelat pot distorsiona estimările. Sistemul poate reduce puterea disponibilă când nu poate garanta cu suficientă încredere marjele de tensiune sau temperatură.
Definirea indicatorilor de sănătate
SOH de capacitate poate fi exprimat ca raport între capacitatea actuală de referință și cea de la începutul vieții. SOH energetic folosește Wh și depinde și de tensiune și fereastra utilizabilă. Capacitatea de a furniza putere depinde puternic de impedanță și condițiile actuale. SOH raportat de OEM, un test energetic independent și o estimare făcută de un terț pot produce valori diferite, fără a măsura aceeași proprietate.
Dificultatea estimării la LFP
Unde OCV variază puțin pe o plajă mare de SOC, erorile mici de tensiune sau histerezisul pot implica incertitudini mari ale SOC. Integrarea curentului și ocaziile de corectare a modelului devin importante. Recomandările de încărcare pentru utilizator trebuie preluate de la OEM pentru vehiculul respectiv, nu dintr-o regulă generică despre chimie.
Interpretarea recalibrării aparente
O corecție a SOC afișat poate urma unor informații noi, resetării istoricului, stabilizării temperaturii sau actualizării capacității învățate. Poate evidenția o problemă de estimare sau o reducere reală de capacitate. Explică tensiunea, curentul, temperatura și istoricul asociate înainte de a decide între variante.
Surse: [E06], [E11], [E12]. Explicația circuitului echivalent, discuția despre observatori și datele sintetice sunt materiale didactice originale.
Înapoi la începutul cursului ↑06. Monitorizarea și echilibrarea celulelor în detaliu
BMS are nevoie de măsurători precise și credibile ale grupurilor pentru a aplica o echilibrare utilă. Eroarea de măsurare, curenții de scurgere în circuitul de achiziție, defectele conectorilor sau datele neactualizate pot crea un dezechilibru aparent. Diferența de tensiune afișată trebuie interpretată împreună cu starea de funcționare și integritatea măsurării.
Echilibrare pasivă
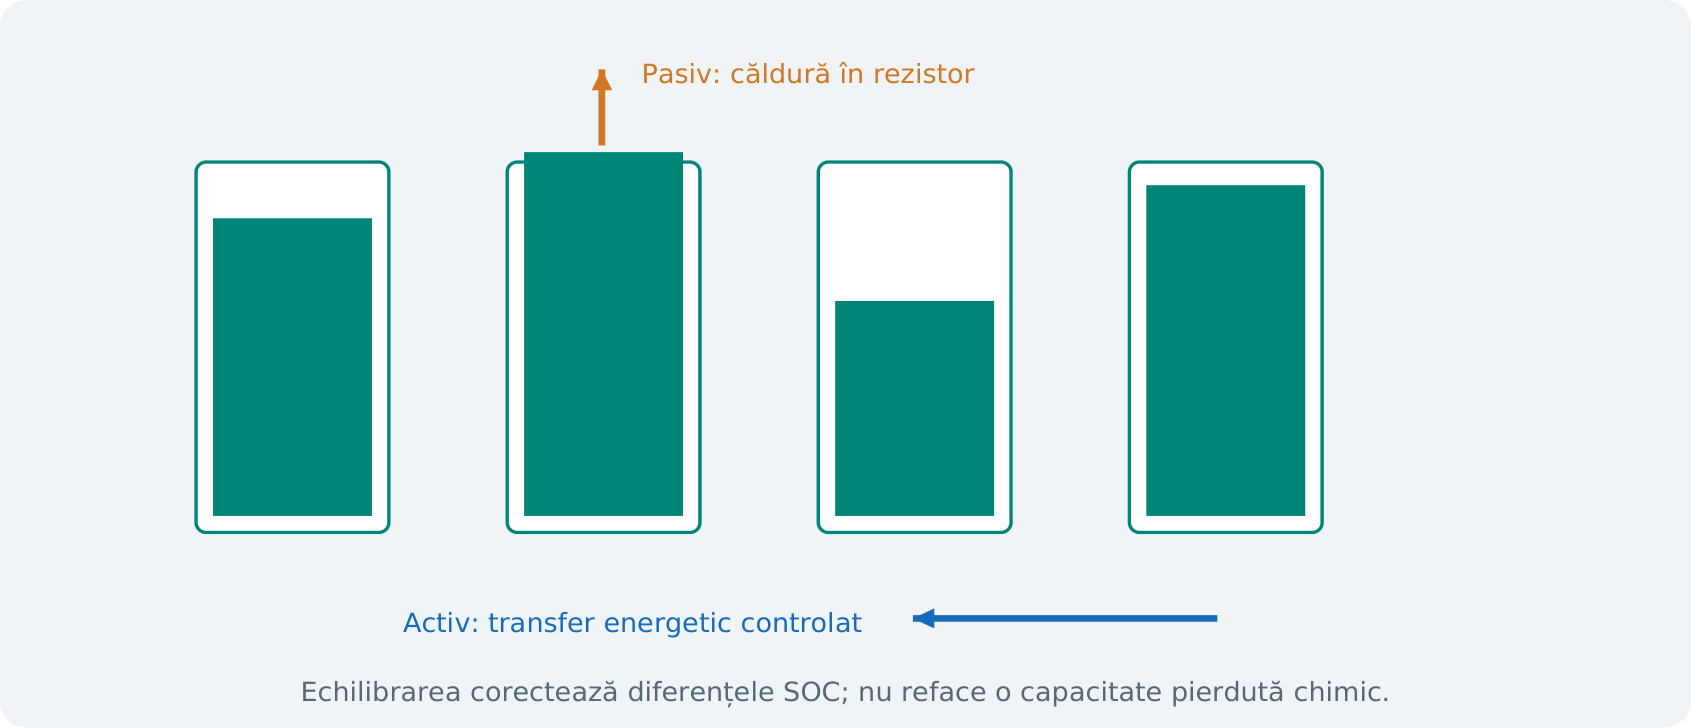
Un traseu de descărcare controlată disipă energia din grupurile selectate, de regulă cele identificate cu un SOC relativ ridicat în condițiile permise. În multe implementări, curentul de echilibrare este mult mai mic decât curentul de tracțiune. Timpul disponibil și limitele termice stabilesc, așadar, mărimea dezechilibrului care poate fi corectat.
Echilibrare activă
Energia este transferată între celule, module sau o rețea mai amplă a bateriei prin circuite cu condensatoare comutate, inductoare sau transformatoare. Topologia stabilește transferurile posibile. Complexitatea hardware, pierderile, tratarea defectelor și strategia de control trebuie considerate împreună cu valoarea nominală a curentului de echilibrare.
Exemplu cantitativ de echilibrare
Dacă un grup fictiv de 60 Ah are o diferență de 2% SOC, dezechilibrul de sarcină este 1,2 Ah. Un curent continuu de descărcare de 0,10 A ar necesita cel puțin 12 ore pentru eliminarea acestei sarcini. Echilibrarea reală poate fi intermitentă și poate să nu fie permisă pe întreaga plajă de SOC sau temperatură; timpul efectiv poate fi mai mare.
Calculul explică de ce o sesiune scurtă în atelier nu poate corecta neapărat un dezechilibru mare prin hardware-ul pasiv al vehiculului. Nu justifică folosirea unei metode externe de încărcare sau alegerea unui proces de reparație.
Tensiune egală nu înseamnă capacitate egală
Două grupuri pot avea aceeași tensiune în repaus, dar capacități utilizabile diferite în Ah. La descărcare, grupul cu o capacitate mai mică ajunge mai devreme în zona inferioară permisă. La încărcare, se poate apropia mai devreme de limita superioară. Un grup cu rezistență mare prezintă altă semnătură: variații mai mari ale tensiunii, dependente de curent. Temperatura și problemele de măsurare pot suprapune ambele tipare.
Comparații utile
Compară dispersia tensiunilor și identificatorii grupurilor în condiții similare de SOC, temperatură și curent. Observă dacă același grup este constant la extremă. Separă un salt brusc, implauzibil, al unui canal de achiziție de un răspuns electrochimic continuu și repetabil. Verifică dacă starea echilibrării și temperatura hardware corespund comportamentului raportat.
Surse: [E07], [E13], [E14]. Exemplul cantitativ și distincțiile de diagnoză sunt originale.
Înapoi la începutul cursului ↑07. Distribuție HV, contactoare și preîncărcare
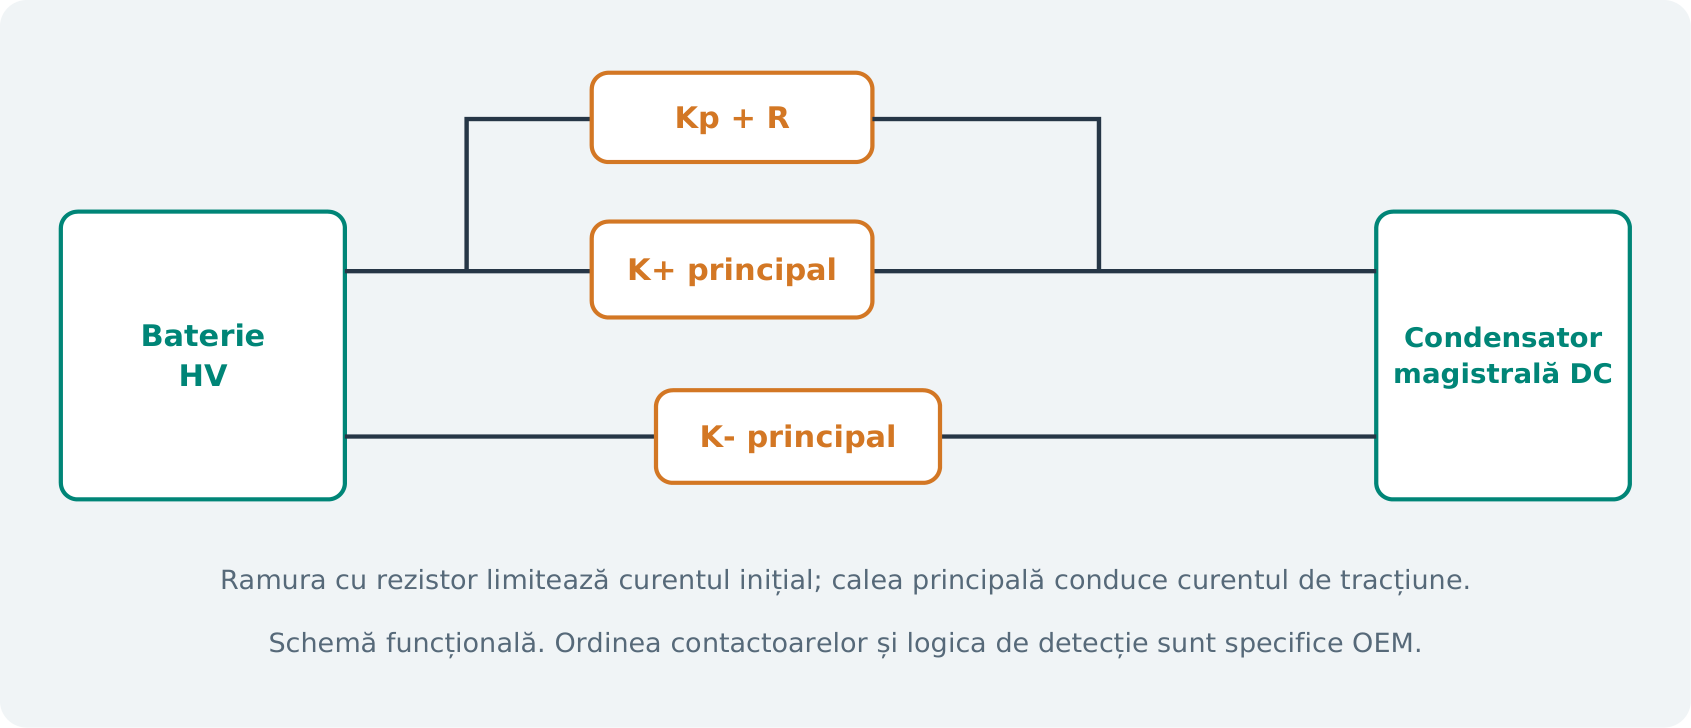
Rețeaua HV externă bateriei trebuie adusă într-o stare controlată înainte de deplasarea sau încărcarea normală. Contactoarele principale conectează traseele selectate; preîncărcarea gestionează capacitatea electrică din aval; siguranțele și alte dispozitive limitează energia defectelor cu curent mare. Repartizarea exactă a funcțiilor diferă între vehicule.
Curentul de conectare al condensatorului și energia stocată
Pentru un traseu ideal de încărcare RC, tensiunea magistralei se apropie exponențial de tensiunea sursei. Energia stocată în condensator este 0,5 C V². Dublarea tensiunii la aceeași capacitate electrică mărește energia de patru ori. De aceea, arhitecturile cu tensiune mai mare necesită componente și protecții adecvate, chiar dacă pentru aceeași putere curentul normal este mai mic.
Ce relevă compararea stărilor
Tensiunea pe partea bateriei, tensiunea magistralei din aval, curentul, comenzile contactoarelor și confirmările de stare formează un set util de dovezi. Dacă preîncărcarea nu este comandată, cauza poate fi anterior, în autorizare. Dacă tensiunea crește prea lent, devine relevantă o problemă de traseu sau sarcină. Dacă magistrala este sub tensiune neașteptat înaintea comenzii, trebuie diferențiate sarcina reziduală, alimentarea inversă, un contact sudat sau o eroare de măsurare.
Unele sisteme au contactoare separate pentru încărcare rapidă sau ramuri suplimentare. Inițializarea reușită pentru deplasare nu validează automat fiecare traseu de încărcare DC. În sens invers, încărcarea normală nu demonstrează că ramura invertorului de propulsie este sănătoasă.
Rezistența de contact și încălzirea
O conexiune închisă imperfectă poate avea tensiune acceptabilă fără sarcină, dar cădere excesivă la trecerea curentului. Încălzirea fiind proporțională cu I²R, o mică rezistență suplimentară contează la curenți mari. Regula se aplică contactoarelor, barelor colectoare și îmbinărilor. Localizarea efectivă necesită dovezile indicate de OEM; aici nu se prescrie o metodă generică de testare sub tensiune.
Oprire și tensiune reziduală
Deschiderea unui contactor separă un traseu; nu elimină instantaneu energia din condensatoare sau din interiorul bateriei. Funcțiile de descărcare pot reduce tensiunea magistralei externe, dar durata și monitorizarea depind de proiectare. Starea afișată la bord sau timpul scurs nu înlocuiesc verificarea de siguranță specifică vehiculului.
Preîncărcare activă
Proiectele moderne pot controla curentul de conectare prin convertoare în comutație sau elemente semiconductoare, în locul unei ramuri cu rezistor mare. Evoluția așteptată a tensiunii poate diferi de modelul RC simplu. Identifică arhitectura înainte de a considera curba exponențială drept răspuns obligatoriu.
Surse: [E15], [E16]. Deducțiile electrice și ramificarea raționamentului de diagnoză sunt originale.
Înapoi la începutul cursului ↑08. Izolație, interblocări și stări de autorizare
Bateria HV funcționează de regulă ca o rețea nelegată intenționat la șasiul conductor al vehiculului. Supravegherea izolației evaluează traseele de scurgere; circuitul de interblocare urmărește anumite stări ale conexiunilor și accesului; funcțiile de impact și cele interne ale bateriei adaugă alte condiții de autorizare. Aceste protecții răspund unor întrebări diferite.
Izolația și limitele rețelei
O valoare a izolației reprezintă sistemul conectat electric în acel moment. Activarea compresorului HV, a încălzitorului, ramurii OBC sau altei sarcini poate modifica această limită. Temperatura, umezeala și capacitățile parazite pot influența rezultatul. O problemă de izolație apărută într-un anumit mod de funcționare oferă context util, fără a identifica definitiv o piesă.
Un IMD poate injecta și evalua un semnal de măsurare, în loc să citească simplu un raport static de tensiuni. Documentația auto Bender descrie monitorizare activă și autoverificare, inclusiv coordonarea când încărcarea conectează rețele. Un prag general din instalațiile clădirilor nu trebuie copiat în diagnoza unui vehicul. [E17], [E18]
HVIL și starea conectorilor
În funcție de proiectarea conectorului, interblocarea poate detecta întreruperea circuitului supravegheat, de energie mică, înainte de accesul la o conexiune de putere periculoasă. Nu poate demonstra absența întregii energii HV. Bucla poate conține mai multe puncte supravegheate, astfel încât o singură stare de defect nu identifică obligatoriu conectorul exact.
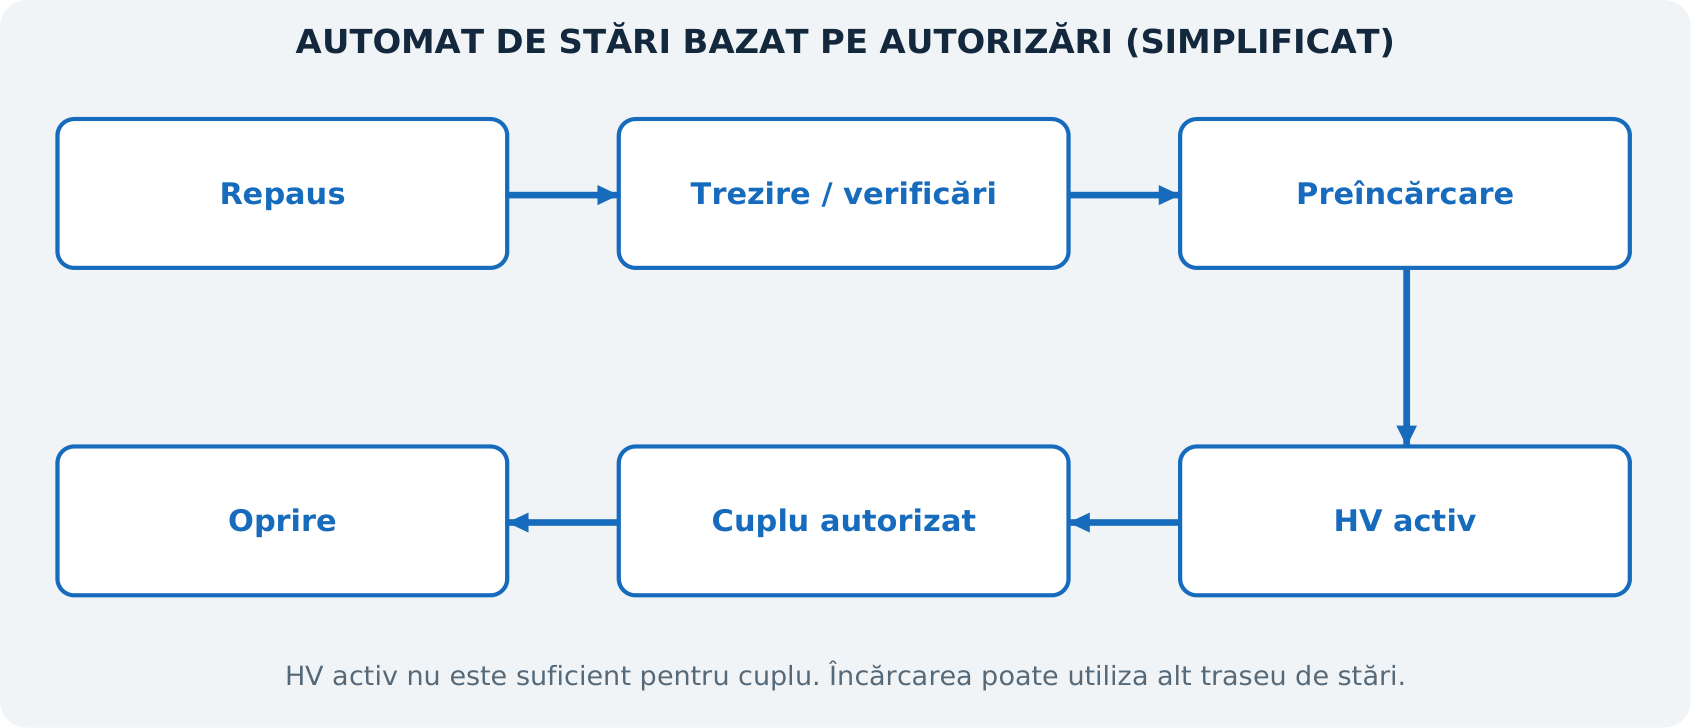
Autorizările au mai multe niveluri
Pot participa stabilitatea joasei tensiuni, autorizarea, HVIL, starea de impact, verificările izolației, condițiile celulelor și confirmările contactoarelor. Activarea HV și autorizarea cuplului sunt concepte distincte. O condiție de parcare sau frânare, starea invertorului, un defect de comunicație sau starea conectorului de încărcare pot împiedica producerea cuplului chiar după disponibilizarea magistralei HV.
Formularea diagnosticului
Preferă: „Vehiculul nu a intrat în preîncărcare deoarece controlerul X a raportat că autorizarea Y este refuzată.” Formularea este mai precisă decât „bateria nu funcționează”. Apoi separă refuzul cauzat de un defect fizic real de cel cauzat de un senzor, lipsa comunicației sau o configurație nevalidă.
| Stare observată | Următoarea întrebare teoretică |
|---|---|
| Nu se trezește | Sunt disponibile domeniul LV și cererea de trezire? |
| Se trezește, fără cerere de preîncărcare | Care condiție prealabilă este refuzată? |
| Preîncărcare cerută, ținta neatinsă | Comportamentul traseului, sarcinii și măsurării corespunde arhitecturii? |
| HV activ, fără cuplu | Ce autorizare de deplasare sau limitator activ intervine? |
| Defect numai la încărcare | Ce traseu specific încărcării sau condiție de comunicație diferă? |
Surse: [E17], [E18], [E19]. Modelul stărilor și limbajul de diagnoză sunt o sinteză didactică originală.
Înapoi la începutul cursului ↑09. Motoare de tracțiune și reductoare
Motorul transformă energia electrică de intrare, controlată, în cuplu electromagnetic. Domeniul său util de funcționare depinde de curent, tensiune, turație, temperatură și proiectarea magnetică. Tipul motorului influențează controlul, pierderile, măsurarea poziției și comportamentul când este antrenat mecanic dinspre roți.
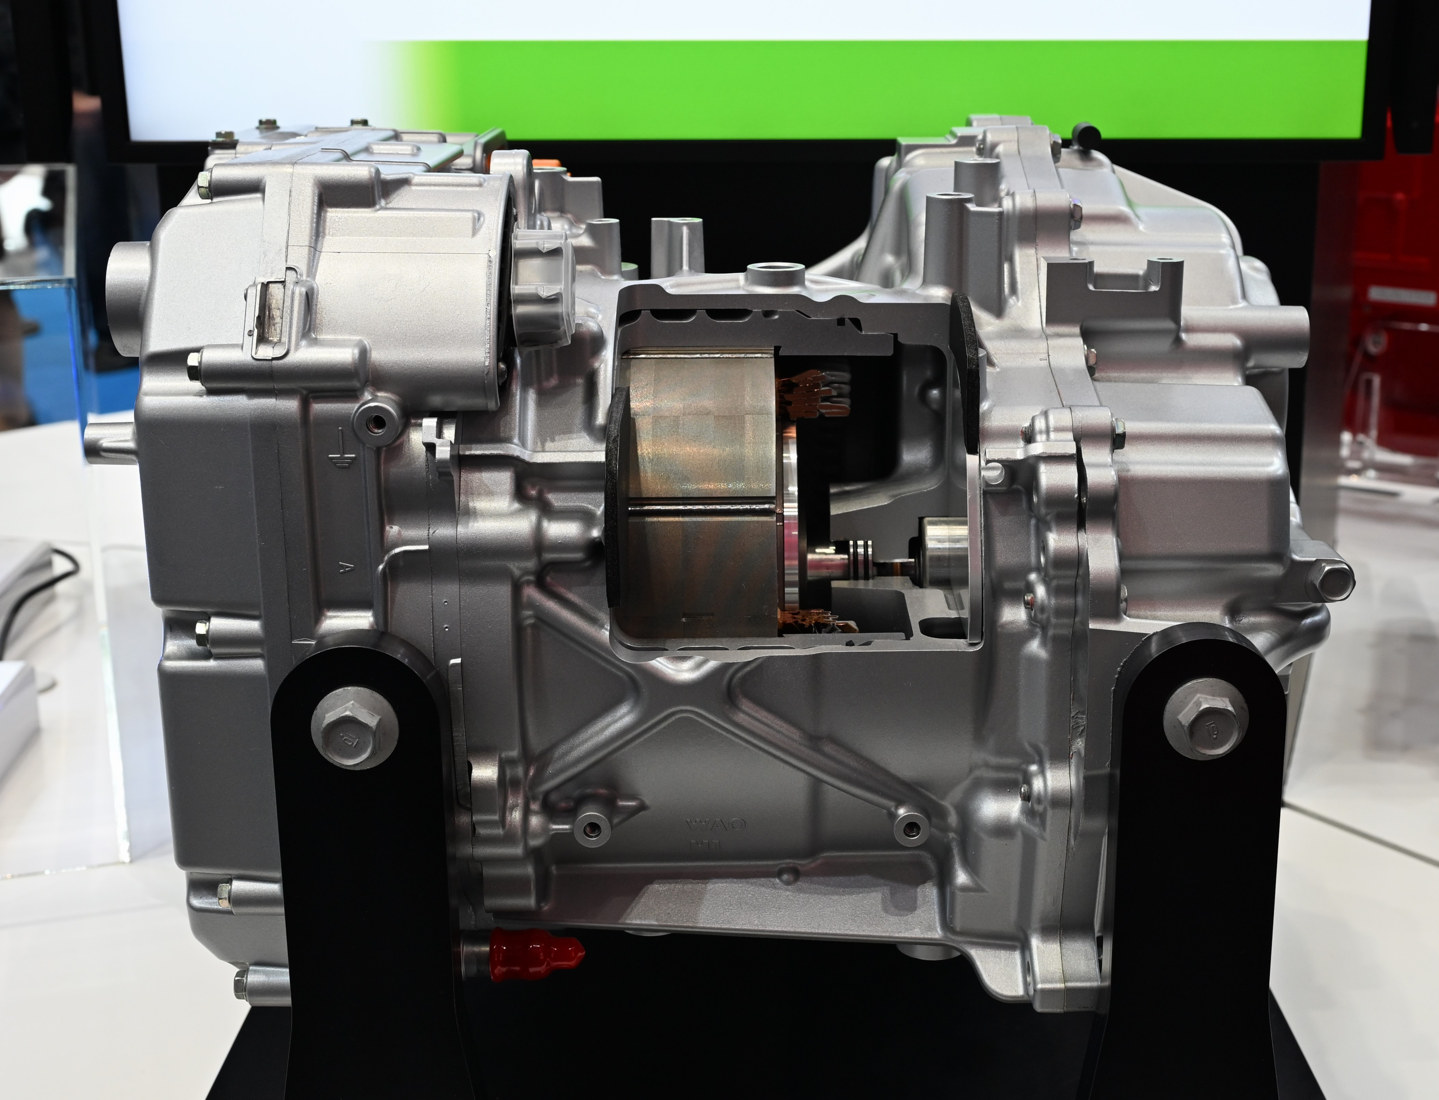
Mașini sincrone cu magneți permanenți
Un PMSM folosește magneți pe rotor și un câmp statoric rotitor. Turația rotorului este sincronizată cu câmpul electric, în funcție de numărul de perechi de poli. La construcțiile cu magneți interiori, anizotropia magnetică a rotorului poate adăuga cuplu de reluctanță. Fluxul magneților produce și tensiune contraelectromotoare la rotirea rotorului, chiar fără o comandă intenționată de cuplu pozitiv.
Mașini asincrone, de inducție
Un motor de inducție produce curenți în rotor prin inducție electromagnetică. Cuplul necesită o relație între viteza câmpului rotitor și cea a rotorului, numită alunecare. Este alunecare electromagnetică, diferită de patinarea anvelopelor sau a ambreiajului. Stabilirea fluxului rotoric și pierderile rotorului influențează controlul și randamentul. Rotorul nu are nevoie de magneți permanenți.
Mașini sincrone cu excitație electrică și mașini de reluctanță
Un motor sincron cu excitație externă creează electric câmpul magnetic rotoric. Alimentarea excitației și modul de transfer al acesteia devin funcții suplimentare ale sistemului. Mașinile bazate pe reluctanță exploatează diferențele de reluctanță magnetică pe direcții diferite ale rotorului. Un motor cu reluctanță comutată și o mașină sincronă cu reluctanță nu au aceeași construcție sau același control.
| Familie de mașini | Proprietate relevantă | Implicație pentru diagnoză |
|---|---|---|
| PMSM / IPMSM | Flux rotoric permanent; posibil cuplu suplimentar de reluctanță. | Contează alinierea unghiului rotorului și tensiunea produsă la antrenarea mecanică. |
| Inducție | Flux rotoric controlat și alunecare electromagnetică. | Contează estimarea fluxului și comportamentul termic al rotorului. |
| Sincronă cu excitație externă | Câmp rotoric reglabil. | Include excitația rotorului și alimentarea ei în harta funcțională. |
| Bazată pe reluctanță | Cuplu rezultat din geometria magnetică. | Identifică tipul exact al mașinii și metoda de control. |
Cuplu, turație și transmisie
La un raport fix de reducere g și un randament mecanic eta, cuplul la roți este aproximativ cuplul motorului × g × eta. Viteza roților este redusă față de cea a motorului. Astfel se schimbă turația în cuplu fără a crea putere. Un reductor cu o singură treaptă conține totuși angrenaje, rulmenți și cerințe de lubrifiere.
Unele BEV au mai multe rapoarte. Porsche Taycan oferă un exemplu identificat cu două trepte pe puntea spate; acesta nu descrie toate BEV. Vehiculele cu două motoare pot distribui cuplul sau decupla o unitate pentru a modifica randamentul și comportamentul tracțiunii. [E20], [E21]
Zgomotul mecanic poate proveni de la rulmenți, angrenaje, suporturi, anvelope sau excitație electromagnetică. Separă un șuierat dependent de turație de o perturbație dependentă de cuplu și corelează turațiile motorului, roților și starea transmisiei înainte de atribuirea cauzei.
Surse: [E20], [E21], [E22]. Explicațiile despre mașini și deducțiile privind transmisia sunt originale.
Înapoi la începutul cursului ↑10. Invertoare de tracțiune și control orientat după câmp
Un invertor uzual are trei semipunți conectate la magistrala DC. Comutarea la frecvență înaltă sintetizează tensiunile de fază; inductanța motorului și controlul cu reacție produc curenții doriți. Invertorul controlează cuplul atât la propulsie, cât și la regenerare. Etajul de putere, driverele de poartă, senzorii, controlerul și răcirea formează un sistem coordonat.
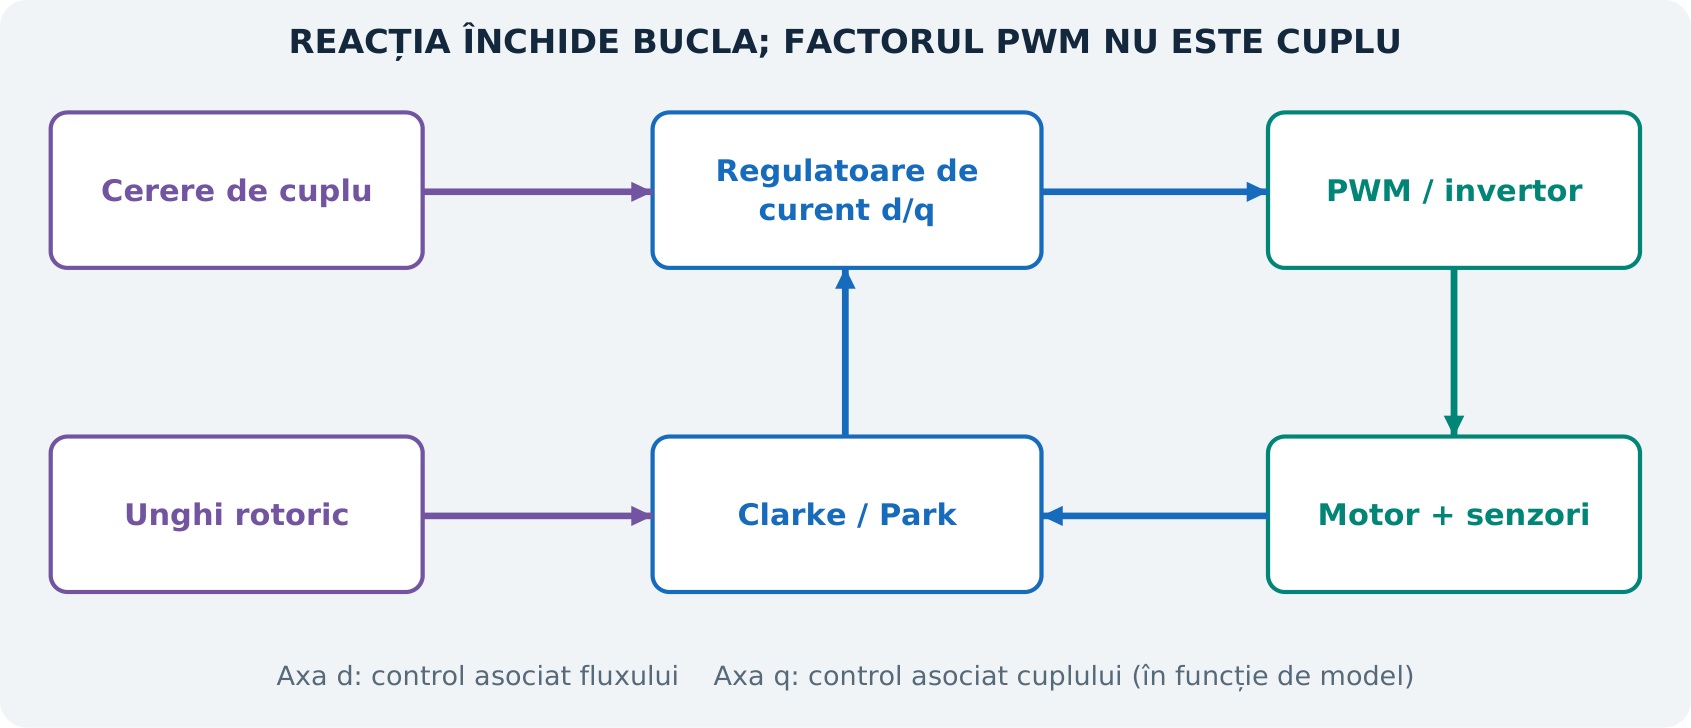
Utilitatea transformărilor de coordonate
Cei trei curenți de fază variază cu unghiul electric. Transformarea Clarke exprimă informația lor într-un reper staționar cu două axe. Transformarea Park rotește reperul odată cu rotorul sau fluxul estimat. În reprezentarea d/q rezultată, controlerul poate regla mai direct mărimile asociate fluxului și cuplului. [E23]
Pentru un PMSM sinusoidal, într-o convenție uzuală de amplitudine:
Aici p este numărul perechilor de poli; id și iq sunt curenții pe axe; Ld și Lq sunt inductanțele pe axe; flux_PM este fluxul înlănțuit al magneților permanenți. Convenția numerică trebuie să corespundă definiției transformării. Ecuația explică asocierea puternică dintre iq și cuplu, dar și contribuțiile lui id și ale anizotropiei magnetice. Nu este o formulă generică pentru orice motor.
Slăbirea câmpului și anvelopa de cuplu
La turație mare, tensiunea contraelectromotoare și cererea de tensiune se apropie de tensiunea disponibilă a invertorului. Controlerul PMSM poate folosi un curent negativ adecvat pe axa d pentru a reduce fluxul înlănțuit efectiv și a extinde turația. Limitele de curent și temperatură restrâng apoi cuplul. Strategiile de cuplu maxim pe amper și de slăbire a câmpului depind de hărțile motorului.
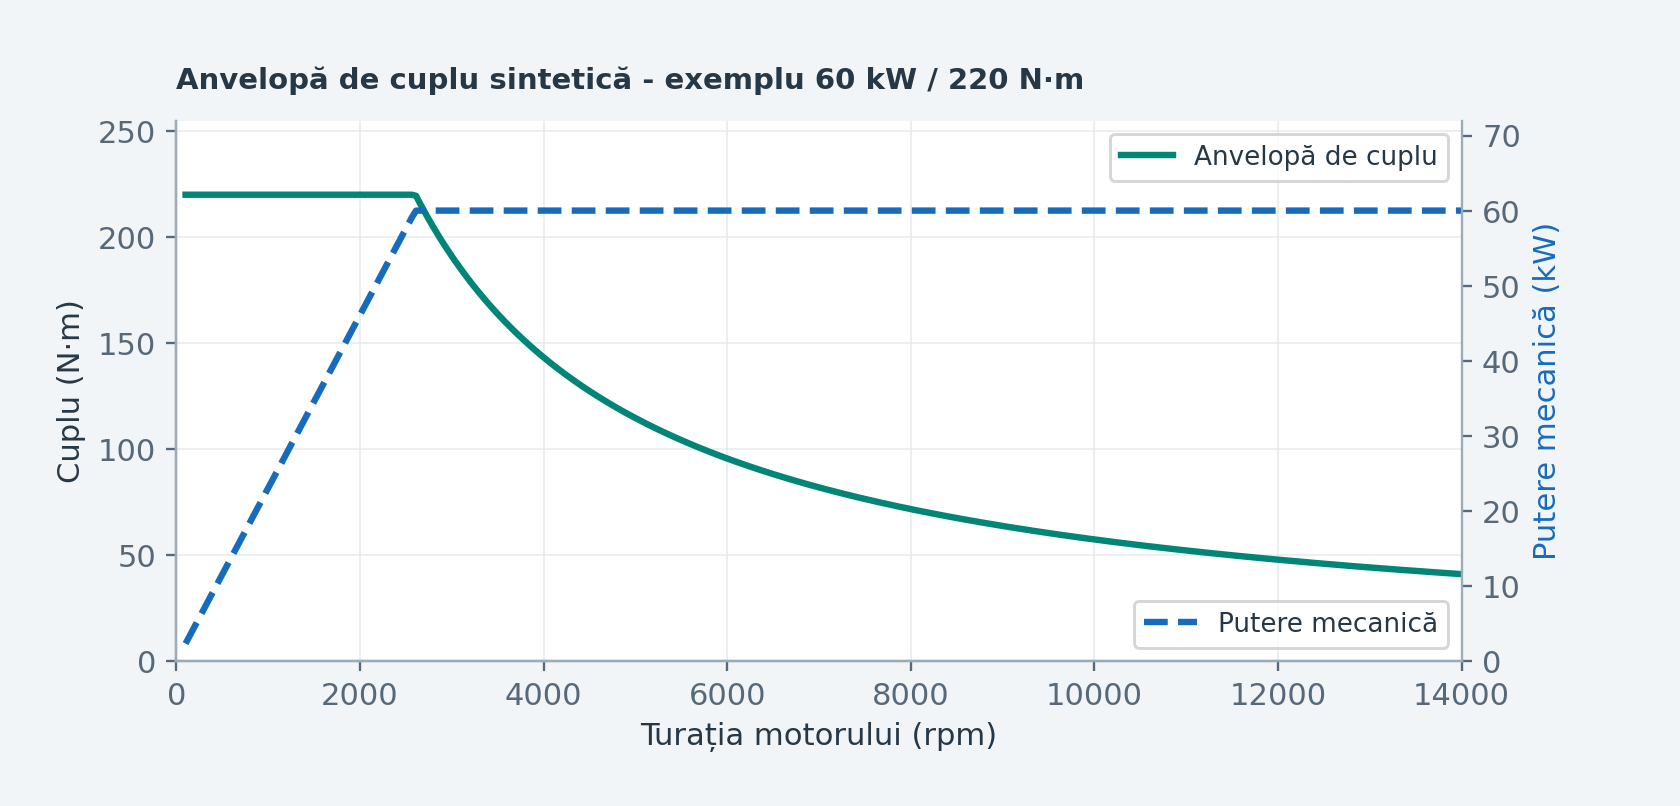
Protecția driverelor și pierderile
Timpul mort contribuie la evitarea conducerii simultane prin dispozitivele superior și inferior ale aceleiași ramuri. Protecția driverului poate detecta desaturarea, subtensiunea sau curentul excesiv. Pierderile de comutație și conducție produc căldură în proporții diferite odată cu schimbarea punctului de funcționare. MOSFET-urile SiC și IGBT-urile presupun compromisuri diferite; comutarea mai rapidă face importante și efectele parazite și compatibilitatea electromagnetică, EMC. [E22], [E24]
Implicații pentru diagnoză
Curentul bateriei nu este identic cu cel de fază. O eroare a unghiului rotorului poate produce curent mare și cuplu slab. Un decalaj al senzorului de curent poate distorsiona bucla de control. O limită termică poate proveni din răcire, nu dintr-un semiconductor deteriorat. O supracurentare raportată necesită, așadar, condițiile evenimentului, tensiunea, cuplul cerut, plauzibilitatea reacției și starea hardware.
Surse: [E22]-[E24]. Explicația ecuației PMSM, anvelopa sintetică și deducțiile de diagnoză sunt originale.
Înapoi la începutul cursului ↑11. OBC, DC/DC HV/LV și conversie bidirecțională
Un punct de încărcare AC oferă în mod normal acces controlat la alimentare alternativă; OBC realizează conversia necesară încărcării bateriei. Încărcătorul rapid DC amplasează conversia principală AC-DC în afara vehiculului și ocolește de regulă etajul de conversie AC al OBC. Integrarea fizică poate face ansamblurile mai puțin distincte decât aceste trasee funcționale.
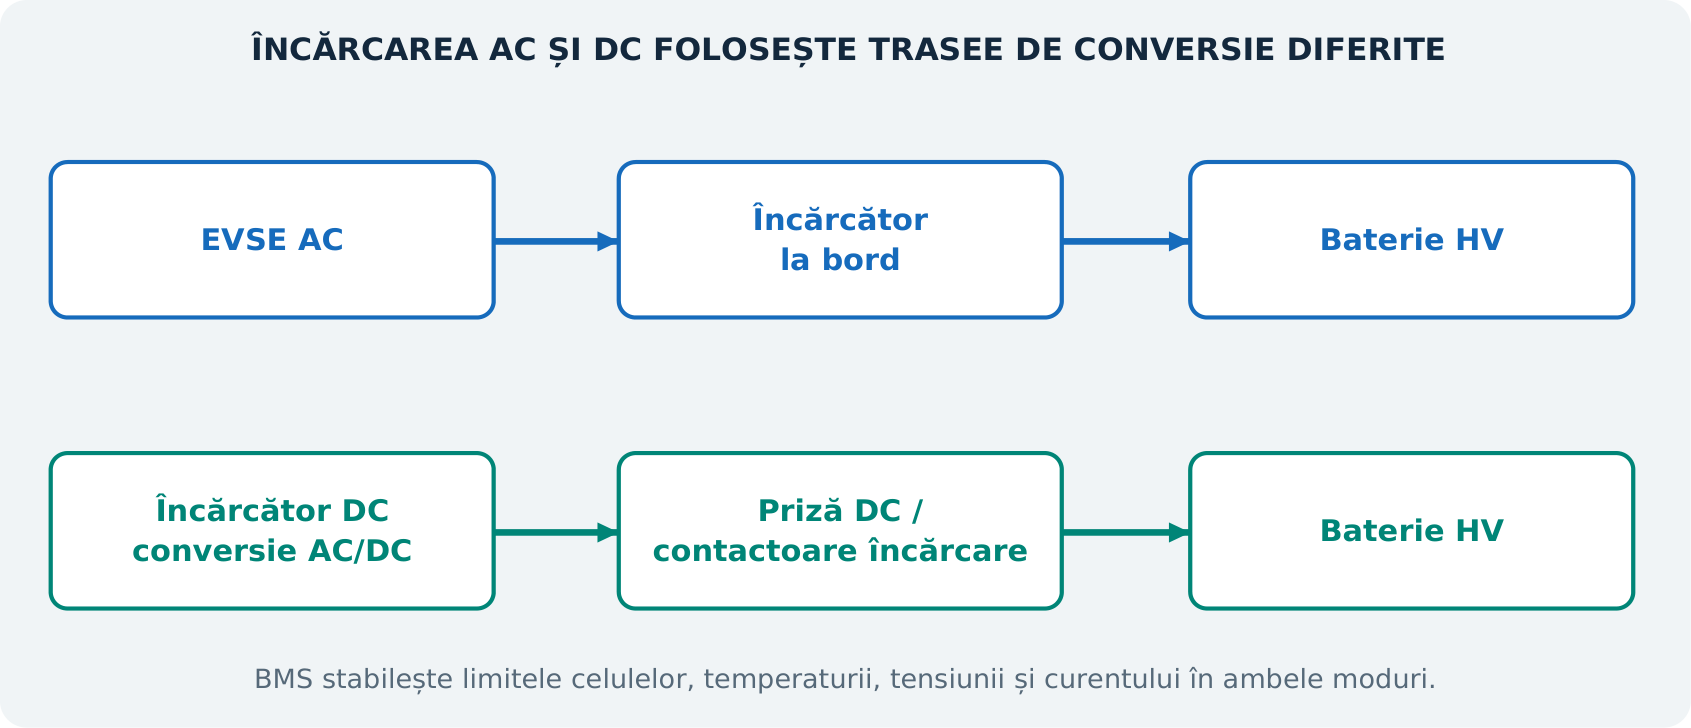
Etape tipice de conversie la bord
Un OBC uzual are un etaj de intrare AC cu corecția factorului de putere, urmat de un etaj DC/DC cu separare galvanică. PFC modelează curentul de intrare și controlează starea electrică intermediară; etajul separat galvanic reglează ieșirea către baterie. Există și alte topologii și proiecte bidirecționale. Nu presupune că toate OBC au aceeași tensiune intermediară sau aceeași dispunere a semiconductoarelor. [E25]
Susținerea joasei tensiuni
Convertorul HV/LV alimentează ECU, iluminatul, pompele și alte sarcini și gestionează bateria auxiliară conform strategiei platformei. Unele vehicule folosesc baterii LV litiu-ion sau niveluri de tensiune diferite de sistemul convențional de 12 V cu plumb-acid. Identifică tensiunea și chimia înainte de interpretarea unei valori de încărcare.
După oprire, bateria LV poate rămâne responsabilă de trezire, comunicații și securitate. Trezirile excesive o pot descărca în ciuda unei baterii de tracțiune încărcate. Invers, HV poate rămâne disponibil în timpul încărcării, în timp ce un defect al alimentării LV provoacă întreruperea.
V2L, V2H și V2G
Vehicle-to-load alimentează consumatori locali compatibili. Vehicle-to-home și vehicle-to-grid implică integrarea cu o clădire sau o rețea electrică. Contează hardware-ul bidirecțional, protocoalele de control, protecția, echipamentele compatibile și condițiile locale. Suportul V2L nu înseamnă automat că vehiculul poate injecta arbitrar energie în rețea.
ISO 15118 descrie cazuri de utilizare și cerințe de comunicație; standardul nu adaugă singur hardware de putere bidirecțional într-un vehicul. Compatibilitatea depinde și de generația și serviciile implementate. [E26]
Localizarea defectului după traseul funcțional
| Observație | Ce susține | Ce rămâne nedemonstrat |
|---|---|---|
| AC funcționează, DC eșuează | Conversia AC și unele autorizări ale bateriei funcționează. | Traseul prizei DC, protocolul, compatibilitatea stației și hardware-ul specific DC. |
| DC funcționează, AC eșuează | Bateria poate primi energie pe un traseu DC. | EVSE/pilot, etajul AC al OBC și adecvarea alimentării AC. |
| Vehiculul rulează, bateria LV se descarcă | Propulsia funcționează cel puțin temporar. | Susținerea prin convertor, sănătatea bateriei LV, comportamentul trezire/repaus. |
| V2L funcționează | Funcționează o cale autorizată de conversie la descărcare. | Compatibilitatea completă V2H/V2G sau fiecare funcție OBC. |
Surse: [E02], [E25], [E26]. Matricea funcțională de diagnoză este originală.
Înapoi la începutul cursului ↑12. Arhitecturi de 400 V, 800 V și compatibilitatea tensiunii
Etichetele 400 V și 800 V descriu clase de arhitectură, nu tensiuni constante ale bateriei. Tensiunea variază cu numărul de celule, chimia, SOC, temperatura și curentul. Vehiculele din aceeași clasă pot avea astfel cerințe semnificativ diferite de tensiune la încărcare.
Curent și pierderi rezistive
La o putere ideală de 200 kW, 400 V necesită 500 A, iar 800 V necesită 250 A. Pentru aceeași rezistență ipotetică de traseu, de 10 mΩ, pierderile sunt 2,5 kW, respectiv 0,625 kW. Reducerea la un sfert presupune o rezistență neschimbată. Un proiect real poate utiliza o parte din avantaj pentru conductoare mai mici sau mai ușoare, iar pierderile de conversie din alte etaje rămân.
Tensiunea mai mare nu garantează încărcarea mai rapidă
Puterea de încărcare depinde de acceptanța celulelor, temperatură, limitele de curent, software, răcirea conectorului/cablului și capacitatea stației. Un vehicul cu tensiune mai mare poate încărca lent în condiții nefavorabile. Stația trebuie să acopere tensiunea reală necesară bateriei și să negocieze o sesiune compatibilă.
Ridicarea unei tensiuni DC mai mici
O baterie din clasa 800 V nu poate fi întotdeauna încărcată direct de la o stație a cărei tensiune maximă este sub cea necesară bateriei. Vehiculul poate avea un convertor ridicător, poate utiliza motorul/invertorul într-o topologie de încărcare, poate reconfigura secțiuni de baterie sau poate impune o limitare. Implementarea trebuie identificată pentru platforma respectivă.
Descrierea de lansare Hyundai E-GMP identifică utilizarea motorului și invertorului pentru compatibilitatea încărcării la 400 V și 800 V. Este o soluție specifică producătorului, nu o proprietate comună tuturor vehiculelor de 800 V. [E03]
Componente și proiectarea izolației
Tensiunea de blocare a semiconductoarelor, capacitatea magistralei DC, distanțele de izolație ale conectorilor, coordonarea izolației și comportamentul tranzitoriu trebuie să corespundă arhitecturii. Valoarea nominală de 1.200 V a unui semiconductor nu reprezintă tensiunea nominală a bateriei. Specificațiile includ marje de proiectare și cerințe pentru comutație și supratensiuni tranzitorii.
Interpretarea unei probleme de compatibilitate la încărcare
Înregistrează tensiunea reală a bateriei, domeniul tensiune-curent al stației, limitele sesiunii și soluția de conversie a vehiculului. Puterea maximă înscrisă pe etichetă nu este suficientă. O stație aparent sănătoasă poate fi incompatibilă cu punctul de funcționare necesar, iar o stație compatibilă poate avea puterea partajată sau limitări termice.
Surse: [E03], [E21], [E22]. Comparația pierderilor la rezistență egală este un calcul original, nu o declarație de randament OEM.
Înapoi la începutul cursului ↑13. Încărcare AC, EVSE și semnalul control pilot
Un EVSE AC asigură o interfață electrică controlată, funcții de siguranță și semnalizare. OBC transformă AC furnizat în DC pentru baterie, în limitele vehiculului. Prin urmare, un wallbox de 22 kW nu face un OBC de 11 kW să încarce la 22 kW. Cea mai mică limită aplicabilă stabilește punctul de funcționare.
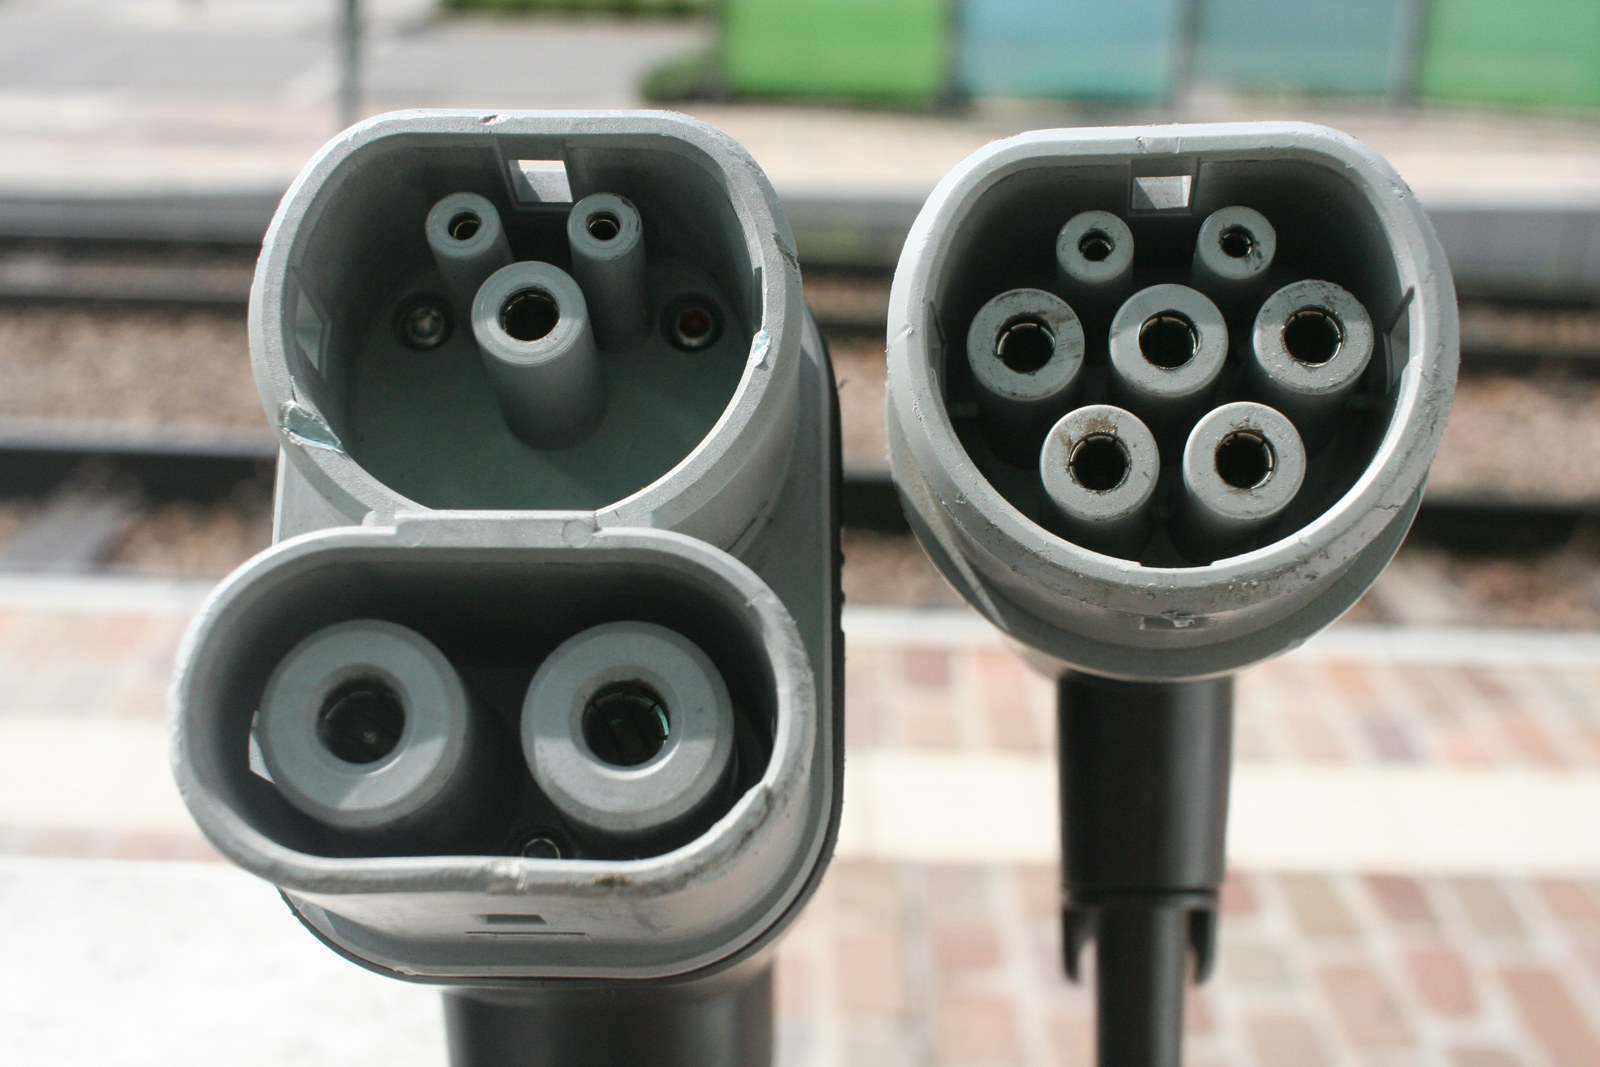
Putere monofazată și trifazată
La factor de putere aproximativ unitar, puterea activă monofazată de intrare este V × I. Puterea trifazată echilibrată este radical din trei × tensiunea între faze × curentul de linie. La 230 V și 32 A, estimarea monofazată este 7,36 kW. La 400 V între faze și 16 A pe fază, estimarea trifazată este aproximativ 11,1 kW. Puterea către baterie este mai mică după pierderile de conversie și consumatorii simultani.
Funcțiile CP și PP
Control pilot (CP) transmite informații de conectare și stare și, în funcționarea AC convențională cu PWM, anunță curentul disponibil. Proximity pilot (PP) identifică proprietăți relevante ale cablului și conexiunii, conform proiectării interfeței. Conductorul de protecție este o cale separată de siguranță, nu un substitut pentru interpretarea semnalelor.
Stările CP uzuale sunt reprezentate nominal prin niveluri pozitive de aproximativ 12 V fără vehicul, 9 V cu vehicul conectat și 6 V pentru solicitarea/pregătirea încărcării; există și o stare suplimentară de ventilație și stări de eroare. Valorile descriu un concept standardizat de semnalizare, nu instrucțiuni de măsurare într-o priză alimentată. Interpretarea exactă include forma de undă, comportamentul diodei, PWM și modul de încărcare. [E27]
În domeniul PWM convențional de la 10% la 85%, curentul anunțat este de regulă 0,6 A înmulțit cu procentul factorului de umplere. Astfel, 26,7% corespunde aproximativ la 16 A. Celelalte domenii și indicația specială pentru comunicație de nivel înalt se tratează separat; extinderea formulei liniare la orice factor de umplere este incorectă.
Cauze ale puterii AC reduse
EVSE poate anunța curent mai mic pentru gestionarea sarcinii. Cablul poate avea curent nominal mai mic. OBC poate fi monofazat sau mai slab decât sursa. Temperatura, tensiunea de intrare, disponibilitatea fazelor, programarea, consumatorii habitaclului și acceptanța BMS pot reduce și ele puterea către baterie.
Raționament de diagnoză
Simbolul de conectare arată o singură etapă a procesului. Stabilește dacă problema privește detectarea, anunțarea curentului, pregătirea vehiculului, livrarea energiei, conversia sau acceptanța bateriei. Încărcarea reușită a altui automobil este utilă, dar nu demonstrează folosirea acelorași faze, cereri de curent sau protocoale.
Surse: [E27], [E28], [E25]. Calculele de putere și raționamentul de diagnoză sunt originale.
Înapoi la începutul cursului ↑14. Încărcare rapidă DC și nivelurile comunicației
Încărcarea rapidă DC necesită acordul dintre încărcătorul extern și vehicul asupra unei sesiuni controlate de transfer energetic. Vehiculul comunică condițiile acceptabile; stația își reglează ieșirea în limitele proprii. Tensiunea bateriei, limitele de curent, temperatura și starea sesiunii evoluează continuu.
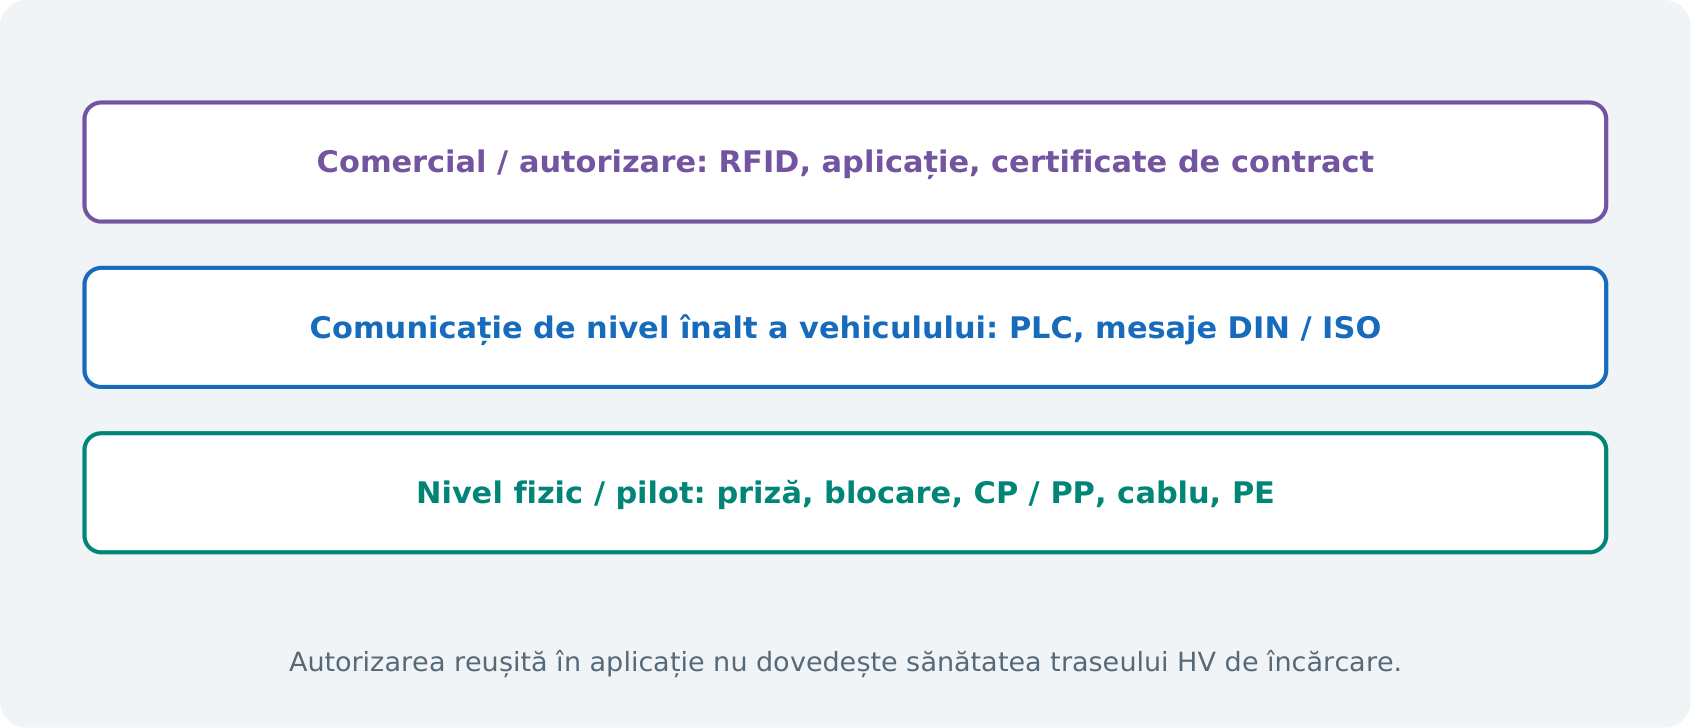
Comunicația CCS
Implementările CCS uzuale combină interfața fizică pilot cu comunicația pe linia de alimentare și mesaje de nivel superior. DIN SPEC 70121 și ISO 15118-2 au fost utilizate pe scară largă pentru sesiuni DC. ISO 15118-20 introduce cerințe și servicii de a doua generație, cu amendamente ulterioare și opțiuni de implementare. Simpla prezență a pinilor CCS nu identifică toate protocoalele sau serviciile acceptate. [E29], [E26]
Plug & Charge implică autorizare pe bază de contract și certificate în implementările compatibile. Nu este identică cu pornirea manuală prin aplicație sau RFID. Un eșec al autorizării comerciale poate opri încărcarea chiar dacă bateria și hardware-ul HV sunt funcționale. Plata reușită nu demonstrează că etapele de siguranță electrică și transfer al puterii se vor finaliza.
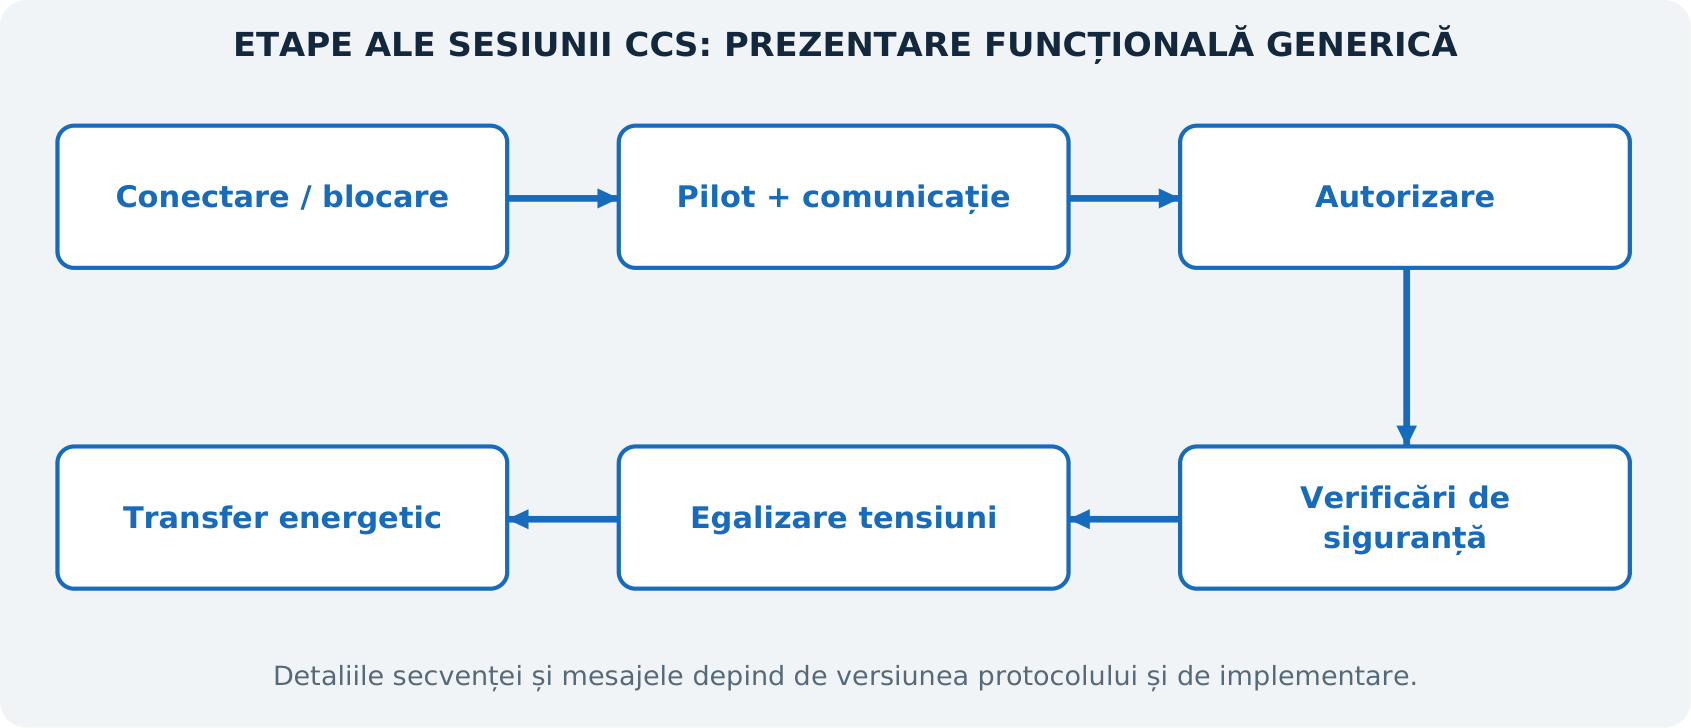
Etape funcționale tipice
Procesul cuprinde conectarea și blocarea fizică, stabilirea comunicației, gestionarea sesiunii și autorizării, schimbul limitelor, verificările electrice necesare, egalizarea controlată a tensiunilor și transferul energetic. La încărcare, cererile de curent și tensiune se modifică, iar sesiunea se poate încheia prin oprire controlată sau răspuns la defect. Prezentarea evită intenționat prescrierea unei secvențe OEM universale de comutare.
De ce succesul DC și succesul AC sunt dovezi diferite
DC ocolește în mod normal etajul de conversie AC al OBC, dar necesită acceptanța bateriei, contactoarele relevante, comunicație și susținere termică. Un eșec DC poate proveni de la stație, priză, blocare, comunicație, certificate, traseul de putere al vehiculului sau BMS. Etapa care eșuează contează mai mult decât descrierea generală „nu încarcă”.
Alte interfețe
CHAdeMO, GB/T și SAE J3400/NACS aparțin unor istorii și implementări diferite ale interfeței. Un adaptor mecanic nu traduce automat semnalizarea, nu stabilește compatibilitatea tensiunilor și nu autorizează încărcarea. Folosește combinațiile susținute de producătorii vehiculului și echipamentului.
Dovezi utile din sesiune
Înregistrează protocolul când este disponibil, etapa eșuată, erorile vehiculului și stației, tensiunea reală a bateriei, curentul cerut comparativ cu cel livrat, limitele negociate și stările termice. Comparația cu altă stație acceptată poate izola problemele de interoperabilitate, dar nu înlocuiește dovezile electrice și de comunicație.
Surse: [E26]-[E30]. Modelul nivelurilor și cadrul de diagnoză sunt explicații originale.
Înapoi la începutul cursului ↑15. Curbe de încărcare, reducerea puterii și durata reală
Puterea maximă de încărcare din prezentare descrie un posibil punct de funcționare. O sesiune integrează o curbă de putere variabilă. Puterea medie pe intervalul relevant de SOC stabilește timpul necesar, împreună cu energia utilizabilă, pierderile și consumatorii auxiliari.
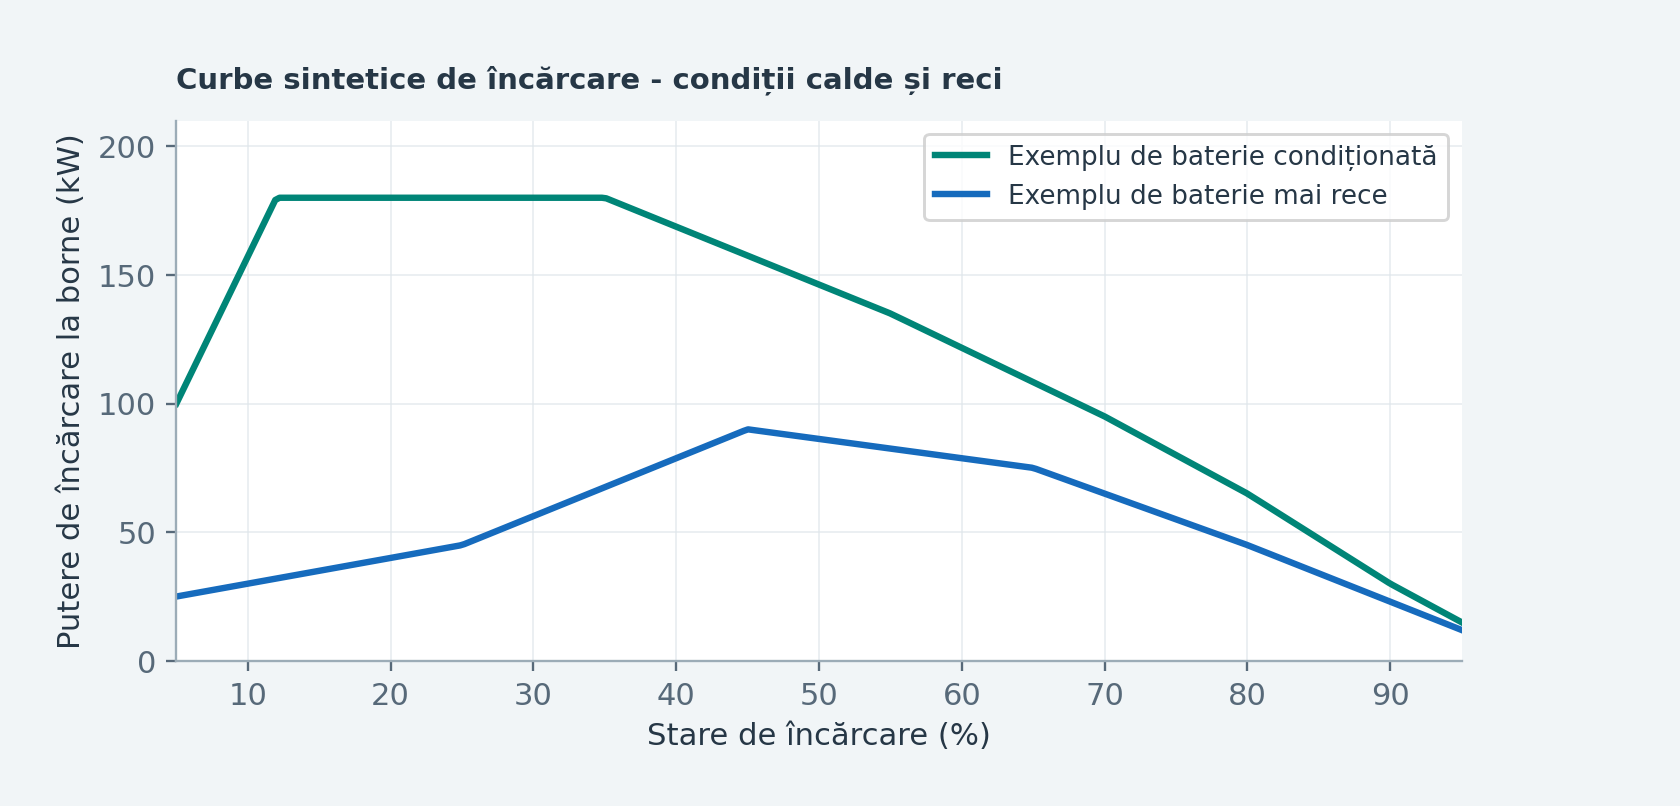
Curent constant și constrângeri de tensiune
Încărcarea litiu-ion folosește frecvent un comportament limitat de curent, urmat de o constrângere crescândă de tensiune și reducerea curentului. La nivel de baterie, BMS consideră și tensiunea maximă de grup, temperaturile, istoricul încărcării, limitele de curent și marjele de protecție. Curba de serie poate fi în trepte sau modelată, nu neapărat profilul ideal în două etape din manual.
Putere și curent
Pe un interval de curent aproximativ constant, creșterea tensiunii bateriei mărește puterea, deoarece P = V × I. La SOC mai mare, curentul poate scădea chiar dacă tensiunea rămâne ridicată. Un vârf sub valoarea promovată nu poate fi interpretat fără SOC, temperatură și limitele negociate.
Timpul rezultă din integrare
Pentru o baterie fictivă de 75 kWh utilizabili, încărcată de la 10% la 80%, creșterea energiei stocate este aproximativ 52,5 kWh dacă relația SOC-energie este considerată liniară. La o putere netă medie către baterie de 105 kW, timpul idealizat este 0,5 h, adică 30 de minute. Împărțirea la vârful de 200 kW ar produce o estimare prea optimistă, dacă acel vârf nu este menținut.
Condiționare termică
O baterie rece poate necesita încălzire înainte de acceptarea unui curent mare. În alt punct de funcționare, bateria necesită răcire. Energia de condiționare poate reduce energia netă stocată sau poate fi furnizată suplimentar, în funcție de limita de măsurare. Climatizarea habitaclului poate adăuga alt consum.
Limite din afara bateriei
Stația poate partaja puterea, impune limite de curent sau tensiune, reduce puterea pentru un cablu fierbinte sau avea constrângeri de alimentare. Temperatura prizei vehiculului, starea contactelor sau hardware-ul de conversie pot limita și ele ieșirea. Separă puterea cerută, capacitatea stației și puterea reală la baterie.
O distincție utilă în diagnoză
Dacă scade curentul permis de BMS, iar curentul livrat îl urmează, investighează motivul limitei cerute de baterie. Dacă BMS cere mai mult decât livrează stația, investighează capacitatea stației, limitele negociate, temperaturile cablului/prizei și comunicația. Niciun tipar nu dovedește singur defectarea bateriei de tracțiune.
Surse: [E03], [E09], [E29], [E31]. Curbele sintetice și calculul duratei sunt originale.
Înapoi la începutul cursului ↑16. Management termic și teoria pompei de căldură
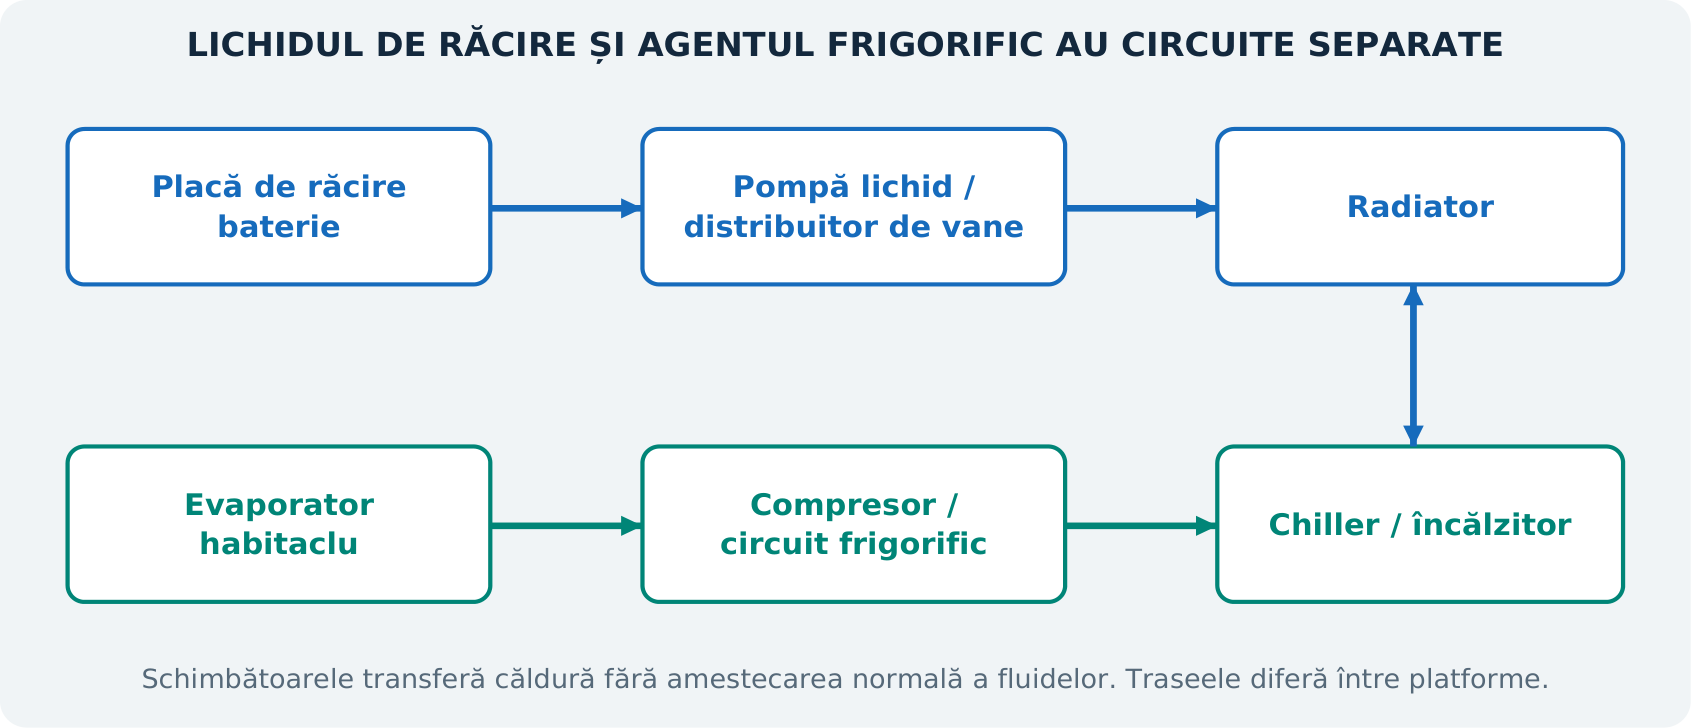
Managementul termic BEV controlează mai multe domenii de temperatură, adesea prin circuite de lichid de răcire și agent frigorific care interacționează. Bateria, invertorul și motorul nu au neapărat aceeași temperatură preferată. Habitaclul adaugă cerințe de confort, iar încărcarea poate produce sarcini termice mari în baterie.
Generarea și transportul căldurii
Încălzirea rezistivă este aproximativ proporțională cu I²R; celulele au și contribuții termice electrochimice. Motoarele și invertoarele au mai multe mecanisme de pierdere. Lichidul transportă căldura către radiatoare, chillere sau alte schimbătoare. Poziția senzorului, funcționarea pompei, starea vanelor și debitul de aer stabilesc semnificația unei temperaturi citite.
Dacă un flux ipotetic de lichid are debitul masic de 0,10 kg/s, căldura specifică de 3,7 kJ/(kg·K) și o creștere de 5 K, puterea termică transportată este aproximativ 1,85 kW. Se presupun un flux staționar cunoscut și o limită definită de măsurare. Nu este o specificație a pompei unui vehicul.
Ciclul frigorific
Compresorul crește presiunea și temperatura agentului frigorific. Un schimbător cedează căldură, un dispozitiv de expansiune reduce presiunea, iar alt schimbător absoarbe căldură. Vanele direcționează efectul util de încălzire sau răcire către habitaclu, lichidul de răcire sau sursa ambientală, conform proiectării. Un chiller transferă căldură între lichid și agentul frigorific, fără amestecarea intenționată a fluidelor.
Eficiența pompei de căldură
Coeficientul de performanță la încălzire este căldura utilă livrată împărțită la energia electrică absorbită. Un COP ipotetic de 2,5 înseamnă că 2 kW electrici pot asigura 5 kW de căldură utilă în acele condiții, diferența fiind preluată din altă sursă termică. COP variază cu diferența de temperatură, mediul ambiant, dezghețarea și proiectarea; nu este o valoare fixă a vehiculului.
Precondiționare și performanță susținută
Sistemul poate încălzi bateria pentru încărcare, o poate răci la sarcină susținută, recupera căldura unității de tracțiune pentru habitaclu sau evacua căldură independent de cererea habitaclului. Pompa de căldură poate reduce consumul de încălzire în condiții potrivite, dar nu elimină încălzitoarele electrice sau toate penalizările pe vreme rece. MAHLE și Porsche descriu funcții identificate de condiționare și recuperare a căldurii. [E31], [E32]
Recunoașterea tiparelor în diagnoză
Separă comanda pompei sau vanei de răspunsul termic real. O temperatură în creștere a invertorului, cu un senzor de lichid neașteptat de stabil, poate sugera transfer termic slab sau efectul poziției senzorului, dar sunt necesare alte dovezi. Limitarea la încărcare, repetată după un aport termic similar, poate indica o problemă de capacitate termică sau control, în locul reducerii capacității chimice.
Surse: [E31], [E32]. Explicația ciclului, ecuația transferului termic și exemplul COP sunt materiale didactice inginerești originale.
Înapoi la începutul cursului ↑17. Regenerare, combinarea frânării și controlul șasiului
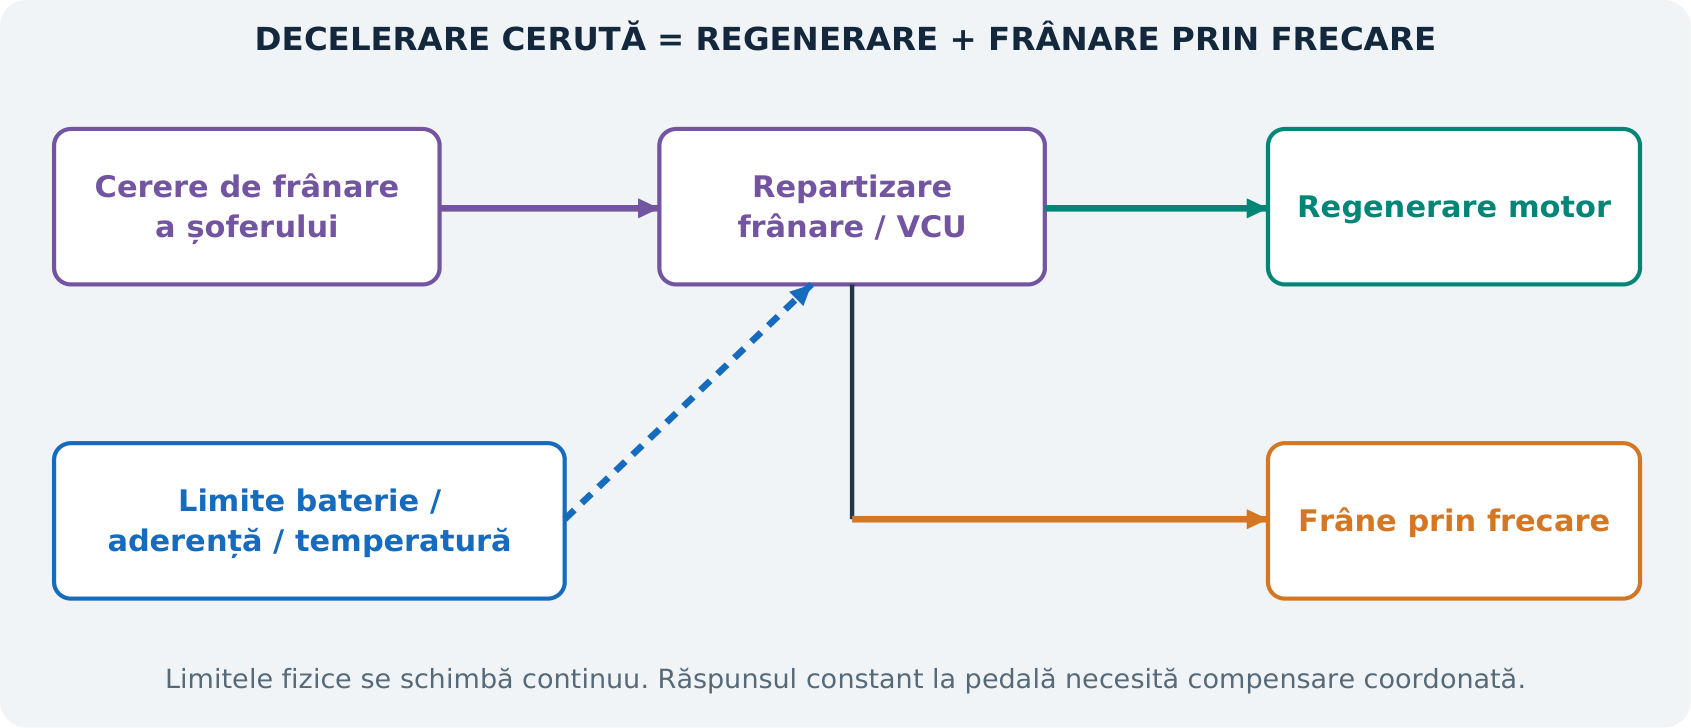
La regenerare, motorul produce cuplu opus deplasării, iar energia electrică circulă către o rețea DC care o poate accepta. Motorul și invertorul trebuie să rămână în limitele de curent, tensiune, turație și temperatură. Bateria trebuie să accepte energia, iar anvelopele să transmită forțele cerute la contactul cu drumul.
Regenerarea este limitată, nu garantată
O baterie plină sau rece poate avea acceptanță redusă la încărcare. Viteza foarte mică reduce puterea regenerativă disponibilă. ABS/ESC pot reduce sau redistribui frânarea electrică pentru păstrarea stabilității. Controlerul de frânare trebuie să gestioneze cererea rămasă conform arhitecturii platformei.
Conducere cu o pedală și rulare liberă
Funcționarea cu o singură pedală este o strategie a interfeței cu șoferul, care atribuie decelerare eliberării accelerației. Altă calibrare poate favoriza rularea liberă și poate utiliza pedala de frână pentru cea mai mare parte a regenerării. Niciuna nu dovedește un randament universal mai mare al recuperării. Dacă reducerea vitezei nu este necesară, evitarea unei conversii energetice inutile poate fi favorabilă.
Repartizarea cuplului și comportamentul punților
La un BEV cu două motoare, regenerarea față/spate poate depinde de randamentul mașinilor, aderență, temperatură și limitele bateriei. O decuplare mecanică poate schimba motorul utilizat. Informațiile despre vitezele roților și stările controlului stabilității fac deci parte din explicația sistemului electric de tracțiune.
Componentele de frânare prin frecare rămân importante
Utilizarea redusă nu elimină necesitatea funcționării corecte a discurilor, etrierelor, rulmenților și anvelopelor. Frânele care rămân acționate pot crește consumul. Coroziunea sau răspunsul neuniform al frânării prin frecare pot afecta senzația la pedală și oprirea finală. O problemă de frânare BEV nu trebuie redusă doar la regenerarea în baterie.
Interpretarea unui eveniment
Corelează cererea de decelerare a șoferului, puterea de încărcare permisă de baterie, cuplul electric de frânare comandat, comportamentul roților, contribuția hidraulică și indicatorii de intervenție. Dacă acceptanța bateriei rămâne mare, dar frânarea electrică este limitată, identifică restricția motorului sau șasiului. Dacă acceptanța BMS este mică, explică motivul legat de celule, SOC sau temperatură înainte de a atribui cauza hardware-ului de frânare.
Porsche și Bosch publică exemple de strategii diferite de regenerare și combinare a frânării. Aceste implementări ilustrează alegeri de proiectare; nu stabilesc o limită numerică universală de frânare. [E21], [E33]
Surse: [E21], [E33]. Interpretarea comparativă și corelațiile de diagnoză sunt originale.
Înapoi la începutul cursului ↑18. Rețele LV, software și acces de diagnoză
Domeniul de joasă tensiune permite utilizarea domeniului HV. Alimentează electronica de control, comunicațiile, bobinele contactoarelor și numeroase actuatoare. Bateria de tracțiune poate conține energie considerabilă, iar vehiculul să nu se poată trezi, inițializa sau menține încărcarea din cauza unei probleme LV separate.
Alimentare și comportament în repaus
Evaluează evenimentul relevant de funcționare, nu doar o valoare a bateriei în repaus. Trezirea, inițializarea încărcării, managementul termic și activitatea după oprire creează sarcini diferite. O baterie LV defectă, o conexiune slabă, o problemă a convertorului sau treziri nedorite pot produce simptome similare. Starea bateriei HV nu se deduce dintr-un singur simptom LV, și nici invers.
Comunicația și originea datelor
Un BEV poate utiliza CAN, CAN FD, LIN și Ethernet pentru funcții diferite. Testerul accesează datele anumitor ECU prin gateway-uri și servicii de diagnoză. UDS definește servicii, dar nu face universale identificatoarele de date, regulile de scalare sau rutinele de reparație ale producătorilor. [E35]
Comunicația de diagnoză și comunicația obișnuită de control între ECU sunt legate, dar distincte. Testerul poate comunica cu un ECU chiar dacă rețeaua de control are o eroare de temporizare sau validitate. În sens invers, accesul de diagnoză restricționat nu dovedește că ECU este offline.
Importanța stării software
Calibrarea BMS, capacitatea învățată, identitatea componentelor, starea punerii în funcțiune, starea de impact și compatibilitatea software pot influența autorizările. Un ansamblu înlocuit poate fi funcțional electric, dar integrat nevalid. O actualizare poate modifica fereastra utilizabilă sau comportamentul estimării. Istoricul software este astfel relevant, fără ca orice problemă electrică să devină automat una de codare.
Interpretarea DTC
Separă o detecție actuală de un eveniment istoric memorat și înregistrează condițiile și datele extinse, când sunt disponibile. Un DTC poate descrie un circuit, plauzibilitatea semnalului, un rezultat de performanță sau expirarea timpului de comunicație. Fiecare necesită alt tip de dovezi. Definițiile și subtipurile trebuie preluate din documentația OEM aplicabilă.
Folosirea responsabilă a resetărilor și rutinelor
O resetare poate șterge adaptări, marcaje de timp și dovezi fără a repara cauza fizică. O rutină de diagnoză poate avea condiții prealabile și efecte secundare. Cursul explică semnificația acestor stări; nu oferă comenzi generice de acționare a hardware-ului HV sau de ocolire a autorizărilor.
O înregistrare utilă, care include software-ul
Include VIN/configurația, identificatorii software ECU relevanți, actualizări sau înlocuiri recente, simptomul exact, contextul complet al erorilor relevante, stările de autorizare și date fizice sincronizate. Concluzia devine reproductibilă, iar un evaluator ulterior poate separa comportamentul dependent de calibrare de un defect hardware.
Surse: [E02], [E19], [E35]. Interpretarea rețelelor și dovezilor reprezintă o sinteză originală.
Înapoi la începutul cursului ↑19. Consum energetic, autonomie și randament
Autonomia este energia utilizabilă a bateriei împărțită la consumul energetic pe unitatea de distanță, în condițiile relevante. Este influențată de vehicul, traseu, climă, viteză, anvelope, consumatori și estimarea software. O autonomie afișată mai mică nu înseamnă automat reducerea capacității chimice.
O baterie fictivă cu 72 kWh utilizabili oferă o estimare aritmetică de 400 km la 18 kWh/100 km. La 24 kWh/100 km, aceeași energie oferă 300 km. Diferența poate apărea fără o pierdere de capacitate de 25%.
Componentele rezistenței la înaintare
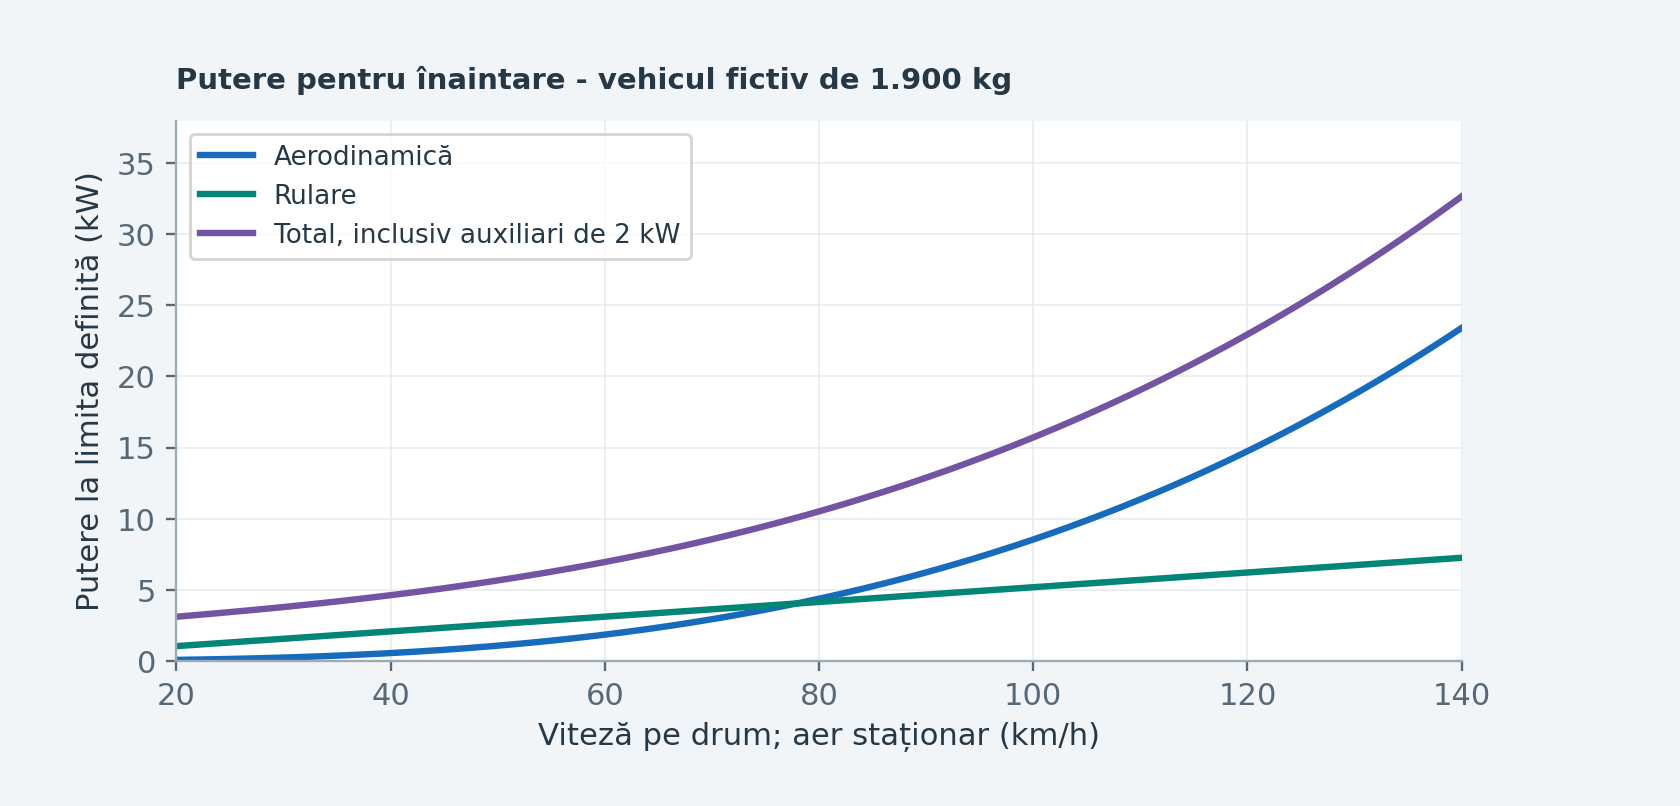
Rezistența la rulare este aproximativ proporțională cu greutatea și coeficientul de rezistență la rulare. Forța aerodinamică este proporțională cu densitatea aerului, aria aerodinamică echivalentă și pătratul vitezei. Puterea necesară învingerii ei este proporțională cu cubul vitezei în condiții fixe.
Vântul frontal modifică viteza față de aer. Urcarea adaugă lucru mecanic gravitațional mgh. La coborâre se poate recupera doar o parte din energia disponibilă, în limitele acceptanței bateriei. Accelerarea crește energia cinetică, din care o parte poate fi recuperată ulterior.
Consumatori auxiliari și lungimea călătoriei
Încălzirea habitaclului, compresorul, pompele, condiționarea bateriei și electronica consumă putere. O sarcină auxiliară de 2 kW adaugă 4 kWh/100 km la 50 km/h constant, dar 2 kWh/100 km la 100 km/h. Aceasta nu înseamnă că viteza mai mare este global mai eficientă: cererea aerodinamică crește puternic. Explică însă consumul mare pe kilometru al deplasărilor scurte sau lente la rece.
Bilanț energetic la încărcare
Energia din rețea poate depăși creșterea energiei stocate din cauza pierderilor de conversie și condiționării simultane. Compararea kWh de la contor cu consumul de la bord poate amesteca limite de măsurare. Contează și SOC inițial/final, temperatura și definițiile energiei utilizabile.
Separarea cauzelor autonomiei reduse
Separă prognoza modificată de consumul măsurat al călătoriei și consumul măsurat de evaluarea energiei utilizabile cu limite corect definite. Frânele care freacă, presiunea anvelopelor, geometria, schimbarea roților/anvelopelor, frigul, cererea HVAC, pătrunderea apei sau controlul termic defect pot influența rezultatul. Identifică mecanismul în loc de a atribui întreaga diferență bateriei.
Surse: [E01], [E31], [E34]. Fizica, calculele și graficul sintetic al rezistențelor la înaintare sunt originale.
Înapoi la începutul cursului ↑20. Raționament avansat de diagnoză și interpretarea datelor
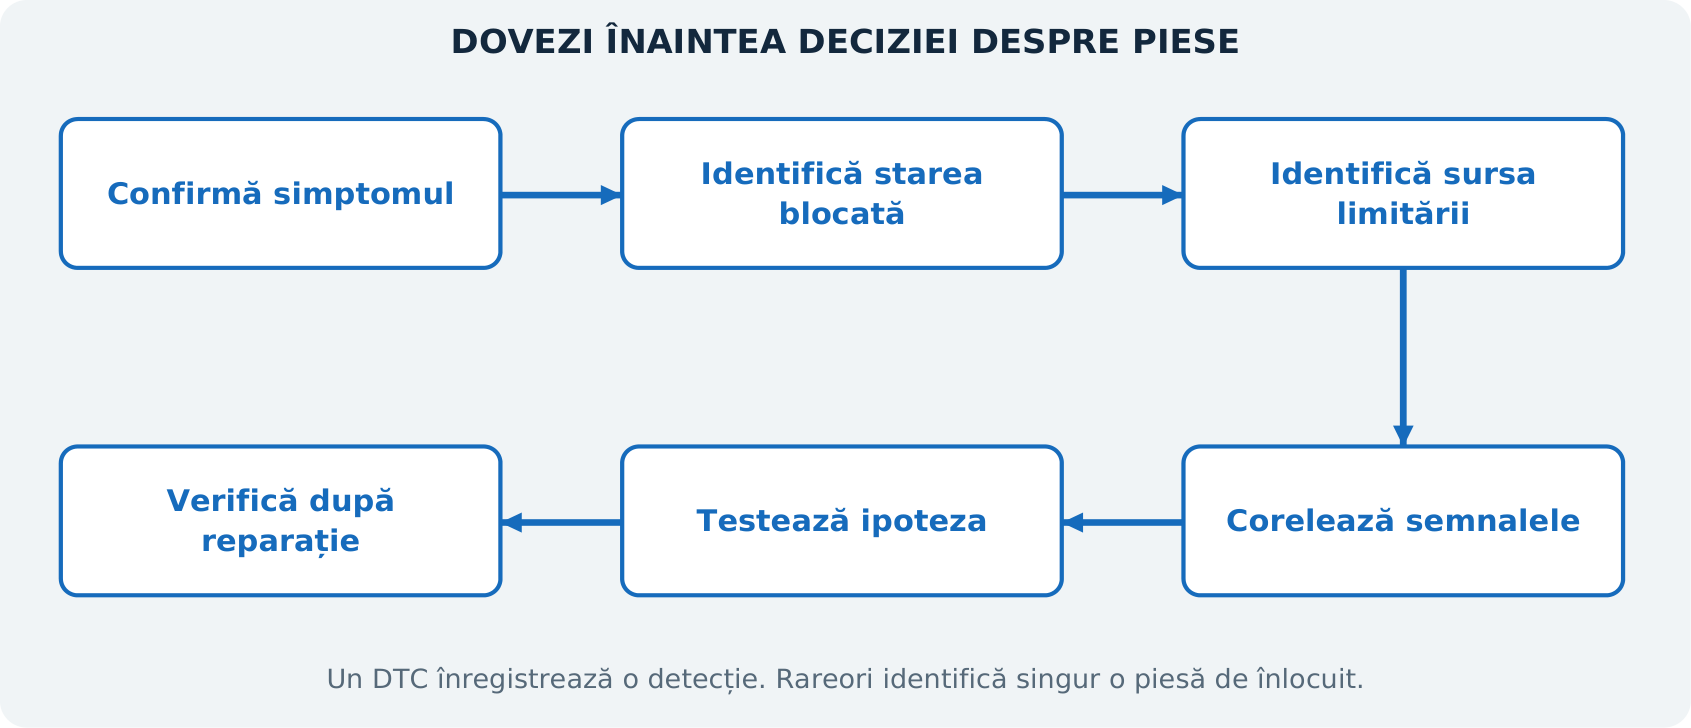
Diagnoza BEV utilă leagă problema unei stări de funcționare de un mecanism fizic. Pornește de la eveniment, identifică starea cerută, localizează autorizarea refuzată sau limitatorul activ și compară observații independente. Evită presupunerea implicită că un ansamblu mare integrat este piesa defectă.
Modelul cu patru niveluri
Nivelul 1: energie și alimentări. Alimentarea LV este stabilă, iar condiția relevantă de funcționare a bateriei de tracțiune este plauzibilă? Nivelul 2: autorizări. Ce condiție de HVIL, impact, izolație, temperatură sau stare blochează funcționarea? Nivelul 3: comenzi și limite. Ce a cerut și ce a permis controlerul? Nivelul 4: răspuns fizic. Tensiunea, curentul, turația și căldura corespund cererii?
Set minim de dovezi după simptom
| Simptom | Corelații cu valoare mare | Alternativă importantă |
|---|---|---|
| Fără READY | Comportament LV, ultima stare atinsă, autorizări refuzate, tensiune baterie/magistrală. | Alimentare comună sau autorizare defectă, în locul defectării bateriei. |
| Putere de tracțiune redusă | SOP, cuplu cerut/real, SOC, extremele celulelor, stări termice. | Limitare corectă provocată de răcire sau incertitudinea unui senzor. |
| Încărcare DC redusă | Curent cerut de BMS, curent livrat de stație, tensiune, temperaturi. | Limitarea stației/cablului sau acceptanță normală. |
| Grup suspectat ca slab | Răspuns repetat al grupului la curent, SOC și temperatură comparabile. | Defect al traseului de măsurare, conexiunii sau achiziției. |
| Autonomie redusă | Consum de călătorie definit, mediu, baza energiei utilizabile. | Rezistențe la înaintare sau consumatori auxiliari, nu capacitate pierdută. |
Limitele achiziției datelor
Interogarea succesivă a canalelor poate face un eveniment rapid să pară contradictoriu. Un canal poate fi mediat, altul instantaneu, iar altul actualizat doar când transmite ECU. Curentul negativ poate însemna încărcare într-un tester și descărcare în altul. Rezoluția și scalarea diferă și ele. Verifică aceste proprietăți înainte de calcularea puterii sau rezistenței aparente.
Separă detecția de cauză
Un DTC de izolație descrie rezultatul detecției pentru o anumită rețea. Supracurentul invertorului identifică un eveniment de protecție. Un DTC de plauzibilitate a tensiunii celulei poate privi traseul de măsurare. Un timeout de comunicație poate urma unei resetări. Componenta care raportează nu este întotdeauna cea care produce cauza.
Conținutul unei concluzii solide
Precizează mecanismul, dovezile, alternativele excluse, incertitudinea rămasă și condițiile de verificare. „SOH al bateriei este 88%” este o valoare de date. „Energia utilizabilă este redusă în fereastra de referință definită, în timp ce puterea tranzitorie rămâne în capacitatea documentată” este o concluzie mult mai precisă, dacă dovezile o susțin efectiv.
Surse: Cadru original de diagnoză, fundamentat pe funcțiile componentelor din sursele citate în acest volum.
Înapoi la începutul cursului ↑21. Cinci studii de caz BEV rezolvate
Toate datele numerice sunt inventate. Cazurile ilustrează analiza, nu instrucțiuni de testare sub tensiune sau praguri de acceptare.
Cazul A: AC funcționează; sesiunile DC se opresc înaintea transferului
Tipar observat: Vehiculul se încarcă pe echipament AC compatibil. La două stații DC acceptate se conectează fizic, dar eșuează înaintea stabilirii comunicației de nivel înalt. Nu este livrat curent DC.
Raționament: Succesul AC demonstrează doar traseul său relevant de conversie și autorizare. Etapa eșuată indică mai întâi comunicația/interfața DC, înainte de a presupune o problemă de acceptanță a bateriei. Starea fizică pilot, starea prizei/blocării, înregistrările comunicației și interoperabilitatea stației diferențiază mai bine cauzele decât înlocuirea OBC doar fiindcă numele său conține „încărcător”.
Ramură alternativă: Dacă comunicația de nivel înalt se finalizează, iar sesiunea eșuează ulterior la egalizarea tensiunilor, investigația se mută la acea etapă și dovezile ei electrice. Expresia „DC nu funcționează” nu diferențiază singură evenimentele.
Cazul B: Putere DC mică într-o dimineață rece
Tipar observat: Tensiunea bateriei este 350 V. BMS permite 65 A de încărcare; stația livrează aproximativ 65 A. Temperatura bateriei este scăzută, iar condiționarea este activă.
Calcul: Puterea de încărcare la borne este aproximativ 22,8 kW înainte de repartizarea consumatorilor simultani, conform limitei relevante de măsurare.
Raționament: Livrarea urmează limita vehiculului. Puterea redusă poate corespunde protecției la rece. Stabilește dacă măsurarea temperaturii și răspunsul condiționării sunt plauzibile. Eticheta de 150 kW a stației nu anulează acceptanța bateriei. Dacă BMS permite mult mai mult curent, dar livrarea rămâne mică, este necesară altă ramură de analiză.
Cazul C: Un grup are variație mare de tensiune
Tipar observat: După un repaus definit, grupurile fictive sunt aproape de 3,60 V. În același interval de descărcare la 150 A, grupurile tipice au 3,48 V, iar unul are 3,25 V. Același grup tinde să devină extrema de tensiune înaltă la încărcare.
Calcul: Căderea suplimentară față de grupurile tipice este 0,23 V. Împărțită la 150 A, indică aproximativ 1,53 mΩ de rezistență aparentă suplimentară în limita observată.
Raționament: Tiparul susține investigarea rezistenței, conexiunilor, temperaturii și măsurării. Nu măsoară singur capacitatea celulei și nu identifică elementul fizic responsabil. Repetarea aceluiași identificator și temporizarea coerentă întăresc observația; variațiile brusc imposibile sugerează achiziția sau cablajul.
Cazul D: Defect de izolație numai cu cerere de climatizare
Tipar observat: Defectul lipsește într-o stare și apare când se activează funcții suplimentare de climatizare. BMS/IMD observă modificarea izolației.
Raționament: Rețeaua conectată s-a schimbat. Compresorul, încălzitorul, cablajul asociat, condițiile termice/de mediu și interacțiunile măsurării devin posibilități relevante. Corelația restrânge contextul, dar nu justifică declararea unei piese defecte fără metoda aprobată de localizare a platformei.
Cazul E: Autonomia scade, dar energia bateriei rămâne plauzibilă
Tipar observat: O evaluare energetică cu limite corect definite arată energie utilizabilă similară în condiții de referință comparabile. Consumul real crește semnificativ după schimbarea roților/anvelopelor și în deplasări scurte pe vreme rece. Nu există o anomalie consecventă de grup.
Raționament: Schimbarea autonomiei nu demonstrează pierderea capacității bateriei. Rezistențele la înaintare, caracteristicile anvelopelor, condiționarea habitaclului/bateriei, lungimea drumurilor și adaptarea prognozei merită analizate. Dacă scade și energia utilizabilă definită, devin ipoteze suplimentare estimarea, fereastra, temperatura și pierderea reală de capacitate.
Lecția comună
Ramura corectă de diagnoză urmează etapa și limita sistemului în care apare defectul. Păstrează cronologia. Invertorul, bateria, OBC și stația pot raporta fiecare efecte provocate de alt subsistem.
Surse: Cazuri ipotetice, date și calcule originale.
Înapoi la începutul cursului ↑22. Atelier de calcule și interpretare
1. Tensiunea, capacitatea și energia nominală a bateriei
Presupunem 108 grupuri în serie, fiecare cu două celule în paralel, nominal de 3,65 V și 50 Ah. Tensiunea bateriei este 394,2 V, capacitatea este 100 Ah, iar energia nominală aproximativă este 39,42 kWh. Exemplul nu stabilește energia utilizabilă sau tensiunea de sfârșit a încărcării. O măsurare mai bună în funcționare necesită integrarea energiei.
2. Arhitectura de tensiune și pierderile
La 150 kW, curentul ideal este 375 A la 400 V, respectiv 187,5 A la 800 V. La aceeași rezistență de traseu de 8 mΩ, pierderile I²R sunt 1,125 kW și 0,281 kW. Dublarea tensiunii reduce la un sfert acest termen de pierdere, în ipoteza dată. Nu reduce la un sfert toate pierderile vehiculului.
3. Încărcare trifazată
La 400 V între faze, 16 A pe fază și factor de putere 0,99, puterea activă de intrare este aproximativ radical din trei × 400 × 16 × 0,99 = 10,97 kW. La un randament presupus de 94% și consumatori simultani de 0,5 kW pe partea bateriei, puterea netă pentru stocare ar fi aproximativ 9,81 kW. Trebuie identificate limitele reale ale pierderilor și consumatorilor.
4. Timp de încărcare și putere medie
O baterie ipotetică de 80 kWh utilizabili câștigă 60 de puncte procentuale de SOC echivalent energetic. Creșterea energiei stocate este aproximativ 48 kWh, în ipoteza liniară. La 96 kW putere netă medie către baterie, durata este 30 de minute. Un vârf de 240 kW nu justifică o predicție de 12 minute dacă nu este menținut pe interval.
5. Dezechilibru de sarcină între grupuri
Un grup de 75 Ah cu dezechilibru SOC de 1,5% diferă cu 1,125 Ah. La 0,15 A de echilibrare continuă, timpul ideal este 7,5 ore. Dacă funcționarea este permisă doar 50% din timp, durata devine cel puțin 15 ore, înaintea altor constrângeri. Calculul cuantifică o limitare, fără a prescrie un proces de echilibrare.
6. Energia de încălzire într-o călătorie scurtă
O sarcină medie presupusă de condiționare de 4 kW, activă 20 de minute, consumă 1,33 kWh. Pe o călătorie de 10 km, contribuția aritmetică este 13,3 kWh/100 km. Consumul pe trasee scurte poate astfel crește mult fără o pierdere permanentă echivalentă de capacitate.
7. Frecvența electrică a motorului
Un motor sincron cu patru perechi de poli la 9.000 rpm are frecvența electrică p × rpm / 60 = 600 Hz. Comutarea PWM poate fi de multe ori mai rapidă. Purtătoarea excitației resolverului este o altă frecvență distinctă. Confundarea lor produce așteptări incorecte despre formele de undă.
8. Cuplul la roți prin reductor
La 220 N·m la motor, raport 9:1 și randament mecanic presupus de 96%, cuplul la ieșirea către punte/roți este aproximativ 1.901 N·m, înainte de repartizarea sa între roți. La o rază efectivă de rulare de 0,32 m, forța ideală de tracțiune este aproximativ 5,94 kN, în limitele aderenței și ale altor pierderi.
9. Deriva integrării curentului
Un decalaj de 0,10 A timp de 24 de ore acumulează 2,4 Ah. Pentru referința de 100 Ah, înseamnă 2,4 puncte procentuale de SOC. Exemplul explică importanța decalajului și corectării modelului, fără a implica integrarea continuă a tuturor canalelor, în orice stare, de către un anumit vehicul.
10. Modificarea puterii aerodinamice
La densitate a aerului și arie aerodinamică fixe, creșterea vitezei față de aer de la 80 la 120 km/h multiplică puterea aerodinamică prin (120/80)³ = 3,375. Puterea totală a vehiculului nu crește exact în acest raport, deoarece termenii de rulare, auxiliari și transmisie se comportă diferit.
Surse: Exerciții și ipoteze originale, folosind relații electrice, mecanice și termodinamice standard.
Înapoi la începutul cursului ↑23. Întrebări de recapitulare și răspunsuri-model
1. De ce o singură valoare SOH nu permite evaluarea completă?
Poate descrie capacitate, energie, putere sau o combinație proprie producătorului. Condițiile de referință și fereastra utilizabilă pot diferi de alt test. Nu caracterizează singură izolația, deteriorarea structurală, autodescărcarea sau comportamentul termic local.
2. De ce poate fi mascată deteriorarea unei celule paralele de o tensiune normală a grupului?
Celulele paralele au aproximativ aceeași tensiune la borne. Repartizarea curentului și starea individuală pot diferi, chiar dacă tensiunea monitorizată este plauzibilă. Granularitatea măsurării limitează concluziile posibile.
3. Ce diferențiază pierderea capacității de rezistența crescută în datele de funcționare?
Pierderea capacității modifică sarcina/energia disponibilă într-o fereastră definită. Rezistența crescută produce variații mai mari de tensiune, dependente de curent, și mai multă căldură. Pot coexista; trebuie considerate și temperatura, conexiunile și erorile de măsurare.
4. De ce poate exista HV activ fără propulsie?
Cuplul necesită autorizări suplimentare și limite valide. Treapta/parcarea, pregătirea invertorului, comunicațiile, cererile șasiului, conectorul sau alte condiții pot împiedica producerea cuplului după activarea rețelei HV.
5. Frecvența PWM este aceeași cu frecvența electrică a motorului?
Nu. PWM reprezintă procesul de comutație al convertorului. Frecvența electrică fundamentală depinde de câmpul rotitor și starea motorului. Turația mecanică depinde și de perechile de poli sau alunecare, după tipul mașinii.
6. De ce un vehicul de 800 V încarcă uneori slab la o anumită stație DC?
Tensiunea reală a bateriei, domeniul tensiune-curent al stației, soluția de conversie a vehiculului, temperatura și negocierea sesiunii pot limita punctul de funcționare. Clasa arhitecturii și puterea maximă nu sunt suficiente.
7. Ce reprezintă curentul anunțat de un EVSE AC?
Comunică disponibilitatea curentului în schema de semnalizare aplicabilă. Vehiculul poate absorbi mai puțin din cauza limitelor OBC, bateriei, temperaturii sau programării. Anunțarea nu dovedește că bateria primește acea putere.
8. De ce autorizarea reușită în aplicație nu dovedește sănătatea traseului de încărcare?
Autorizarea comercială, comunicația de nivel înalt a vehiculului, verificările electrice și transferul efectiv de putere sunt etape separate. Una poate reuși, iar alta poate eșua.
9. Echilibrarea poate reface capacitatea originală a unei celule degradate?
Nu. Aliniază starea de încărcare sau redistribuie energia în sistem. Nu inversează pierderea chimică de capacitate. Tensiunea egală după echilibrare nu reprezintă un rezultat complet privind sănătatea.
10. De ce pompa de căldură poate livra mai multă căldură decât energia electrică absorbită?
Mută căldură din altă sursă, în loc de a o genera integral rezistiv. COP depinde de condiții, iar consumurile auxiliare și dezghețarea pot reduce beneficiul practic.
11. De ce regenerarea redusă poate fi normală?
Acceptanța bateriei, SOC, temperatura, tensiunea, turația motorului și condițiile de stabilitate pot reduce recuperarea. Întrebarea corectă este dacă restricțiile și răspunsul frânării corespund proiectării și stării observate.
12. Cum se împarte o problemă de autonomie în întrebări verificabile?
Separă modificarea prognozei, consumul real al călătoriei, energia utilizabilă a bateriei, rezistențele la înaintare și consumatorii auxiliari. Compară condiții similare și precizează limita măsurării.
Proiect final
Alege un BEV documentat. Construiește harta arhitecturii, harta domeniilor de tensiune, o diagramă a stărilor de încărcare și harta funcțiilor termice. Scrie apoi două rapoarte: unul despre încărcare DC redusă și unul despre putere de propulsie redusă. Fiecare trebuie să identifice limitele active, cel puțin trei ipoteze concurente, dovezile care le separă și un plan de verificare bazat pe procedurile permise de OEM.
Surse: Evaluare și răspunsuri explicative originale.
Înapoi la începutul cursului ↑24. Glosar tehnic
| Termen | Semnificație în acest curs |
|---|---|
| AC / DC | Curent alternativ / continuu; descriu interfața relevantă, nu întregul vehicul. |
| BJB / PDU | Cutie de conexiuni a bateriei / unitate de distribuție a puterii; grupări funcționale dependente de producător. |
| CCS | Combined Charging System; familie de conectori și sisteme de încărcare asociate. |
| Grup de celule | Grup electric monitorizat, care poate include celule în paralel. |
| CP / PP | Funcții control pilot / proximity pilot ale interfeței de încărcare. |
| COP | Coeficient de performanță; căldură utilă transferată/livrată raportată la energia electrică absorbită, în condiții definite. |
| Magistrală DC | Rețeaua de alimentare continuă și capacitatea electrică asociată unui convertor de putere. |
| EESM / PMSM | Motor sincron cu excitație electrică / motor sincron cu magneți permanenți. |
| EVCC / SECC | Controler de comunicație al vehiculului / al echipamentului de alimentare, în terminologia încărcării. |
| EVSE | Echipament de alimentare a vehiculului electric; separă controlul alimentării AC de conversia de putere DC. |
| Slăbirea câmpului | Control pentru extinderea funcționării motorului în limitele tensiunii disponibile. |
| FOC | Control orientat după câmp, cu reprezentare în coordonate rotitoare pentru reglarea curentului/fluxului. |
| HVIL / IMD | Supravegherea interblocării / monitorizarea izolației; protecții distincte. |
| LFP / NMC / NCA | Familii de chimii pentru electrodul pozitiv litiu-ion, cu proprietăți diferite. |
| LTO | Chimie cu titanat de litiu pentru electrodul negativ, folosită în anumite celule. |
| OBC | Încărcător la bord, care transformă uzual intrarea AC în DC controlat pentru baterie. |
| OCV | Tensiune în circuit deschis, în condiții definite asociate echilibrului. |
| PFC | Corecția factorului de putere într-un etaj de conversie AC. |
| PLC | Comunicație pe linia de alimentare, folosită în implementări uzuale CCS de nivel înalt. |
| Polarizare | Contribuție electrochimică dinamică la tensiune, dincolo de sursa OCV ideală. |
| SOC / SOH / SOP | Stare de încărcare / stare de sănătate / stare de putere disponibilă. |
| Taper | Reducerea curentului sau puterii de încărcare odată cu activarea limitelor aplicabile. |
| UDS | Unified Diagnostic Services; servicii de aplicație pentru diagnoză, nu semnificații universale ale datelor OEM. |
| Fereastră utilizabilă | Domeniu permis de funcționare, care poate diferi de întreaga plajă electrochimică a celulei. |
| V2L / V2H / V2G | Cazuri de transfer energetic vehicul-consumator / vehicul-locuință / vehicul-rețea. |
25. Surse primare și studiu suplimentar
Sursele de mai jos identifică funcțiile componentelor, implementări ale producătorilor, contextul științific și domeniul standardelor. Nu înlocuiesc informațiile actuale de service pentru VIN-ul respectiv. Cursul nu reproduce standarde cu plată sau manuale de instruire OEM. Ecuațiile originale, schemele, datele inventate și exercițiile de diagnoză sunt materiale didactice. Data pregătirii ediției originale: 25 octombrie 2026. Titlurile surselor sunt păstrate în limba originală pentru identificare precisă.
[E01] U.S. Department of Energy, AFDC. How Do All-Electric Cars Work?. Prezentare a funcțiilor componentelor.
[E02] Nissan. Electric vehicle powertrain. Exemplu identificat de integrare a motorului, invertorului, reductorului și funcțiilor de alimentare/distribuție.
[E03] Hyundai Motor. Dedicated EV platform E-GMP, launch description. Exemplu identificat de platformă, conversie la încărcare și integrare electrică. Specificațiile de la lansare nu sunt universale pentru modelele actuale.
[E04] U.S. Department of Energy, AFDC. Batteries for Electric Vehicles. Context privind chimiile de stocare.
[E05] U.S. Department of Energy. Energy Storage Safety Strategic Plan, 2024. Context general electrochimic și de siguranță. O mare parte privește stocarea staționară; niciun prag de testare staționar nu este adoptat drept limită de reparație auto.
[E06] Texas Instruments. Battery Gauging Algorithm Comparison. SLUAAR3, 2023. OCV, compensarea tensiunii și metode de integrare a curentului.
[E07] Texas Instruments. BQ79616-Q1 automotive monitor. Măsurarea grupurilor, echilibrare, temperatură și detectarea firelor întrerupte.
[E08] Texas Instruments. TIDA-020076 automotive HV BMS reference design. Exemplu de supraveghere a celulelor și arhitectură cu fir/fără fir; nu este un instrument de reparație.
[E09] Attia și coautori, 2022. Review - Knees in Lithium-Ion Battery Aging Trajectories. Journal of the Electrochemical Society 169, 060517. Publicație NREL/JA-5700-82801. Analiză științifică a mecanismelor de degradare, inclusiv depunerea de litiu. Înregistrarea publicației la laborator.
[E10] National Renewable Energy Laboratory. System Advisor Model help, 2025 release. Context de modelare a îmbătrânirii calendaristice și prin ciclare; documentația modelului staționar nu este folosită ca specificație de acceptare auto.
[E11] Texas Instruments. Battery current-measurement technical article. Decalajul măsurării și integrarea curentului.
[E12] Texas Instruments. Battery SOC-estimation example. Implementare identificată de estimare și discuție despre istoricul intrărilor; nu descrie toate BMS de serie.
[E13] Analog Devices. Passive Battery Cell Balancing. Echilibrare disipativă și concepte despre dezechilibru.
[E14] Analog Devices. Active Battery Cell Balancing. Echilibrare prin transfer energetic.
[E15] Texas Instruments. Why Pre-Charge Circuits Are Necessary in High-Voltage Systems. SLVAFB0, 2021. Curent de conectare și preîncărcare cu rezistor.
[E16] Texas Instruments. DC-Link Capacitor Pre-Charge Designs in Automotive Systems. SDAA145A, revizuit în 2026. Arhitecturi alternative de circuit.
[E17] Bender. ISOMETER iso175. Supravegherea izolației rețelei vehiculului.
[E18] Bender. iso175 technical manual. Interacțiunea monitorizării și aspecte de sistem. Folosește revizia relevantă dispozitivului identificat.
[E19] NHTSA. Electric and Hybrid Vehicles. Context public de tehnologie și siguranță.
[E20] Texas Instruments. Design Priorities in EV Traction Inverters. SPRAD58B, revizuit în februarie 2026. Familii de motoare, arhitectura convertorului, măsurare și control.
[E21] Porsche Newsroom. The powertrain: Pure performance. Exemplu identificat de motoare, invertor și transmisie spate cu două trepte la prima generație Taycan. Exemplu istoric de model.
[E22] Infineon. EV traction inverter. Context despre semiconductoare și sistemul invertorului.
[E23] Microchip. Field Oriented Control. Explicația Clarke/Park și a buclei de curent. Implementare de referință, nu calibrare auto OEM.
[E24] Infineon. HybridPACK Drive G2 Fusion, 2024. Exemplu identificat de integrare Si/SiC și compromisuri ale semiconductoarelor.
[E25] Texas Instruments. Are You On-board? Demystifying EV Charging Systems. Prezentare istorică a PFC, conversiei cu separare galvanică și traseelor AC/DC; tensiunile ilustrative nu sunt specificații actuale universale.
[E26] ISO. ISO 15118-1:2019 overview, ISO 15118-20:2022 overview și Amendment 1:2026. Descrieri publice ale comunicației vehicul-rețea și serviciilor bidirecționale. Publicarea standardului nu stabilește adoptarea de către un anumit vehicul.
[E27] Texas Instruments. EVSE Front-End Controller Reference Design. TIDA-010939 / TIDUFE6A, revizuit în decembrie 2025. Stări CP, anunțarea curentului prin PWM și context de comunicație. Nu este o procedură de măsurare în service.
[E28] IEC. IEC 61851-1:2017 și Corrigendum 1:2023. Descriere publică a domeniului echipamentelor de încărcare conductivă. Standardul integral nu este reprodus.
[E29] CharIN. Guide ISO 15118 Service HPC1, version 1.3. 2021. Distincții între servicii DIN/ISO și contextul autorizării; ghid istoric de implementare.
[E30] CharIN. Technical Details CCS - Basic. Legături către ghiduri CCS de implementare și clase de putere.
[E31] MAHLE. eMobility thermal management. Condiționarea bateriei, încălzirea habitaclului și recuperarea căldurii.
[E32] Porsche Newsroom. Taycan powertrain and optimized thermal management. Exemplu identificat de generație ulterioară, cu recuperare termică și condiționare. Se deosebește de exemplul anterior din [E21].
[E33] Bosch Mobility. Regenerative braking systems. Coordonarea electrică/hidraulică și contribuția frânelor prin frecare.
[E34] U.S. Department of Energy / EPA, FuelEconomy.gov. Where the Energy Goes: Electric Cars. Context general al fluxurilor energetice; niciun procent din sursă nu este adoptat ca randament universal în calculele originale.
[E35] ISO. ISO 14229-1:2026. Descriere publică a domeniului Unified Diagnostic Services. Ediția 2026 a înlocuit-o pe cea din 2020; implementarea unui vehicul real rămâne specifică modelului.
Înapoi la începutul cursului ↑Atribuirea imaginilor și note editoriale
Fotografiile prezintă componente reale sau exponate și identifică numai generația ilustrată. Nu stabilesc o dispunere universală a componentelor. Sunt reproduse fără modificări de conținut, redimensionate proporțional și optimizate pentru afișare web. Schemele originale și graficele sintetice ale cursului sunt lucrări didactice separate.
Hyundai E-GMP platformă
Andra Febrian. Hyundai Electric Global Modular Platform showcase.jpg. CC BY-SA 4.0. Fișier original și licență.

Nissan Leaf baterie
Gereon Meyer. Battery-Pack-Leaf.jpg. CC BY-SA 4.0. Fișier original și licență.

Astemo punte electrică
TTTNIS. Astemo Compact e-Axle for BEV 01.jpg. CC0 1.0. Fișier original și licență.

Conectori Type 2 și CCS2
Paul Sladen. Iec-type2-ccs-combo2-and-iec-type2-charging-connectors-side-by-side.jpg. CC0 1.0. Fișier original și licență.

Licențe: CC0 1.0; CC BY-SA 4.0. Condițiile de distribuire în condiții identice se aplică adaptărilor imaginilor respective. Autorii fotografiilor și editorii surselor tehnice nu girează acest curs.
Acesta este un curs educațional compilat independent, nu o publicație OEM, un certificat de calificare sau o procedură de service specifică unui vehicul. Legăturile surselor au fost verificate la pregătirea ediției originale, la 25 octombrie 2026. Traducerea în română este datată 26 octombrie 2026. Principiile științifice, deducțiile originale, cazurile ipotetice și exemplele producătorilor sunt diferențiate explicit. Reviziile software, variantele de piață, furnizorii bateriilor și anii de model pot schimba implementările.
Partea I · Teorie tehnică avansată
Vehicule electrice hibride
MHEV · HEV · PHEV · Serie · Paralel · Divizarea puterii
Curs structurat pentru ingineri de electronică auto și tehnicieni cu experiență în diagnoză.
Ediție în limba română · 26 octombrie 2026 · Pregătită pentru Soo
Cum se studiază acest volum
Acest volum explică de ce vehiculele hibride se comportă într-un anumit mod și cum trebuie folosit acest comportament în diagnoză. Se adresează unui cititor care cunoaște deja măsurătorile electrice auto, calculatoarele de comandă, diagnoza de bază a rețelelor și noțiunile introductive de securitate la înaltă tensiune. Principiile fundamentale sunt recapitulate succint, apoi dezvoltate prin arhitecturi, strategii de control și analiza defectelor.
Partea I tratează vehiculele hibride. Partea a II-a aprofundează vehiculele complet electrice, în special bateriile litiu-ion, protocoalele de încărcare, electronica de putere și sistemele termice. Studiază mai întâi arhitecturile hibride; ulterior, folosește cele două volume ca manual tehnic cu trimiteri între subiecte.
Parcurs de studiu
| Etapă | Capitole | Obiectiv principal |
|---|---|---|
| Arhitectură și energie | 01-10 | Identificarea tuturor traseelor mecanice și electrice ale puterii; explicarea alegerii modului de funcționare. |
| Componente și autorizări | 11-18 | Corelarea bateriilor, contactoarelor, invertoarelor, răcirii și frânării cu limitele sistemului. |
| Raționament de diagnoză | 19-22 | Interpretarea stărilor și a datelor corelate; rezolvarea calculelor și a exercițiilor de analiză a defectelor. |
| Material de referință | 23-24 | Utilizarea glosarului și a bibliografiei cu surse primare. |
Alocarea orientativă pentru studiul individual este de 18-24 de ore, inclusiv calcule și exerciții scrise. Este o estimare editorială, nu un număr de ore de instruire acreditată. Pentru fiecare arhitectură, desenează din memorie traseul puterii și explică modificările la plecarea de pe loc, rularea stabilizată, recuperarea energiei și oprirea sistemului.
Dovezi și notații
Identificatorii precum [H05] trimit la bibliografie. Exemplele producătorilor se referă la un sistem sau la o generație identificată. Ecuațiile, exemplele numerice inventate, cazurile de diagnoză și schemele originale au rol didactic. Graficele sintetice ilustrează mecanisme, fără a reprezenta măsurători OEM sau praguri de acceptare/respingere.
Puterea se exprimă în kW, energia în kWh, capacitatea bateriei în Ah, cuplul în N·m, turația în rpm și rezistența în ohmi. În exemplele despre baterii, curentul pozitiv înseamnă descărcare, dacă nu se precizează altfel. Testerul de diagnoză poate utiliza convenția de semn opusă.
01. Sistemul hibrid ca rețea de energie
Un hibrid combină cel puțin două sisteme de conversie a energiei pentru propulsie. La vehiculele tratate aici, acestea sunt motorul termic și propulsia electrică alimentată de o baterie. Motorul termic transformă energia combustibilului în putere mecanică la arbore; sistemul electric transformă energia electrică stocată în putere mecanică și poate recupera o parte din energia mecanică la decelerare. Calculatorul vehiculului coordonează aceste conversii, în loc să pornească pur și simplu o sursă și să o oprească pe cealaltă.
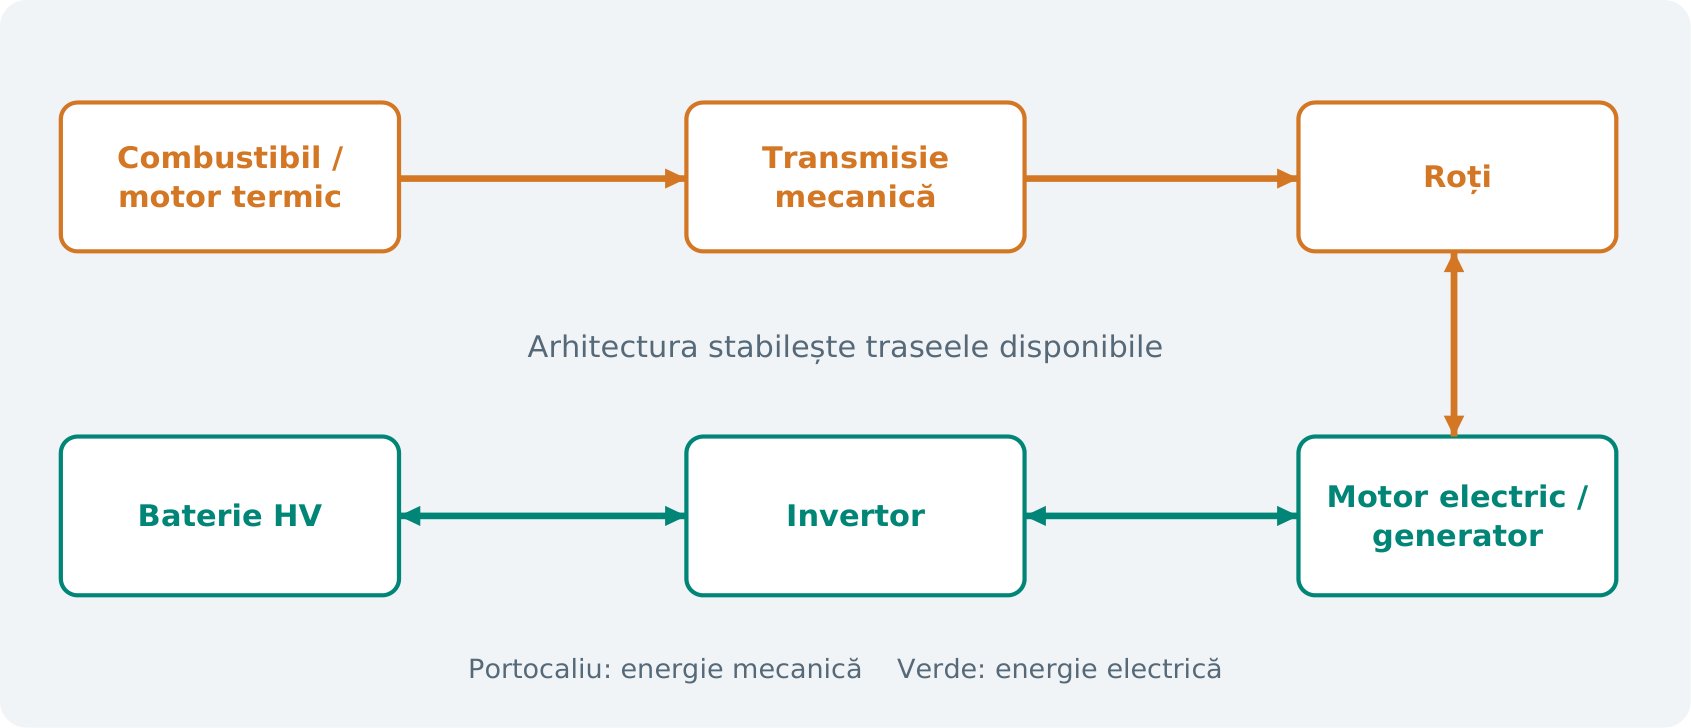
Clasificările răspund unor întrebări diferite
Mild-hybrid, hibrid complet și plug-in descriu capabilitatea funcțională și încărcarea externă. Serie, paralel și cu divizarea puterii descriu dispunerea traseelor puterii. P0-P4 identifică poziția motorului electric. Aceste clasificări se suprapun. Un PHEV poate fi paralel sau cu divizarea puterii; un hibrid serie poate să nu fie reîncărcabil la priză; un sistem de 48 V poate utiliza poziții diferite ale motorului electric.
| Categorie | Caracteristică definitorie | Consecință pentru diagnoză |
|---|---|---|
| MHEV | Asistență electrică și recuperare; motorul termic rămâne central pentru propulsie. | Se identifică poziția exactă a motorului electric și posibilitatea decuplării motorului termic. |
| HEV | Propulsie electrică semnificativă și recuperare fără încărcare externă uzuală. | Bateria este gestionată, de regulă, ca tampon de putere, într-o fereastră SOC protejată. |
| PHEV | Bateria de tracțiune reîncărcabilă permite o contribuție energetică importantă din surse externe. | Defectele de încărcare, disponibilitatea energiei bateriei și defectele sistemului hibrid pot coexista. |
| Hibrid serie / extensor de autonomie | Motorul electric antrenează roțile; într-o configurație serie pură, motorul termic generează energie electrică. | Turația motorului termic și viteza vehiculului nu trebuie să aibă o relație mecanică directă. |
Expresia familiară „cu autoîncărcare” descrie un mod de gestionare a energiei, nu o sursă nouă de energie. Recuperarea recuperează o parte din energia investită anterior în mișcarea vehiculului sau obținută la coborâre. Încărcarea prin motorul termic consumă, în ultimă instanță, combustibil. Traseul motor termic-generator-baterie-motor electric introduce pierderi de conversie; este avantajos numai dacă strategia generală de funcționare le compensează.
Patru întrebări înaintea diagnozei
- Ce sisteme de stocare a energiei există și care este fereastra lor utilizabilă de funcționare?
- Ce componente sunt legate mecanic în modul activ?
- Ce calculator a cerut sau a limitat cuplul actual al motorului termic și al motorului electric?
- Ce condiții trebuie îndeplinite pentru autorizarea acelui mod?
Vehiculul trebuie privit ca un ansamblu de sisteme interconectate. O problemă de răcire se poate manifesta prin limitarea cuplului; o problemă de alimentare la joasă tensiune poate împiedica inițializarea HV; o solicitare a sistemului de frânare poate reduce recuperarea chiar dacă invertorul este sănătos.
Surse: [H01], [H02], [H03]. Clasificarea și întrebările de diagnoză reprezintă sinteza cursului.
Înapoi la începutul cursului ↑02. Putere, energie și explicația fizică a avantajului
Puterea reprezintă viteza transferului de energie. Un motor electric de 60 kW poate prelua sau furniza energie rapid; acest lucru nu stabilește durata pentru care bateria îl poate susține. Energia descrie cantitatea disponibilă. O baterie HEV mică poate susține o putere considerabilă pentru un interval scurt, în timp ce bateria mai mare a unui PHEV permite rulare electrică utilă pentru mult mai mult timp.
În ultima expresie, timpul se exprimă în secunde. Produsul dintre tensiune și Ah este numai o estimare a energiei, deoarece tensiunea se modifică în funcționare. Energia electrică exactă este integrala în timp a produsului dintre tensiune și curent. La un hibrid cu mai multe ramuri, trebuie definită limita sistemului măsurat înainte de compararea valorilor energetice.
Putere mecanică și electrică
Un motor electric poate produce un cuplu ridicat la turație mică, însă la turație zero puterea mecanică furnizată este zero. El poate continua să consume curent și să producă încălzire. Astfel se explică de ce un vehicul menținut pe o pantă prin cuplul motorului nu efectuează lucru mecanic util, deși propulsia este solicitată termic.
La turații mai mari, tensiunea disponibilă și tensiunea contraelectromotoare limitează funcționarea. Anvelopa de cuplu trece adesea de la o zonă aproximativ de cuplu constant la una aproximativ de putere constantă. Limitele reale depind și de temperatură, curentul invertorului, tensiunea bateriei și turația rotorului.
Energia disponibilă la frânare
Pentru un vehicul ipotetic de 1.600 kg la 90 km/h, v este 25 m/s. Energia cinetică de translație este 500 kJ, aproximativ 0,139 kWh. Dacă presupunem o fracție globală de recuperare de 60%, circa 0,083 kWh ajung în baterie. Procentul este deliberat ipotetic. Rezistența aerodinamică, rezistența la rulare, inerțiile de rotație, intervalul de viteză ales și pierderile componentelor modifică rezultatul real.
Recuperarea are mai puține oportunități la rularea stabilizată pe autostradă decât în cicluri urbane repetate de accelerare și decelerare. Rularea liberă poate fi mai eficientă decât recuperarea atunci când nu este necesară reducerea vitezei, deoarece transformarea mișcării în energie electrică și apoi înapoi introduce pierderi.
De ce poate crește eficiența motorului termic
Motorul termic are o hartă a consumului de combustibil în funcție de cuplu și turație. Funcționarea strangulată la sarcină mică, ralantiul și tranzitorii repetați pot fi ineficienți. Un hibrid poate opri motorul termic, poate susține tranzitorii prin motorul electric și poate utiliza motorul termic mai aproape de zonele favorabile. Nu rezultă o singură turație optimă universală. Emisiile, temperatura catalizatorului, zgomotul, limitele bateriei și cererea șoferului modifică ținta.
Comparație rezolvată: La 30 kW furnizați de baterie și un randament de conversie presupus de 90%, ieșirea mecanică este 27 kW, adică aproximativ 86 N·m la 3.000 rpm. Randamentul este o ipoteză didactică, nu o valoare constantă a vehiculului.
Surse: Legi fundamentale de conservare și calcule originale; context de funcționare [H01], [H04].
Înapoi la începutul cursului ↑03. Controlul de coordonare și strategia de funcționare
Pedala de accelerație reprezintă, în principal, o cerere privind răspunsul vehiculului. Nu este o comandă directă a curentului bateriei, a clapetei motorului termic sau a factorului de umplere al invertorului. Un calculator coordonator transformă cererea șoferului în cuplu țintă la roți, apoi distribuie sarcina între motorul termic, mașinile electrice și transmisie.
Arbitrarea cuplului
Mai multe calculatoare pot limita rezultatul cerut: BMS stabilește limitele de putere ale bateriei; invertorul stabilește capabilitatea electrică și termică; ECU-ul motorului termic stabilește cuplul disponibil; transmisia stabilește constrângerile ambreiajelor și treptelor; controlul stabilității poate cere reduceri. Funcțiile de confort și emisii adaugă alte constrângeri. Cuplul disponibil raportat și cuplul realizat trebuie interpretate în acest context.
Într-un control simplificat, puterea admisă la descărcare este cea mai mică dintre mai multe limite ale bateriei. Cuplul efectiv al motorului electric este apoi limitat și de tensiune, turație, curentul invertorului și aderență. Dacă motorul urmărește corect o comandă redusă, el poate funcționa corect chiar dacă accelerația vehiculului este slabă.
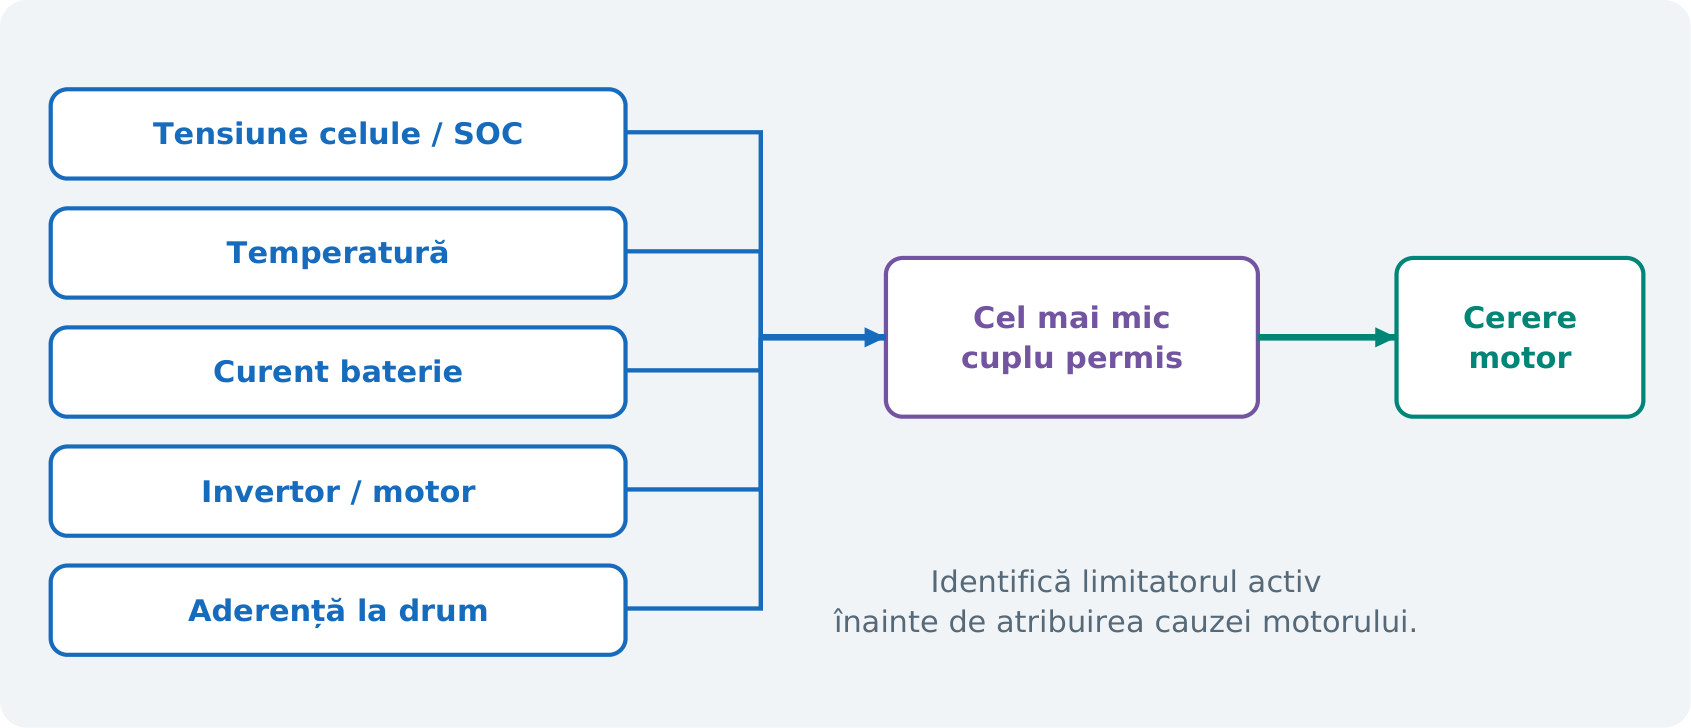
Funcționarea cu menținerea nivelului de încărcare
Un HEV gestionează, în mod normal, SOC în jurul unei regiuni dorite. La SOC scăzut, motorul termic poate furniza simultan putere pentru roți și pentru încărcare. La SOC ridicat, strategia poate favoriza asistența electrică sau poate reduce acceptarea energiei recuperate. Marja păstrată la ambele capete permite accelerarea și recuperarea. Fereastra țintă depinde de chimie, temperatură, îmbătrânire și calibrare.
De ce pornește neașteptat motorul termic
Funcționarea motorului termic poate fi cerută pentru încălzirea habitaclului, încălzirea catalizatorului, monitorizarea emisiilor, gestionarea temperaturii bateriei, SOC scăzut, putere mare, întreținerea combustibilului sau autotestări. Motivele exacte depind de vehicul. Selectarea modului EV nu anulează toate cerințele de protecție sau de emisii.
Regim stabilizat și tranziții
Tranzițiile necesită coordonarea cuplului. Motorul termic poate trebui să ajungă la o turație adecvată înainte de închiderea unui ambreiaj. Un motor electric poate compensa un gol temporar de cuplu sau poate absorbi un exces de cuplu. Rateurile, estimarea incorectă a cuplului termic, modificarea frecării ambreiajului, o eroare de unghi al rotorului sau întârzierile mesajelor de rețea pot perturba aceeași tranziție.
Înregistrează cronologia: modul cerut, cererea de pornire a motorului termic, creșterea turației, comanda ambreiajului, comportamentul său efectiv, compensarea electrică și răspunsul final la roți. O singură captură de date explică rareori o problemă de tranziție.
Interpretarea inteligentă a datelor
- Separă cererea șoferului, comanda calculatorului, capabilitatea raportată și răspunsul efectiv.
- Stabilește dacă un curent pozitiv al bateriei înseamnă încărcare sau descărcare în setul respectiv de date.
- Aliniază marcajele de timp înainte de compararea semnalelor din calculatoare sau testere diferite.
- Identifică dacă valoarea cuplului se referă la arborele cotit, arborele motorului electric, intrarea transmisiei sau roți.
Surse: [H03], [H05], [H06]. Modelul de arbitrare și metoda de diagnoză reprezintă o sinteză didactică originală.
Înapoi la începutul cursului ↑04. Pozițiile motoarelor electrice: P0, P1, P2, P3 și P4
Poziția motorului electric arată locul în care cuplul electric intră în transmisia mecanică. Ea permite anticiparea maselor care trebuie rotite, a pierderilor rămase în regim electric și a stărilor de ambreiaj relevante. Etichetele sunt o prescurtare inginerească utilă, însă există configurații intermediare și convenții diferite; schema mecanică reală trebuie confirmată.
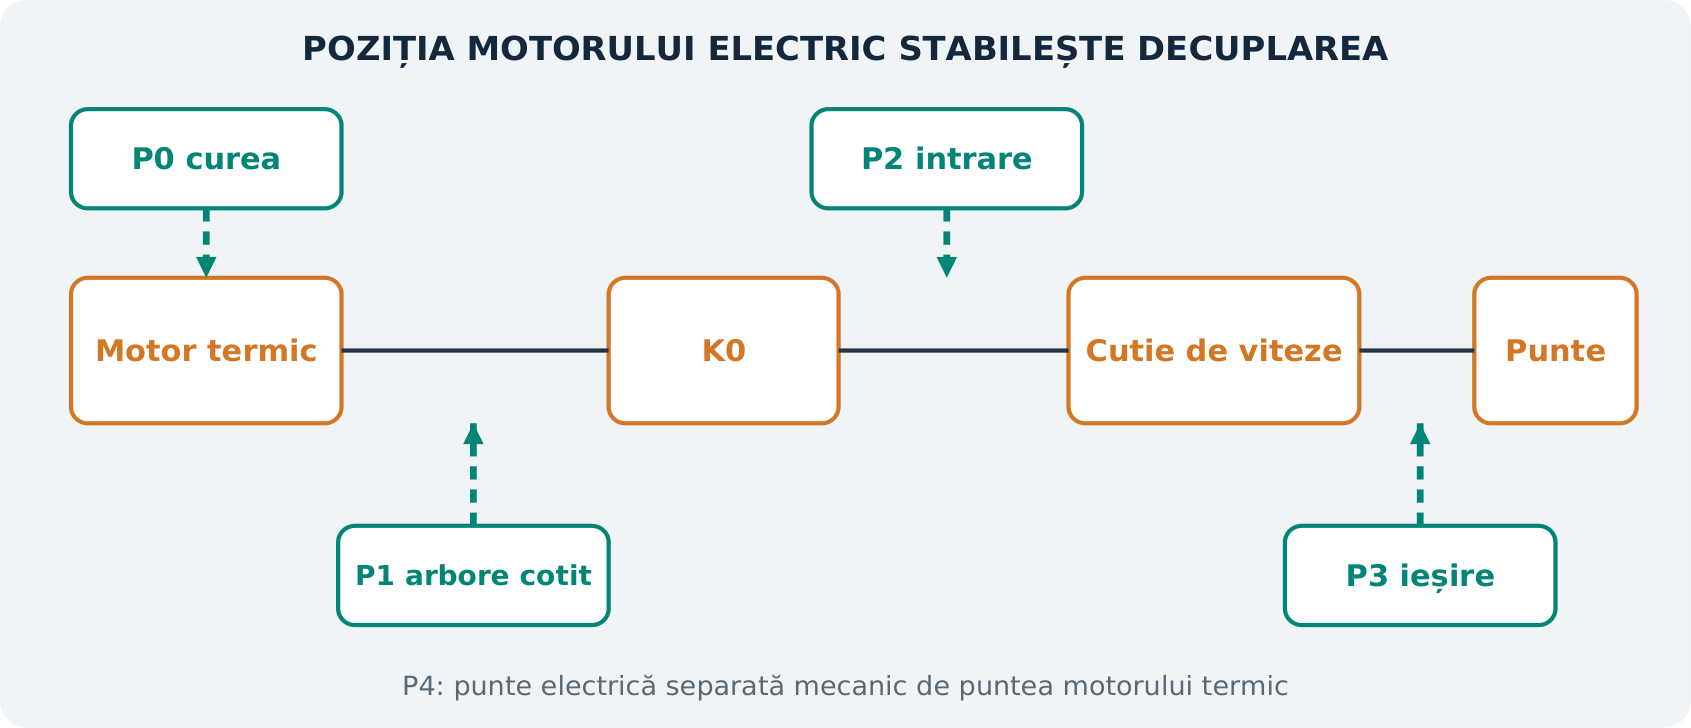
P0 și P1
Într-o configurație P0 frecventă, un starter-generator cu curea acționează asupra antrenării accesoriilor sau a arborelui cotit. Transferul cuplului este limitat de curea, raportul fuliilor și strategia de tensionare. Motorul termic se rotește, în general, la asistența electrică și la recuperare. O problemă mecanică a curelei se poate manifesta prin asistență electrică redusă sau pornire inconsistentă.
În P1, mașina electrică este legată de arborele cotit. Cureaua este eliminată din traseul principal al cuplului electric, dar motorul termic nu este implicit decuplat. Frecarea și pierderile de pompare ale motorului termic pot rămâne pe traseul recuperării. Capabilitatea de rulare electrică cu motorul termic oprit nu se deduce numai din puterea nominală a mașinii electrice.
P2 și P3
P2 poziționează motorul electric între un element de decuplare a motorului termic și transmisie. Deschiderea acestuia permite propulsia electrică fără rotirea motorului termic, dacă restul construcției permite acest lucru. Lubrifierea, presiunea uleiului și controlul ambreiajelor trebuie să funcționeze și când motorul termic este oprit.
P3 poziționează motorul electric la ieșirea transmisiei sau în apropierea acesteia. Cuplul său nu trece prin toate rapoartele din amonte. La aceeași viteză a vehiculului, relația cu turația sa poate fi astfel foarte diferită de cea a unui P2. Cuplul trebuie raportat la arborele corect înainte de compararea datelor testerului.
P4 și sistemele combinate
În P4, o punte electrică antrenează roți separate mecanic de puntea acționată de motorul termic. Contribuțiile față și spate se întâlnesc prin drum, nu printr-un arbore cardanic. Sistemul poate oferi tracțiune integrală asistată electric, dar capabilitatea susținută depinde de puterea bateriei, limitele termice și traseul general de generare a energiei.
| Poziție | Dependență mecanică importantă | Corelație utilă în diagnoză |
|---|---|---|
| P0 | Curea, fulii, rotirea arborelui cotit | Cuplul generatorului față de comportamentul curelei și turația termică. |
| P1 | Legătura cu arborele cotit | Rotirea motorului termic, evenimentul de pornire și cuplul electric. |
| P2 | Decuplarea motorului termic și transmisia | Patinare, sincronizarea motorului termic și transferul cuplului. |
| P3 | Configurația reductorului de ieșire | Viteza vehiculului, turația ieșirii și cuplul electric. |
| P4 | Punte și transmisie finală separate | Cereri de cuplu față/spate, controlul tracțiunii și limitele bateriei. |
Două vehicule descrise drept hibride de 48 V pot avea funcționalități foarte diferite, deoarece poziția motorului electric și decuplarea sunt la fel de importante ca tensiunea. Invers, un sistem de înaltă tensiune nu oferă automat o anumită arhitectură de transmisie.
Surse: [H03], [H07]. Implicațiile mecanice sunt explicate prin raționamente originale pe scheme.
Înapoi la începutul cursului ↑05. Hibridele serie și configurațiile cu extensor de autonomie
Un hibrid serie pur nu are un traseu mecanic de propulsie de la motorul termic la roți. Motorul termic antrenează un generator; energia electrică ajunge într-o rețea comună și este folosită de motorul de tracțiune și de baterie în funcție de cerere. Electricitatea generată nu trebuie să fie stocată mai întâi în baterie pentru a fi utilizată de motor. Bateria este un tampon energetic care absoarbe sau furnizează diferența dintre generare și consum.
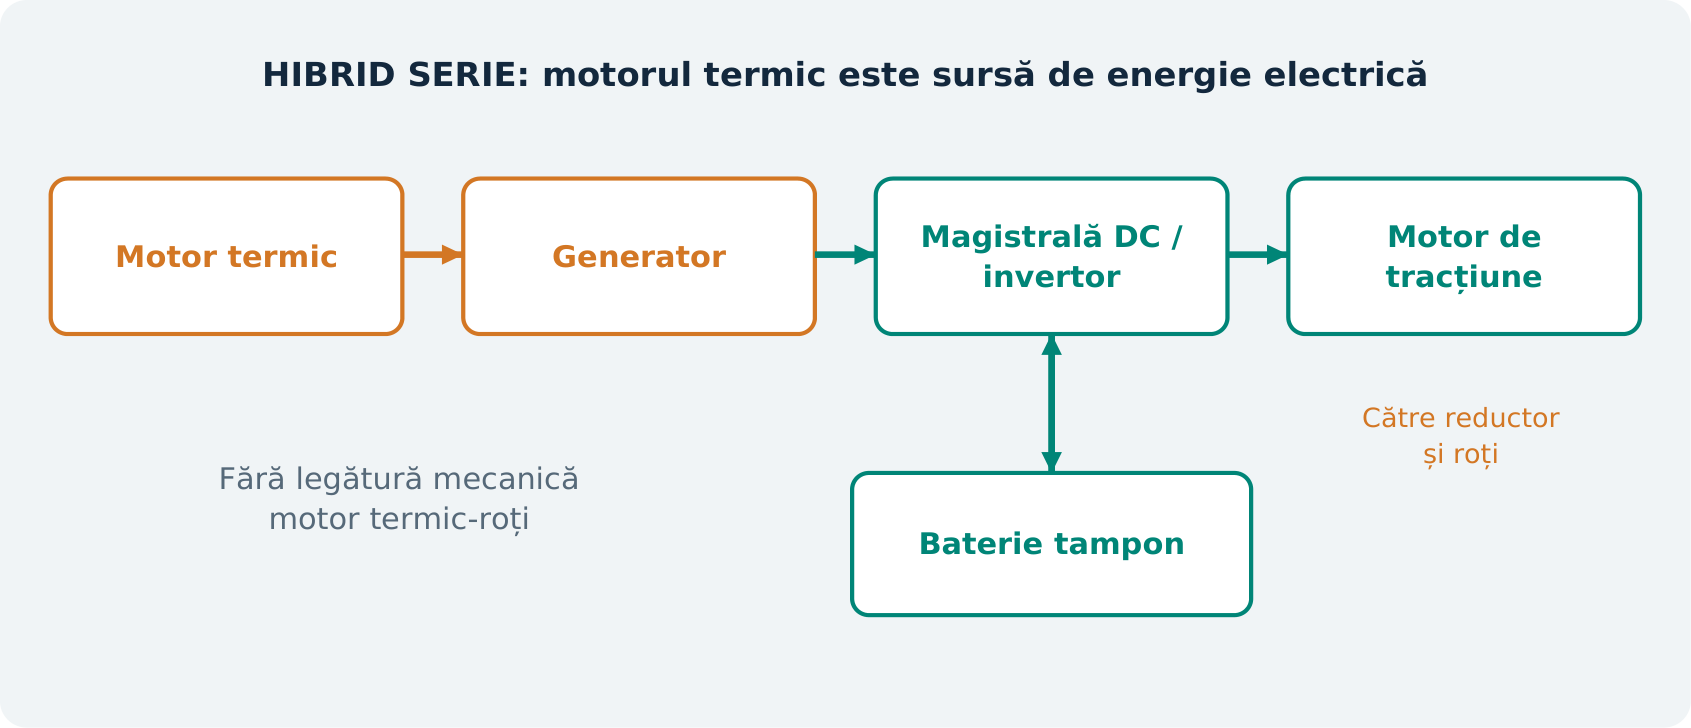
Bilanțul puterii
Cu descărcarea definită pozitiv, puterea bateriei devine negativă la încărcare. Dacă generatorul furnizează 45 kW, tracțiunea solicită 35 kW, iar auxiliarele și pierderile necesită 4 kW, cei 6 kW rămași pot încărca bateria. Dacă cererea de tracțiune depășește capabilitatea generatorului, bateria acoperă deficitul până la intervenția limitelor sale.
Avantaje și compromisuri
Punctul de funcționare al motorului termic poate fi ales independent de viteza vehiculului. Aceasta oferă mai multă libertate pentru eficiență, încălzire și zgomot. Complexitatea transmisiei mecanice poate fi redusă. Totuși, energia de propulsie provenită din motorul termic trece prin generator și prin conversia pentru tracțiune, cu pierderile aferente. În funcționarea îndelungată la putere mare, puterea generatorului și capacitatea de răcire devin critice.
O baterie care furnizează o asistență scurtă poate masca inițial o slăbiciune a ansamblului motor termic-generator. După scăderea SOC, performanța se poate deteriora. Diagnoza trebuie astfel să distingă rezultatul unei accelerări tranzitorii de capabilitatea de putere susținută.
Nissan e-POWER ca exemplu identificat
Nissan descrie e-POWER ca hibrid serie, în care motorul termic generează electricitate, iar roțile sunt antrenate de un motor electric. Explicațiile publicate arată că momentul generării poate ține cont de SOC, cererea de rulare și condițiile de zgomot. Descrierea generației a treia tratează și integrarea mai multor funcții electrice. Aceste observații identifică traseele energiei; nu reprezintă o specificație universală pentru fiecare model Nissan. [H05], [H08]
Implicații pentru diagnoză
- Modificarea turației motorului termic fără schimbare de treaptă poate fi normală.
- SOC scăzut și puterea limitată a generatorului pot reduce propulsia chiar dacă motorul de tracțiune este sănătos electric.
- Funcționarea neregulată a motorului termic poate perturba turația sau puterea generatorului fără o legătură mecanică directă cu roțile.
- Imposibilitatea pornirii motorului termic poate conduce, în cele din urmă, la lipsa propulsiei când bateria tampon ajunge la limita utilizabilă inferioară.
Exercițiu de analiză: Un hibrid serie pleacă normal electric, dar pierde putere la o urcare lungă. Enumeră separat dovezile pentru o problemă de alimentare/aer a motorului termic, limitarea generatorului, limitarea bateriei și limitarea răcirii. Un răspuns util precizează semnalele și relațiile așteptate, nu doar o piesă suspectată.
Surse: [H05], [H08]; ecuație de bilanț, exemplu și exercițiu de diagnoză originale.
Înapoi la începutul cursului ↑06. Hibridele paralele și ambreiajele de decuplare a motorului termic
La un hibrid paralel, atât cuplul motorului termic, cât și cel electric pot ajunge mecanic la roți. Configurația poate utiliza o cutie automată convențională, DCT, transmisie hibridă dedicată sau alt sistem de cuplare. Exemplul P2 din acest capitol include un ambreiaj de decuplare a motorului termic, un motor electric și o transmisie în aval.
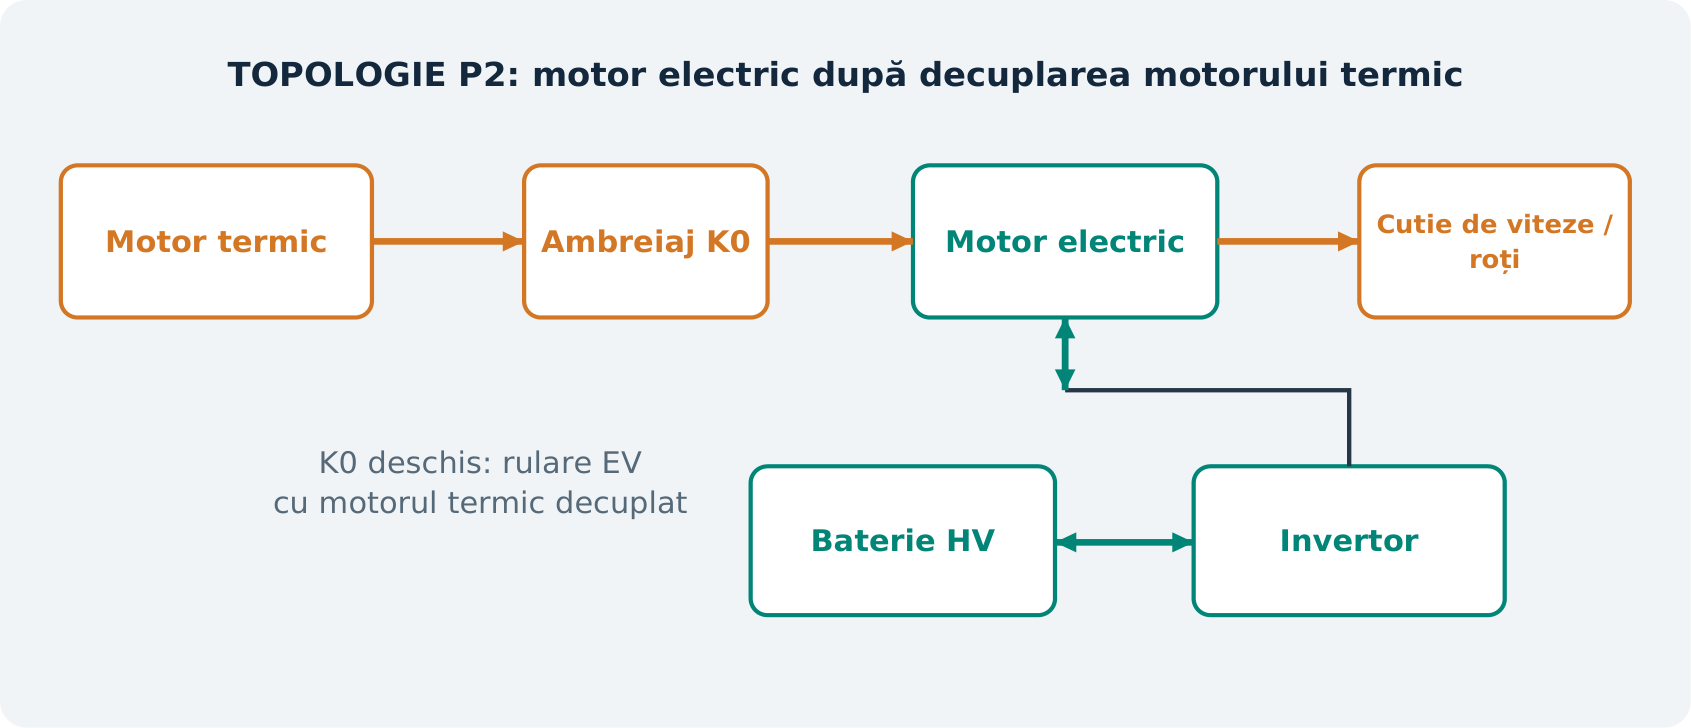
Rularea electrică și repornirea motorului termic
La rularea electrică, ambreiajul de decuplare a motorului termic este deschis. Unele sisteme pornesc motorul termic cu un demaror dedicat; altele transferă controlat cuplu prin mașina electrică și configurația ambreiajelor. După pornire, sistemul sincronizează turațiile și transferă lin cuplul. Șoferul trebuie să primească cuplul cerut la roți în ciuda schimbării surselor interne de putere.
Patinarea ambreiajului este o diferență de turație între părțile unui element de frecare. Poate fi intenționată la sincronizare. Devine dovadă de defect numai prin comparare cu modul comandat, presiunea sau poziția actuatorului, temporizarea așteptată și temperatura. O patinare mare într-o tranziție autorizată diferă de patinarea persistentă într-o stare de blocare.
Importanța estimării cuplului
ECU-ul motorului termic și coordonatorul hibrid corelează cuplul termic estimat cu compensarea electrică. Măsurarea incorectă a încărcăturii de aer, problemele de aprindere, alimentarea cu combustibil sau un software nepotrivit pot produce un cuplu real diferit de cel așteptat. Șocul rezultat poate semăna cu un defect de transmisie. Suporturile mecanice și jocurile lanțului cinematic îl pot amplifica.
Lubrifierea și hidraulica atunci când motorul termic este oprit
O transmisie destinată funcționării hibride trebuie să asigure funcțiile hidraulice și de lubrifiere necesare fără rotirea motorului termic. În funcție de construcție, aceasta poate utiliza pompe electrice, acumulatoare sau aranjamente mecanice cu trasee suplimentare. O limitare a alimentării electrice ori a presiunii uleiului poate inhiba rularea EV fără ca bateria de tracțiune să fie cauza inițială.
Hibride cu legătură prin drum
O punte antrenată de motorul termic și una electrică separată contribuie în paralel la nivelul vehiculului. Cuplurile față și spate sunt coordonate electronic. Pe puntea electrică poate să nu existe un element fizic de decuplare a motorului termic, deoarece acesta se află în altă parte. Se modifică astfel interpretarea rezistenței motorului termic, a mersului înapoi și a limitelor AWD.
| Simptom | Mecanisme plauzibile | Dovezi care le diferențiază |
|---|---|---|
| Șoc la intrarea motorului termic | Nepotrivire de cuplu, sincronizare a ambreiajului, suporturi/jocuri | Cronologia evenimentului, turație termică, patinare, compensare electrică. |
| EV indisponibil | Limite ale bateriei, stare de ambreiaj, alimentare hidraulică, temperatură | Motivul inhibării EV și datele calculatorului care îl generează. |
| Avertizare de patinare | Pierdere reală de frecare, actuator, plauzibilitatea senzorilor de turație | Blocare cerută, turații efective și date hidraulice/de actuator. |
Surse: [H03], [H07]. Explicația controlului P2 este o analiză inginerească generalizată; procedurile depind de vehicul.
Înapoi la începutul cursului ↑07. Divizarea puterii și cinematica angrenajului planetar
Un sistem cu divizarea puterii împarte puterea motorului termic între trasee mecanice și electrice printr-un mecanism de cuplare. Un exemplu didactic clasic este angrenajul planetar simplu asociat hibridelor Toyota. Roata solară, coroana și portsateliții au o relație cinematică fixă între turații. Modificarea controlată a turației unui element schimbă relația dintre celelalte două.
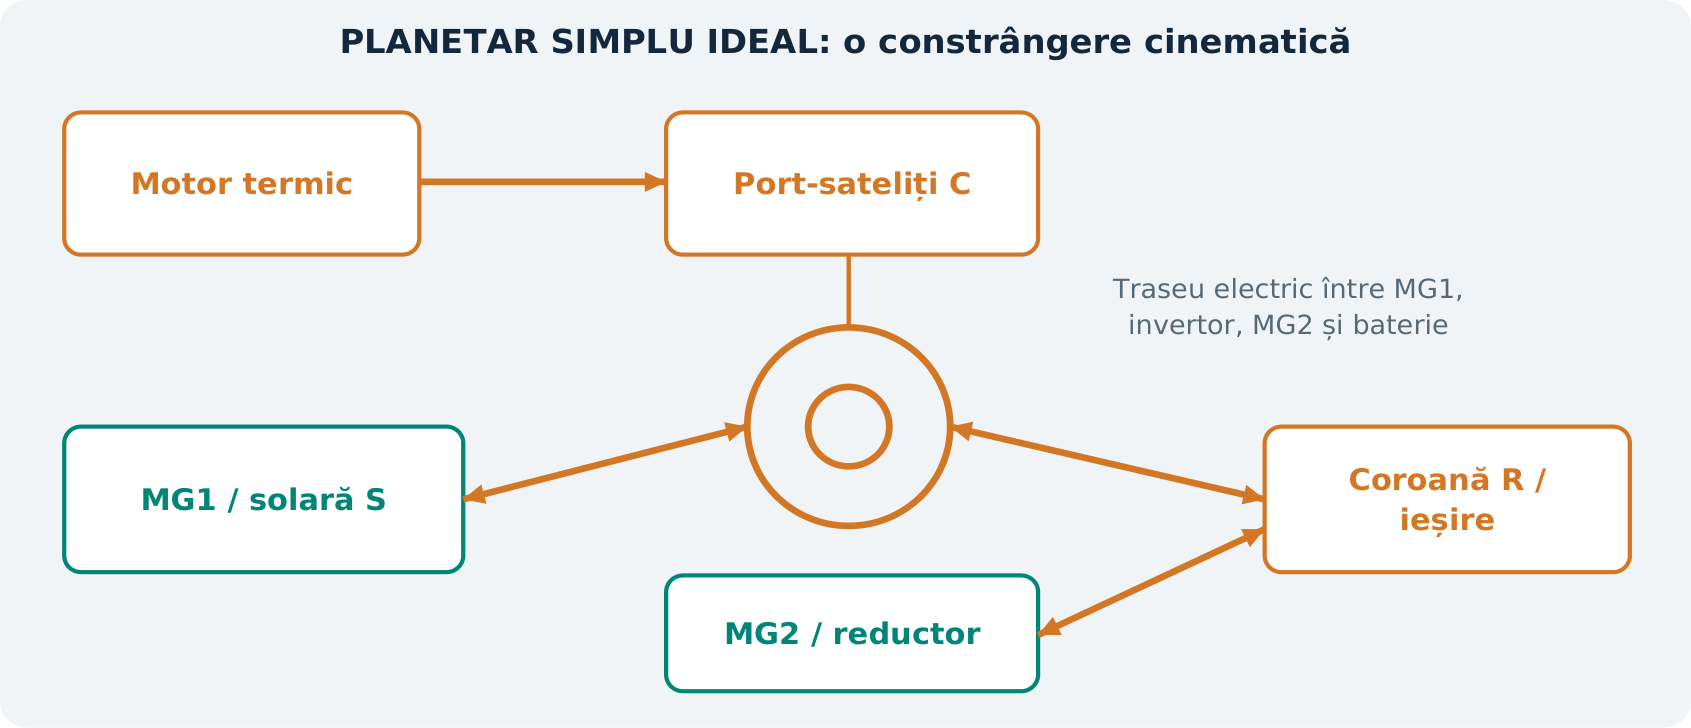
Pentru numărul de dinți Ns al roții solare, Nr al coroanei și vitezele unghiulare w, relația ideală este:
Exemplu numeric
Presupunem o roată solară ipotetică cu 30 de dinți și o coroană cu 78. Pentru portsateliți la 1.800 rpm și coroană la 1.200 rpm, turația roții solare este:
Numerele de dinți sunt inventate intenționat. Ele demonstrează cinematica, nu specificația unei transmisii Prius. Inversarea semnului turației reprezintă rotație în sens opus, conform convenției alese.
Semnificația e-CVT în acest caz
Mașina electrică controlează un grad de libertate al relației planetare. Turația motorului termic se poate astfel modifica fără o schimbare convențională de treaptă. Mecanismul diferă de CVT-ul cu curea și fulii. Relația efectivă dintre motorul termic și drum este gestionată electric în interiorul limitelor mecanice și electrice.
Cinematica singură nu stabilește întregul flux de putere. Geometria angrenajului constrânge relațiile de cuplu într-un model static ideal, în timp ce puterea depinde și de turația fiecărui element. Generatorul nu generează permanent; rolurile mașinilor electrice se pot schimba. În anumite puncte de funcționare poate exista circulație electrică internă de putere chiar când puterea netă a bateriei este mică.
De ce poate induce în eroare curentul bateriei
Motorul termic poate antrena un generator care alimentează motorul de tracțiune prin electronica de putere, în timp ce curentul bateriei este aproape zero. Transferul electric de putere este important, dar puterea netă a bateriei este mică. Un singur canal de curent al bateriei nu stabilește încărcarea invertorului sau puterea totală a mașinilor electrice.
Distincții utile în diagnoză
Turația motorului termic, MG1, MG2 și viteza vehiculului trebuie interpretate prin rapoartele generației corecte. Un defect de resolver sau de canal de turație poate încălca relația cinematică așteptată. Motorul termic poate fi rotit de sistemul hibrid fără să producă efectiv cuplu prin ardere; existența turației nu dovedește arderea.
Descrierile Toyota HSD și evaluarea ORNL a modelului Prius 2010 oferă exemple de arhitectură identificate. Sistemele ulterioare pot avea alte dispuneri ale arborilor, reductoare și construcții ale mașinilor electrice. [H04], [H09]
Surse: [H04], [H09]. Relația planetară, exemplul cu numere de dinți inventate și deducțiile de diagnoză sunt dezvoltări originale ale cursului.
Înapoi la începutul cursului ↑08. Comparația unor strategii hibride identificate
Denumirile comerciale precum e-CVT sau „cu autoîncărcare” nu definesc o singură construcție mecanică. Trebuie comparate traseele puterii și stările cuplărilor, fără a presupune că un comportament similar pentru șofer implică același hardware.
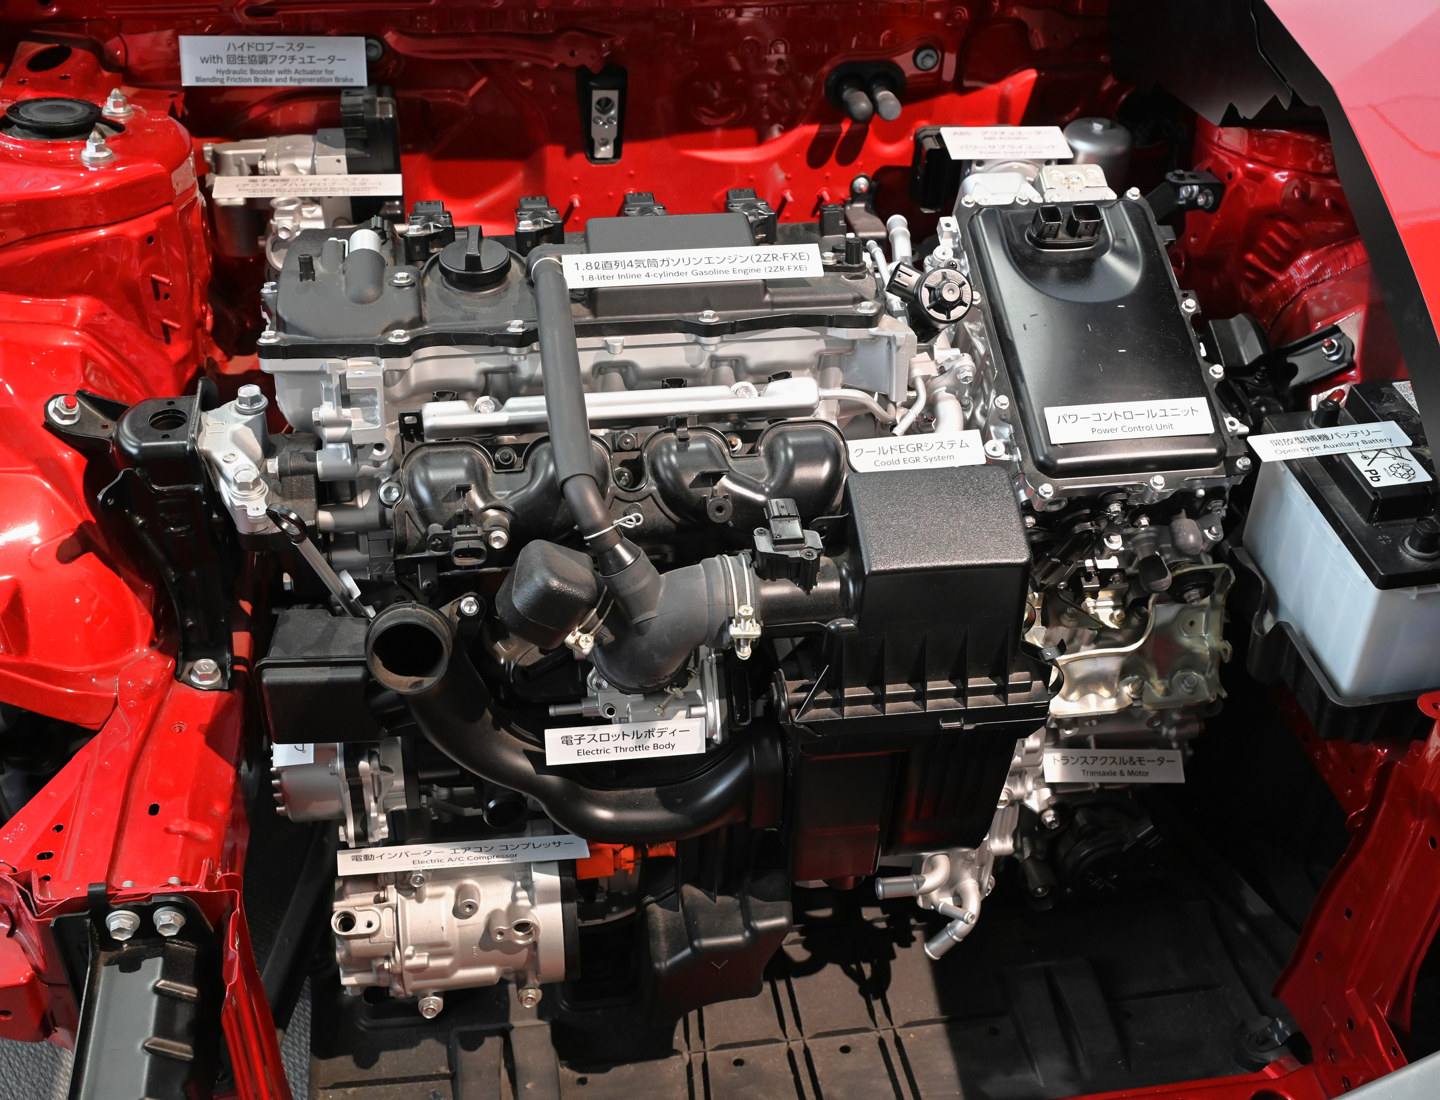
Exemplul Toyota cu divizarea puterii
Descrierea HSD combină motorul termic, mașinile electrice, bateria și mecanismul planetar de divizare a puterii. Relația dintre turația termică și drum, gestionată electric, diferă fundamental de un CVT cu fulii. Pentru corelarea turațiilor se folosesc rapoartele generației exacte. Raportul ORNL privește Prius 2010 și nu este o specificație de service pentru generațiile ulterioare. [H04], [H09]
Exemplul Honda cu două mașini electrice
Explicația e:HEV distinge propulsia electrică alimentată din baterie, propulsia electrică alimentată de grupul motor termic-generator și propulsia directă prin motor termic și ambreiaj. Explicația clasică pune accent pe propulsia electrică la viteze mici și medii și pe antrenarea termică directă la rularea eficientă stabilizată. Unele variante ulterioare extind configurațiile de antrenare directă; nu trebuie generalizat un singur prag de viteză. [H06], [H10]
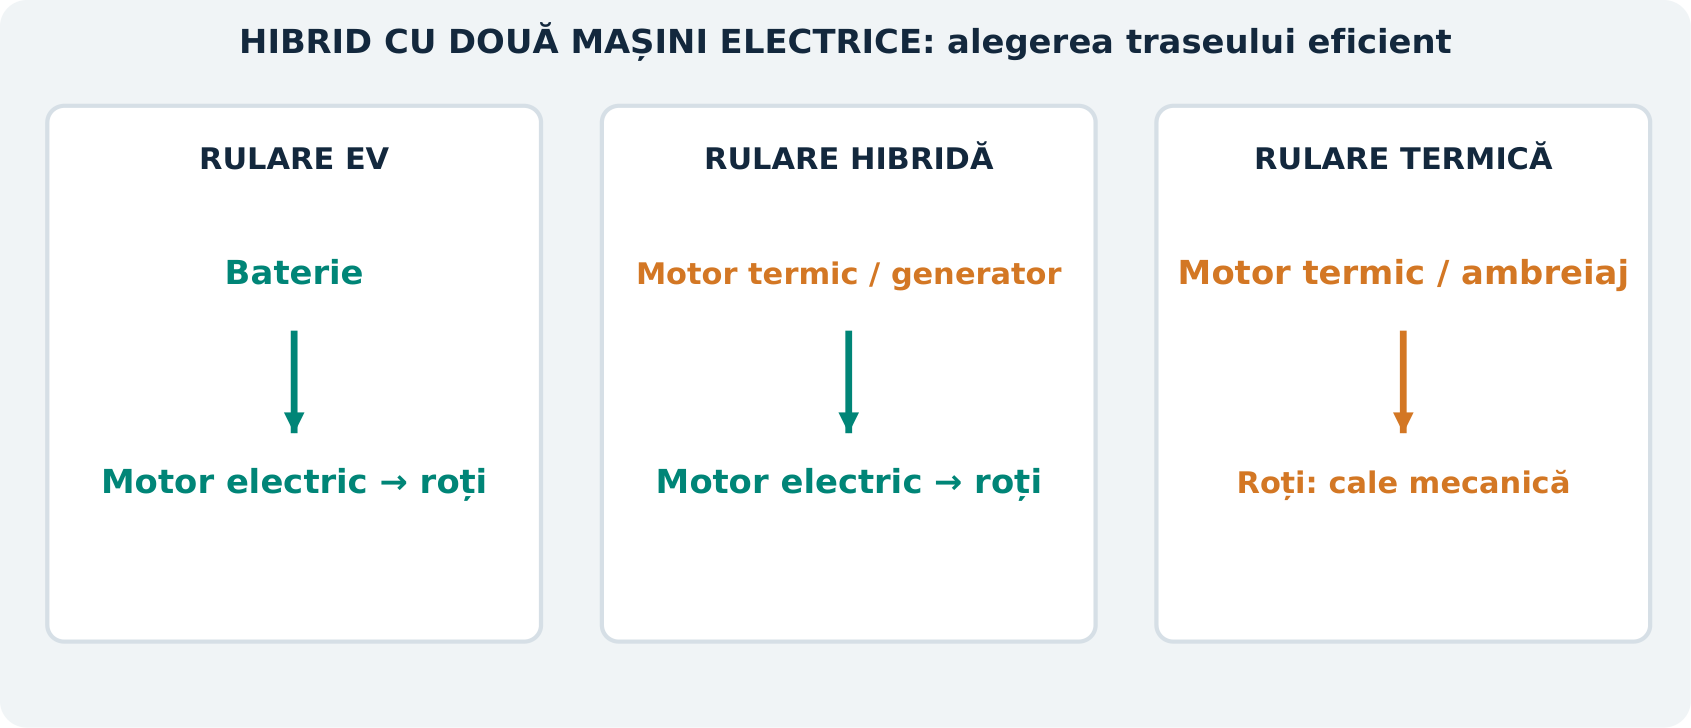
Exemplul Nissan serie
Explicațiile e-POWER identifică antrenarea electrică a roților și generarea prin motorul termic. Într-o configurație serie pură este eliminat traseul termic direct la roți. Bateria este tampon pe rețeaua electrică. Aceasta trebuie diferențiată de cuplarea termică directă disponibilă la Honda și de divizarea planetară Toyota. [H05], [H08]
Ce arată comparația
Creșterea turației termice poate rezulta din modificarea cererii de generare într-un sistem serie, alegerea deliberată a unui punct de funcționare într-un sistem cu divizarea puterii sau sincronizarea ambreiajului într-un sistem paralel. Aceeași descriere a clientului poate necesita astfel trei explicații diferite.
Exercițiu de identificare a arhitecturii: Pentru un hibrid necunoscut, obține schema mecanică, enumeră fiecare mașină electrică, marchează toate elementele de decuplare și identifică mașina care pornește motorul termic. Explică apoi dacă turația termică poate varia independent de viteza vehiculului și în ce limite. Abia ulterior selectează canalele de diagnoză.
Surse: [H04]-[H06], [H08]-[H10]. Observațiile producătorilor sunt rezumate succint; comparația și raționamentul sunt originale.
Înapoi la începutul cursului ↑09. Ecosistemul electric al hibridului ușor de 48 V
Principalul avantaj al unui sistem de 48 V este obținerea unei puteri electrice utile fără trecerea tuturor componentelor într-o clasă de tensiune mult mai ridicată. La aceeași putere, tensiunea mai mare reduce curentul. Totuși, joasa tensiune nu înseamnă energie mică sau curent mic de defect. Bateria, barele, siguranțele și electronica de putere pot susține curenți importanți și încălzire locală.
Calculele folosesc tensiunile nominale și neglijează pierderile. O magistrală reală de 48 V variază cu SOC și sarcina. Diferența explică posibilitatea unei asistențe și recuperări mai eficiente decât la un starter-alternator convențional de 12 V, cu cerințe importante pentru conexiuni și răcire.
Două domenii electrice
Bateria și electronica de 48 V coexistă cu un sistem de 12 V care alimentează calculatoarele și consumatorii convenționali. Un convertor DC/DC le leagă. Sensurile posibile ale conversiei și strategiile de rezervă diferă. SOC-ul indicat pentru 48 V nu dovedește că rețeaua de 12 V este sănătoasă și nu trebuie presupus că transferul poate avea întotdeauna ambele sensuri.
În funcție de configurație, starter-generatorul asigură repornirea motorului termic, asistența de cuplu și recuperarea. Varianta cu curea introduce dependențe mecanice specifice; integrarea pe arbore sau transmisie introduce altele. Unele vehicule păstrează un demaror convențional pentru anumite condiții. Trebuie identificat traseul de pornire cerut efectiv.
Stări funcționale și interpretări greșite frecvente
Bateria poate avea un SOC admis, iar asistența să rămână inhibată de temperatură, turație, starea convertorului sau diagnoză. Tensiunea ridicată poate fi rezultatul normal al încărcării, nu un regulator de alternator defect. Rularea liberă cu motorul termic oprit și propulsia electrică cu acesta oprit sunt funcții diferite; starea sa de rotație modifică traseul pierderilor mecanice.
Hartă teoretică utilă a defectelor
| Observație | Interpretare de investigat | Date corelate |
|---|---|---|
| Stop-start indisponibil | Inhibarea poate fi intenționată. | Limite ale bateriei, cereri termice/habitaclu, starea traseului de repornire. |
| Subtensiune repetată la 12 V | Reglarea alimentării, bateria sau consumul la activare pot fi implicate. | Comandă/ieșire DC/DC, curentul bateriei LV, activitate în repaus. |
| Recuperare slabă | Acceptarea energiei sau transferul mecanic pot limita funcția. | Putere admisă la încărcare, cuplu generator, comportament curea/arbore. |
| Perturbarea cuplului electric | Producerea și transmiterea mecanică a cuplului pot să nu corespundă. | Turații electrică și termică, cuplu cerut, temperatură. |
De ce se modifică asistența odată cu condițiile
Considerăm un sistem fictiv cu o baterie de 48 V care admite 250 A la descărcare. Limita ideală este 12 kW la 48 V. Dacă tensiunea sub sarcină devine 42 V, cu aceeași limită de curent, puterea admisă devine 10,5 kW. Valorile sunt inventate, nu reprezintă un prag sau o specificație. Ele arată de ce capabilitatea de curent, tensiunea și puterea nominală anunțată a motorului nu sunt mărimi interschimbabile.
Durata energetică este o altă limită. O contribuție utilizabilă ipotetică de 0,30 kWh care susține 12 kW durează numai 1,5 minute într-un calcul ideal la putere constantă. Durata reală poate fi mai mică din cauza ferestrei SOC protejate, pierderilor, temperaturii ori modificării limitelor. Un eveniment scurt reușit nu dovedește capabilitatea electrică susținută.
Într-un sistem cu curea, cuplul mașinii electrice trece și prin raportul fuliilor și interfața curelei înainte de a ajunge la arborele cotit. În P2 sau P4 urmează alt traseu mecanic. Compară simultan puterea disponibilă a bateriei, cuplul comandat și turația arborelui relevant. Relația poate diferenția o limitare electrică în amonte de o problemă de control sau transfer mecanic.
Descrierile Bosch ale bateriilor de 48 V arată utilizarea acestui domeniu pentru recuperare și consumatori asociați propulsiei. Valorile publicate pentru produsele respective sunt exemple, nu valori standard pentru orice vehicul de 48 V. [H11]
Surse: [H07], [H11]. Calculele de curent și harta de diagnoză sunt originale.
Înapoi la începutul cursului ↑10. Hibridele plug-in și transmisiile hibride dedicate
Un PHEV adaugă un sistem de stocare mai mare, reîncărcabil extern, și un traseu de încărcare AC; unele modele acceptă și DC. Rămâne un hibrid, în care cerințele motorului termic, transmisiei, emisiilor și propulsiei electrice funcționează împreună. Posibilitatea conectării cablului nu identifică arhitectura mecanică.
Consumarea și menținerea nivelului de încărcare
În regimul de consumare a energiei externe, coordonatorul permite utilizarea netă a energiei primite din exterior. Poate porni totuși motorul termic pentru putere, temperatură sau emisii. În regimul de menținere, regiunea utilizabilă rămasă este gestionată mai asemănător unui HEV. Autonomia electrică afișată zero nu înseamnă astfel că bateria electrochimică este complet goală.
Funcționarea combinată utilizează contribuțiile termică și electrică și când mai există energie din rețea. Prioritatea electrică favorizează propulsia electrică dacă sunt îndeplinite condițiile. O strategie care cunoaște traseul poate păstra energie pentru un segment urban ulterior sau poate consuma mai mult înainte de coborâre. Denumirile modurilor pentru șofer nu sunt definiții universale.
Transmisii hibride dedicate
O DHT este optimizată în jurul funcționării combinate, nu obținută doar prin adăugarea unui motor electric la o transmisie existentă. Poate include mai multe mașini, rapoarte fixe, ambreiaje sau cuplări cu gheare. Controlul electric al turației poate susține sincronizarea mecanică, iar ansamblul poate funcționa în moduri apropiate configurațiilor serie ori paralel.
Descrierile dezvoltării timpurii E-Tech și ale cutiei cu gheare Renault explică rolul starter-generatorului HV suplimentar în sincronizare și schimbarea modurilor. Este o familie de construcții identificată, nu descrierea fiecărei DHT. O perturbare la schimbarea modului trebuie să conducă și la analiza sincronizării electrice, alături de cuplarea mecanică. [H27]
Încărcarea și rularea sunt trasee distincte de diagnoză
O problemă de încărcare AC poate implica alimentarea, EVSE, cablul, semnalizarea prizei, programarea încărcării, OBC, limitele BMS sau controlul termic. Rularea corectă pe benzină nu validează acest traseu. Invers, un vehicul care se încarcă normal poate avea un defect de pornire a motorului termic sau al transmisiei hibride.
Compararea energiei cere o limită comună de măsurare
Un drum scurt poate indica aproape zero combustibil, dar consum electric important din rețea. Un drum lung după consumarea energiei schimbă bilanțul. Compară combustibilul și energia electrică pe același traseu, cu SOC inițial/final și temperaturi comparabile. Altfel, îmbunătățirea aparentă a eficienței poate reflecta doar descărcarea bateriei.
Surse: [H02], [H03], [H27]. Partea a II-a dezvoltă încărcarea AC/DC și bilanțul energetic al bateriei.
Înapoi la începutul cursului ↑11. Bateriile hibride: chimie, putere și capacitate utilizabilă
Bateria trebuie să satisfacă regimul de utilizare al vehiculului. HEV schimbă frecvent impulsuri scurte de putere relativ mare. PHEV necesită atât energie utilă, cât și putere susținută. Chimia, construcția electrozilor, răcirea și fereastra SOC sunt alese împreună; numele chimiei singur nu stabilește performanța.
NiMH și litiu-ion
NiMH are o istorie îndelungată în hibridele complete. Oferă capabilitate utilă la impulsuri și durabilitate într-o regiune gestionată deliberat, dar densitatea energetică, autodescărcarea și comportamentul termic diferă de litiu-ion. Litiu-ion domină majoritatea aplicațiilor plug-in și apare și la multe HEV. Este o familie de chimii, nu o singură tensiune de celulă sau un singur comportament de siguranță. [H12]
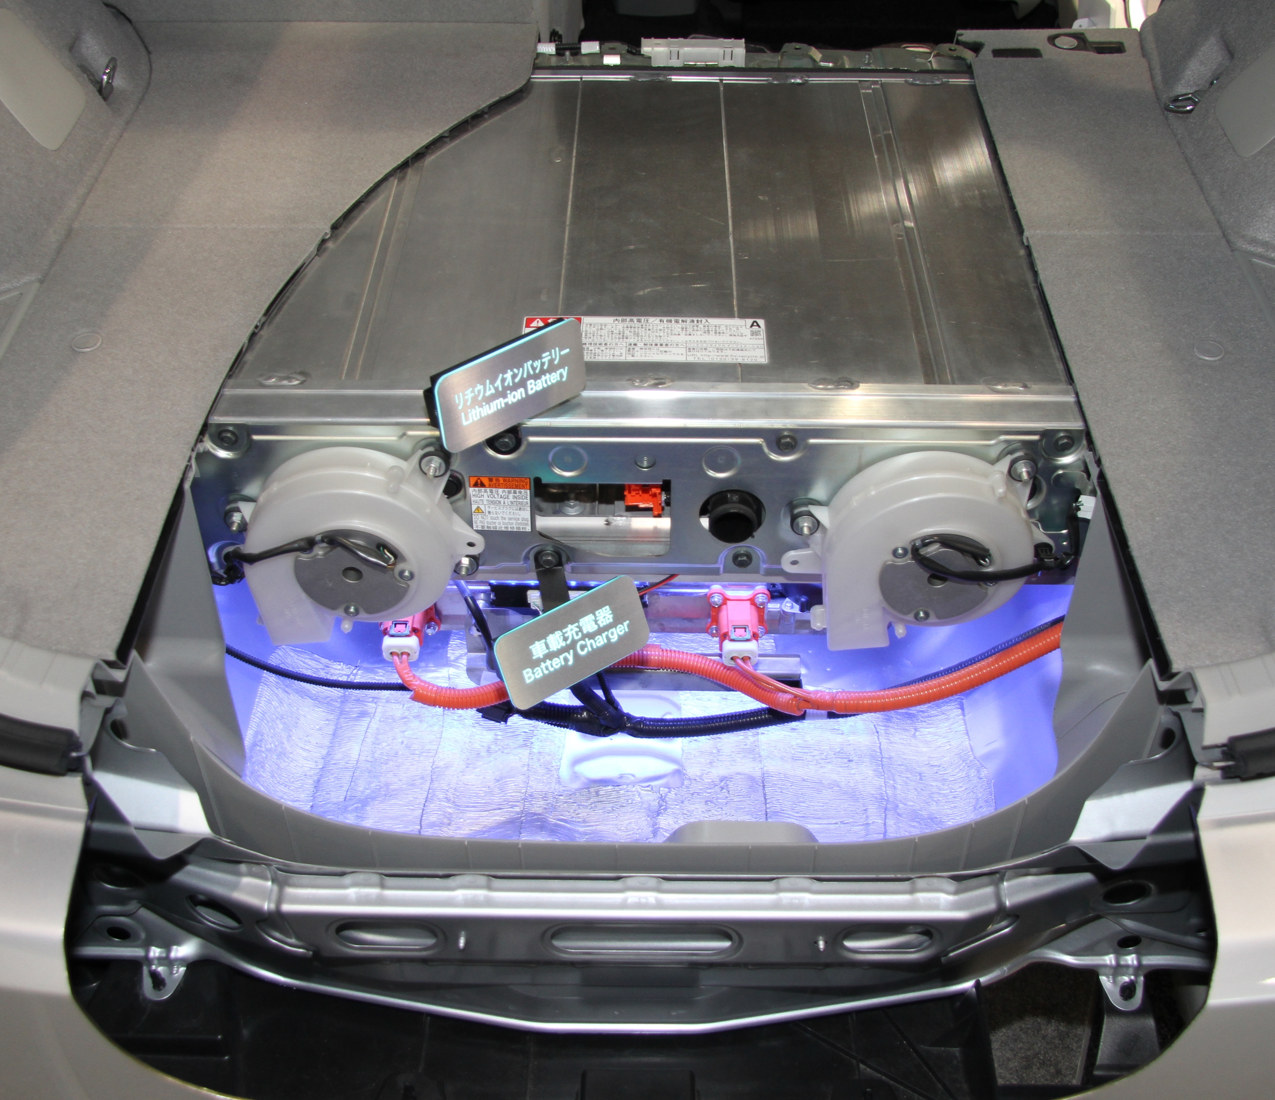
Celule, module și blocuri
O celulă este o unitate electrochimică. Un modul grupează celule mecanic și electric. Un bloc afișat de tester poate fi un grup monitorizat definit de producător. Nu corespunde obligatoriu unui modul înlocuibil. Raportarea unui bloc cu tensiune mică se interpretează deci prin configurația reală de monitorizare.
Legarea în serie ridică tensiunea, menținând capacitatea în Ah a traseului serie. Legarea în paralel ridică această capacitate la aproximativ aceeași tensiune. La celule cu stare diferită, distribuția și capacitatea utilizabilă devin mai complexe. Un BMS care măsoară un grup paralel poate să nu identifice starea fiecărei celule individuale din el.
Pierderea capacității și creșterea rezistenței sunt diferite
O baterie cu Ah reduși poate furniza încă rezonabil impulsuri scurte de putere. Una cu rezistență internă mare poate păstra energie importantă, dar prezintă cădere de tensiune și încălzire sub sarcină. Un singur procent SOH poate combina efectele printr-un algoritm nedivulgat. Trebuie stabilit mereu ce reprezintă indicatorul afișat.
Comportamentul dinamic este mai informativ decât tensiunea în repaus
La descărcare, un grup rezistiv tinde să scadă mai mult în tensiune; la încărcare, poate urca mai mult. Un grup cu capacitate mică își poate traversa fereastra SOC mai repede decât vecinii. Gradienții termici, firele de măsurare și eroarea senzorului de curent pot imita sau complica aceste tipare. Repetabilitatea și corelarea sunt esențiale.
| Întrebare despre baterie | Dovezi mai solide decât o singură tensiune |
|---|---|
| Energia stocată este redusă? | Energie sau Ah corectați pe o fereastră utilizabilă și temperatură definite. |
| Capabilitatea de putere este redusă? | Răspunsul tensiunii și încălzirea la curent și SOC cunoscute. |
| Un grup este anormal? | Compararea grupurilor la încărcare, descărcare și relaxare. |
| Măsurarea este plauzibilă? | Suma pe baterie, consistența canalelor, detectarea firelor întrerupte și istoricul. |
Surse: [H12]-[H15]. Interpretarea măsurărilor este o sinteză originală; litiu-ion este aprofundat în partea a II-a.
Înapoi la începutul cursului ↑12. BMS: estimare, protecție și limite de putere
BMS este simultan un sistem de măsurare și unul de protecție prin supraveghere. Combină tensiunile grupurilor, curentul, temperaturile și alte intrări pentru estimarea stării, calculul limitelor și coordonarea contactoarelor. Circuitul integrat de monitorizare a celulelor este numai o parte din BMS; strategia vehiculului depinde și de software, senzori, comunicație și calibrare.
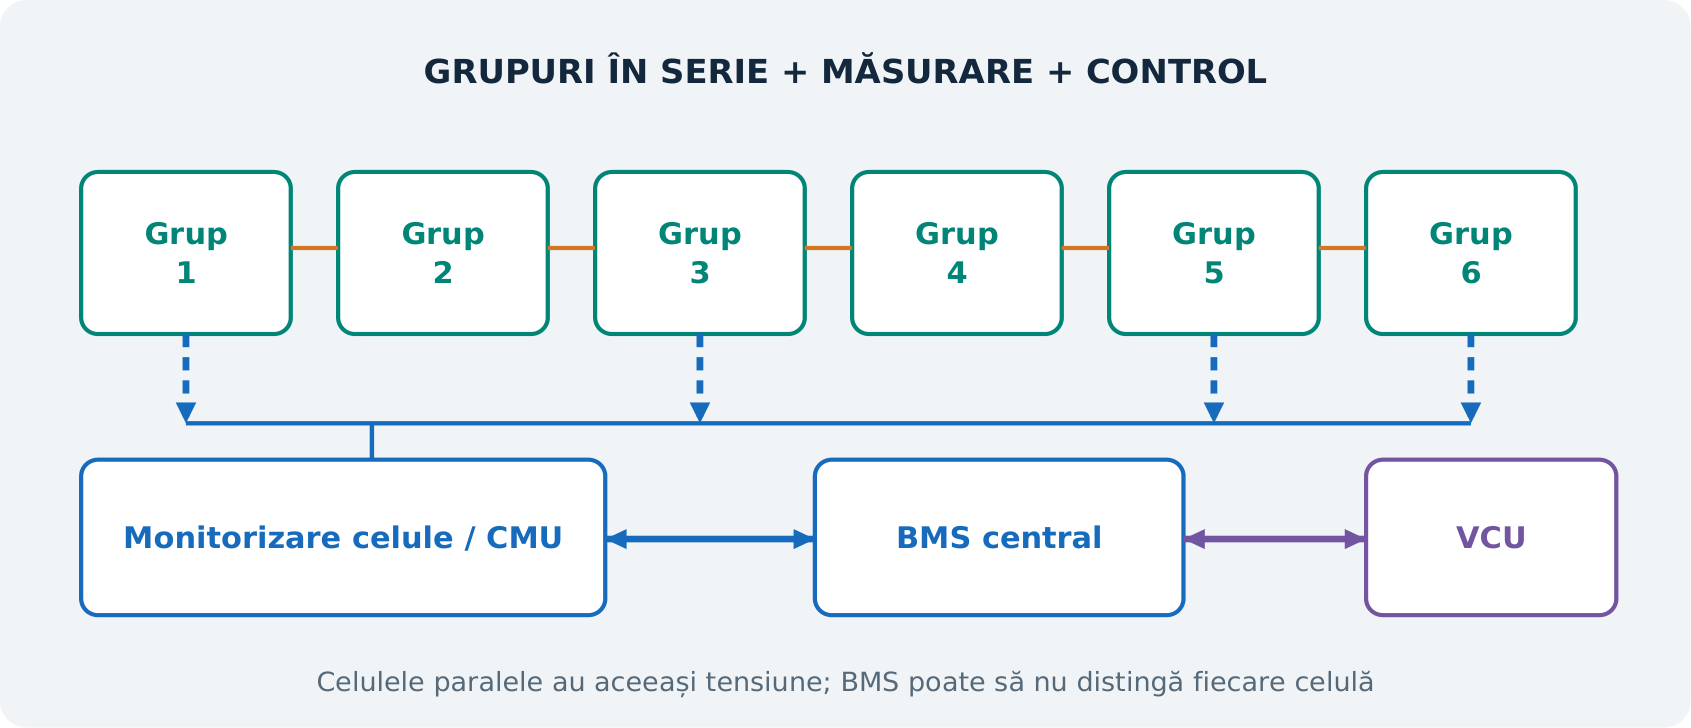
SOC, SOH și SOP
SOC estimează încărcarea prezentă față de o capacitate definită. SOH descrie un atribut al stării de sănătate, adesea capacitatea păstrată, uneori un indicator compozit. SOP, starea de putere, descrie puterea admisă în condițiile actuale. O baterie poate avea SOC mare, dar acceptare mică la încărcare, ori SOH de capacitate acceptabil, dar putere restricționată la rece.
Integrarea curentului și corecția prin model
Ecuația simplificată, cu descărcarea pozitivă, presupune o capacitate utilizabilă cunoscută și omite corecțiile de randament. Integrarea furnizează variația relativă; nu rezolvă necunoașterea SOC-ului inițial. Decalajul senzorului acumulează eroare. Observațiile de tensiune, compensarea termică și modelele bateriei pot corecta deriva în condiții adecvate. [H13], [H14]
Arhitectura senzorilor contează
Monitorizarea stivelor serie măsoară numeroase tensiuni de grup și temperaturi, cu comunicație între domenii izolate sau cu translație de nivel. Detectarea firelor întrerupte, verificările redundante și integritatea datelor ajută la diferențierea unei probleme de celulă de una a traseului de măsurare. Documentația TI oferă exemple. [H15]
Echilibrare și limite
Echilibrarea pasivă elimină sarcină electrică din grupuri selectate cu SOC mai mare prin rezistoare. Cea activă transferă energie între porțiuni ale ansamblului serie. Niciuna nu reface capacitatea pierdută chimic. Tensiunea egală într-un punct nu dovedește capacitate egală, mai ales la o chimie cu regiune tensiune-SOC plată. Partea a II-a dezvoltă limitele prin exemple rezolvate. [H16]
BMS poate reduce puterea de descărcare pentru a proteja cea mai mică tensiune de celulă, poate reduce încărcarea lângă limita superioară a unei celule sau poate limita termic. Poate reduce capabilitatea și când măsurările sunt incerte. Limitarea rezultată a cuplului poate fi un răspuns corect la alt defect.
Interpretarea unui salt SOC suspect
Verifică dacă modificarea urmează unei corecții a estimatorului, resetării ECU, actualizării parametrilor, decalajului senzorului de curent, capacității utilizabile mici sau comportamentului anormal al unui grup. Schimbarea rapidă afișată este un simptom, insuficient pentru înlocuirea bateriei sau resetarea valorilor învățate.
Surse: [H13]-[H16]. Ecuațiile și interpretarea de diagnoză sunt material didactic original.
Înapoi la începutul cursului ↑13. Inițializarea HV: contactoare, preîncărcare și READY
Bateria de tracțiune conține energie stocată și când vehiculul nu este READY. Contactoarele principale conectează rețeaua HV exterioară după îndeplinirea unor condiții. Preîncărcarea limitează curentul de anclanșare asociat încărcării capacității magistralei DC din aval. Explicația este funcțională, nu o instrucțiune de acționare manuală a contactoarelor.
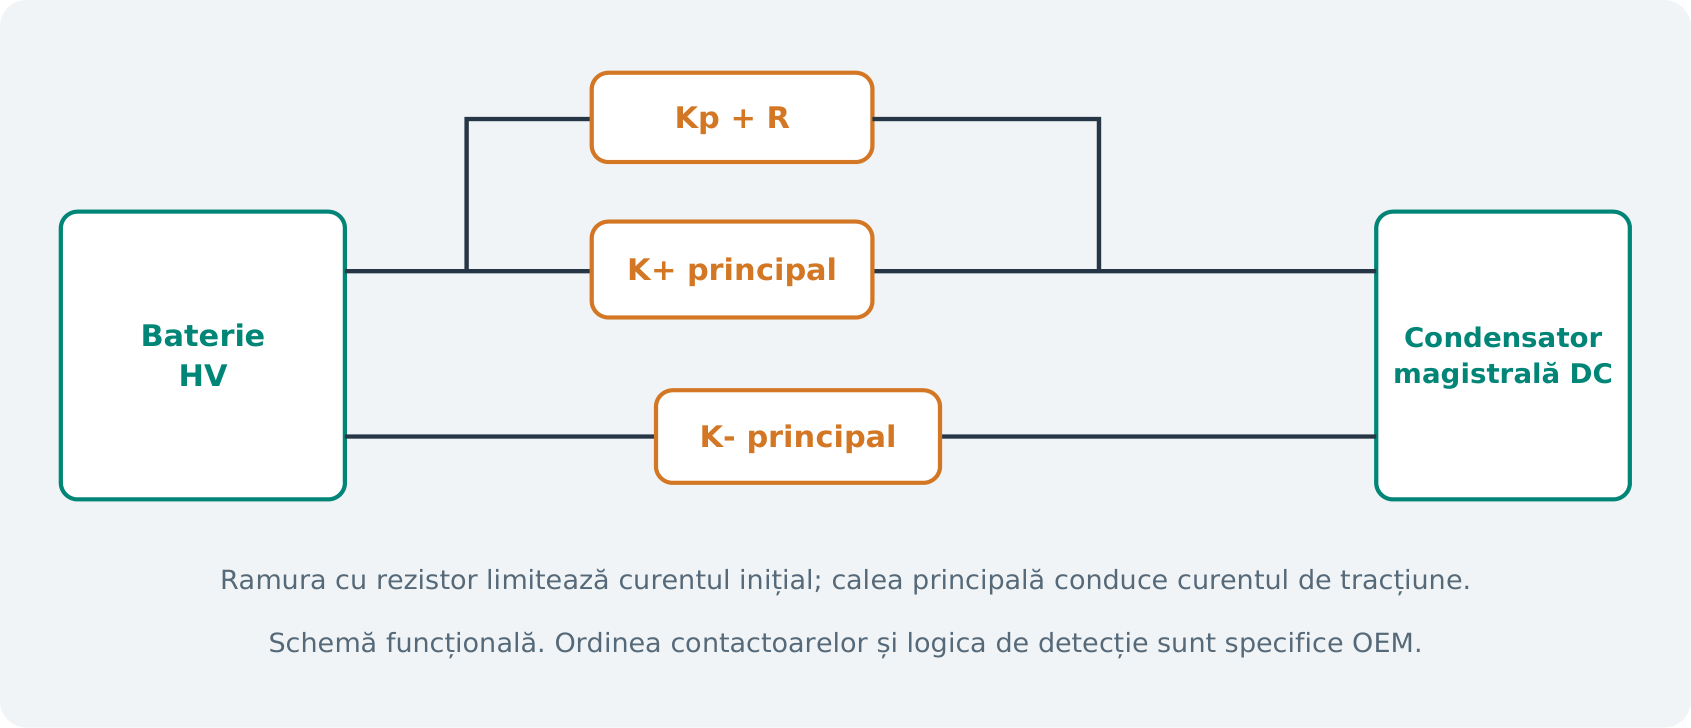
Rolul preîncărcării
Un condensator inițial descărcat se comportă ca o sarcină tranzitorie mare. Conectarea directă la o baterie cu impedanță mică poate produce curent de anclanșare distructiv. În modelul simplu rezistor-condensator, tensiunea magistralei se apropie exponențial de tensiunea bateriei:
Pentru un rezistor ipotetic de 100 ohmi și un condensator de 2 mF, constanta de timp este 0,2 s. Magistrala ideală atinge circa 95% din tensiunea bateriei după trei constante, adică 0,6 s. La 350 V, condensatorul stochează aproximativ 123 J. Secvența reală, topologia, scurgerile sarcinii și pragurile depind de producător.
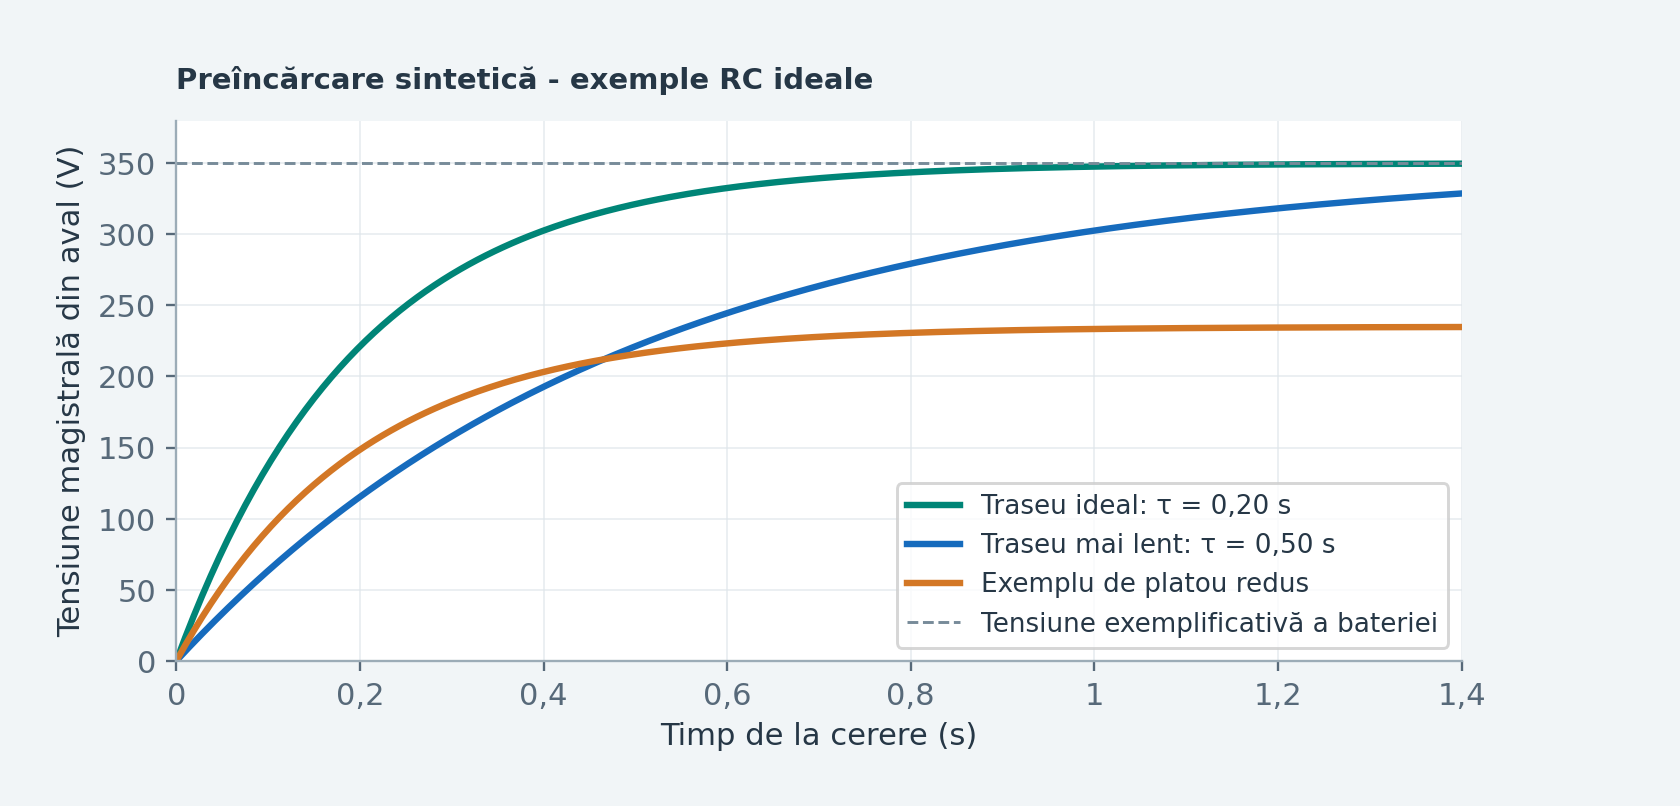
Comanda nu dovedește starea electrică
Comanda contactorului arată acționarea intenționată. Reacția auxiliară, tensiunile măsurate pe partea bateriei și magistralei, curentul și temporizarea indică ce s-a întâmplat. Un clic nu dovedește sănătatea contactului, iar semnalul de contact închis nu validează singur rezistența mică sub sarcină.
Interpretarea unei creșteri de tensiune nereușite
Cauzele teoretice includ traseu de preîncărcare întrerupt, scurgeri excesive în aval, consumator conectat nepotrivit, ipoteză greșită despre capacitate, acționare defectuoasă sau eroare de măsurare a tensiunii. O magistrală neașteptat de ridicată înainte de cerere poate sugera contacte sudate, sarcină reziduală în condensatori, realimentare din altă ramură sau eroare de măsurare. Ipoteza corectă depinde de circuit și secvență.
READY înseamnă de regulă că vehiculul a încheiat verificările și poate autoriza propulsia, însă indicația din bord nu verifică o stare sigură de lucru. Încărcarea poate alimenta HV cu propulsia indisponibilă. Nici dispozitivul de separare pentru service nu elimină energia celulelor interne.
Surse: [H17], [H18]. Ecuațiile RC și graficul sunt dezvoltări originale idealizate, nu limite de acceptare în service.
Înapoi la începutul cursului ↑14. Monitorizarea izolației, HVIL și autorizările după impact
Două protecții diferite sunt frecvent confundate. Monitorizarea izolației evaluează scurgerile electrice între sistemul HV și șasiul conductor. HVIL, bucla de interblocare la înaltă tensiune, supraveghează anumite conectoare, capace sau dispozitive de separare printr-un circuit de mică energie. HVIL închis nu dovedește izolație bună; izolația bună nu dovedește integritatea fiecărei interblocări.
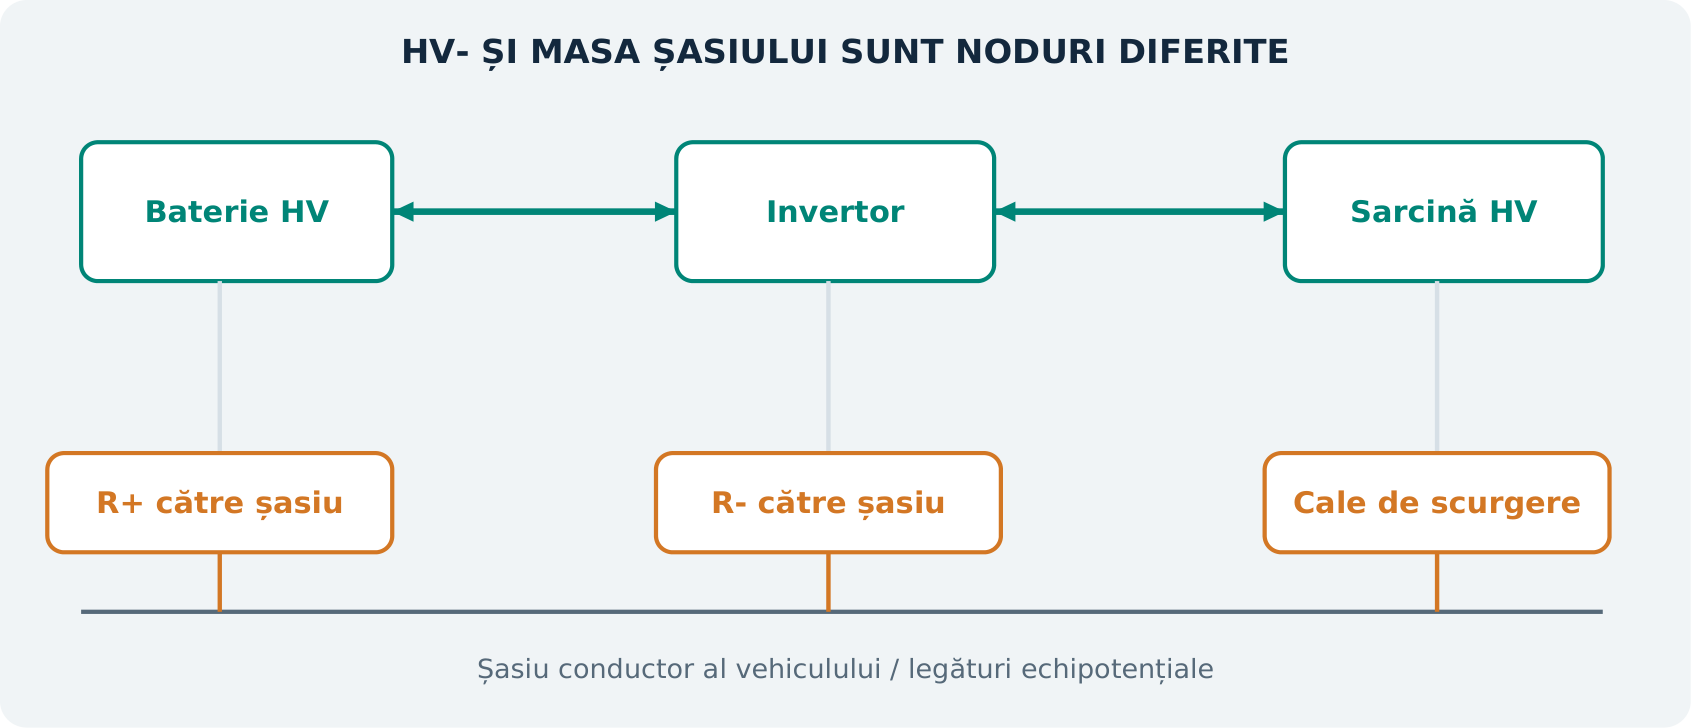
Flotant nu înseamnă inofensiv
Un sistem HV fără legare intenționată la masă evită conexiunea directă dintre un conductor de putere și șasiu. Sistemele reale au totuși rezistență de izolație, capacități parazite față de șasiu și componente EMC. Atingerea unui conductor izolat față de masă nu este o strategie acceptabilă de siguranță; trebuie considerate defectele multiple, capacitățile și condițiile necunoscute.
IMD folosește un proces de măsurare adecvat pentru estimarea comportamentului izolației. Produsele Bender pentru vehicule exemplifică supravegherea continuă, autodiagnoza și comunicarea rezultatului. La încărcare, dispozitivele de monitorizare pot necesita coordonare pentru a nu interfera. [H19], [H20]
De ce apare același defect numai într-un mod
Compresorul, încălzitorul, OBC sau altă ramură pot fi conectate electric numai în anumite stări. Umiditatea, contaminarea lichidului de răcire, temperatura și comutația invertorului modifică comportamentul observat. Corelarea unui defect de izolație cu climatizarea sau încărcarea oferă context util despre rețeaua activă, dar nu identifică singură componenta defectă.
Intrări de impact și urgență
Starea de impact, mesajele sistemului de reținere, separatoarele pirotehnice, logica contactoarelor și evenimentele interne ale bateriei pot bloca autorizarea HV. Construcțiile diferă în privința stărilor memorate și a necesității înlocuirii, inspecției ori punerii în funcțiune. Ștergerea DTC nu echivalează cu restabilirea unei stări fizice sigure și valide.
| Protecție / observație | Ce urmărește | Ce nu poate stabili singură |
|---|---|---|
| HVIL | Integritatea buclei supravegheate de acces/conectoare | Absența efectivă a HV sau izolația sănătoasă. |
| Rezultat IMD | Scurgerile rețelei HV conectate | Integritatea fiecărui conector sau o anumită piesă defectă. |
| Reacție contactor | Starea de acționare monitorizată | Siguranța internă a bateriei sau rezistența mică de contact. |
| Stare impact / piro | Un eveniment ori o stare de deconectare relevantă | Finalizarea reparației și adecvarea structurală a bateriei. |
Surse: [H19], [H20]. Comparația este o sinteză originală. Nu se prescriu tensiuni generice de megohmmetru sau praguri universale de rezistență.
Înapoi la începutul cursului ↑15. Mașini electrice, invertoare și reacția de poziție
Invertorul de tracțiune transformă DC-ul bateriei în excitație polifazată controlată a motorului. La recuperare susține fluxul invers de energie. Este mai corect privit ca un convertor de putere rapid și controlat decât ca un simplu accesoriu DC-AC.
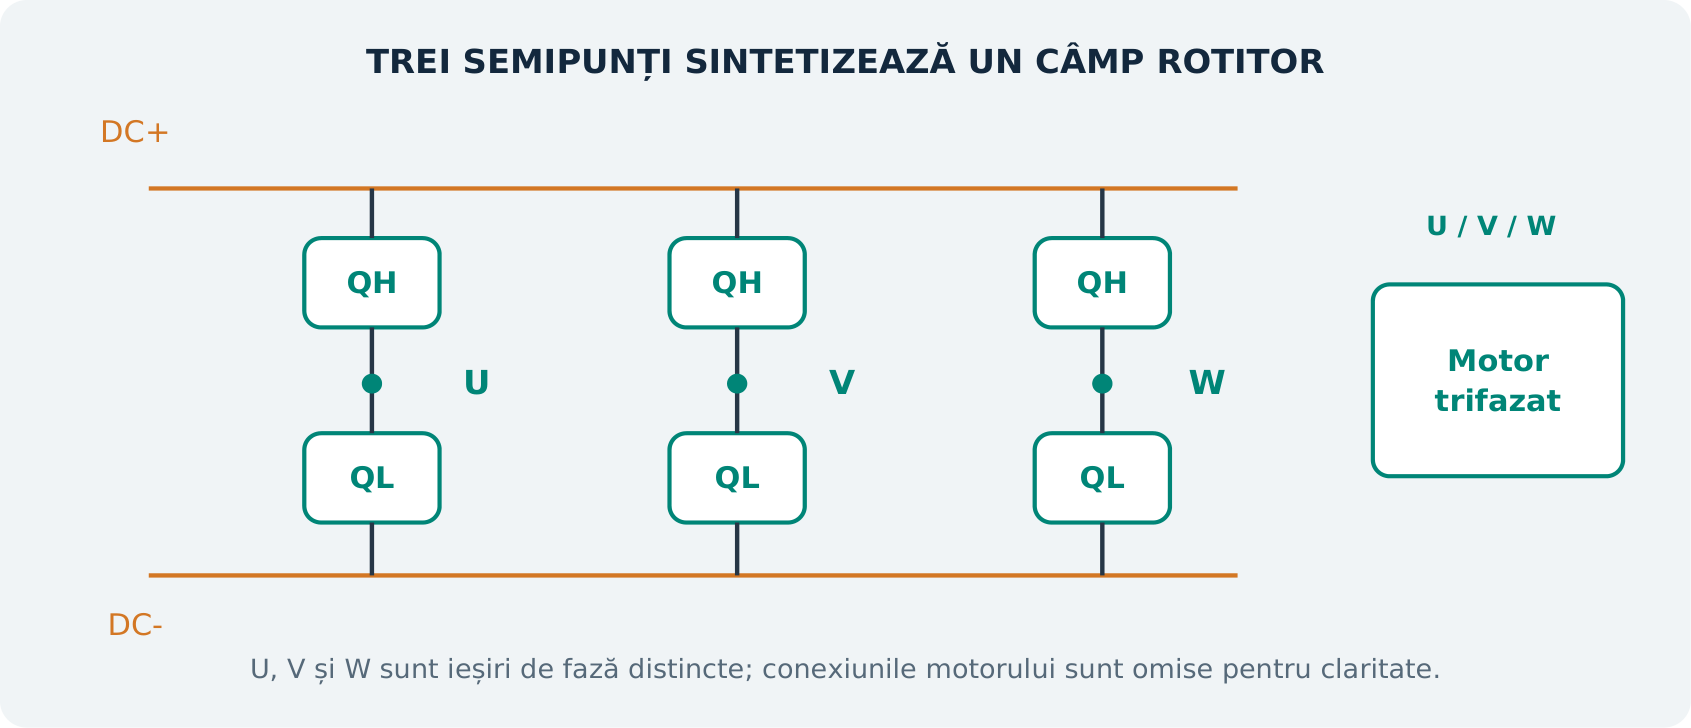
Comutație și controlul curentului
Fiecare semipunte leagă faza la potențiale diferite ale magistralei DC prin dispozitive de putere. PWM selectează stări de comutație al căror efect mediu produce vectorul de tensiune cerut. Inductanța motorului modelează curentul. Frecvența comutației, frecvența curentului de fază și turația mecanică sunt mărimi diferite.
Cuplul depinde de interacțiunea magnetică și orientarea curentului. Creșterea arbitrară a factorului de umplere PWM nu este o comandă validă a cuplului auto. Reacția de curent, unghiul rotorului, tensiunea DC și modelul motorului sunt necesare pentru rezultatul dorit, eficient și în limite.
Informația resolverului
Resolverul sau alt senzor de poziție arată calculatorului unde se află rotorul. La resolver, excitația produce amplitudini sinus și cosinus dependente de unghi. Relația lor, după condiționare, furnizează unghiul; nu este doar o sinusoidă obișnuită de frecvență joasă la fiecare rotație mecanică. Frecvența excitației trebuie deosebită de modularea determinată de unghi. [H21]
Unghiul electric este legat de cel mecanic prin numărul perechilor de poli și un decalaj calibrat. Decalajul incorect poate reduce eficiența producerii cuplului, crește curentul și încălzirea ori produce eroare de plauzibilitate. O turație plauzibilă nu dovedește singură alinierea corectă a fazelor.
Tehnologii semiconductoare de putere
IGBT și MOSFET SiC sunt tehnologii frecvente de tracțiune. Caracteristicile lor de conducție, comutație și temperatură diferă. Comutația mai rapidă poate îmbunătăți randamentul, dar crește importanța inductanțelor parazite, solicitării izolației, comenzii porților și EMC. Denumirea SiC nu face interschimbabile două invertoare. [H22]
Limitele concluziilor de diagnoză
Supracurentul poate proveni din etajul de putere, înfășurări, reacție, calculul unghiului sau un tranzitoriu de control. Limitarea temperaturii invertorului poate fi provocată de răcire. Numele unei componente din descrierea erorii trebuie tratat ca loc de raportare până când dovezile identifică mecanismul.
Partea a II-a aprofundează tipurile de motoare, controlul d/q, slăbirea câmpului și analiza defectelor invertorului.
Surse: [H21], [H22]. Teoria generală a punților și deducțiile sunt explicații originale.
Înapoi la începutul cursului ↑16. Conversia DC/DC, joasa tensiune și comunicația
Bateria LV activează calculatoarele, alimentează bobinele contactoarelor și susține rețeaua înainte ca HV să fie disponibilă. După autorizare, un convertor DC/DC susține frecvent rețeaua LV din HV. Apare o dependență circulară: LV este necesară pentru conectarea HV, iar HV poate fi necesară pentru susținerea continuă a LV.
De ce o baterie HV sănătoasă poate coexista cu lipsa READY
Instabilitatea LV poate reseta calculatoare, întrerupe autorizări, genera erori de comunicație sau împiedica finalizarea secvenței contactoarelor. SOC-ul HV nu descrie bateria LV separată. Nici tensiunea în repaus nu stabilește comportamentul alimentării la activare și acționare.
Principiile convertorului
Convertorul DC/DC transferă prin comutație energia prin elemente inductive ori transformatoare și reglează rezultatul. Separarea galvanică este o alegere de arhitectură cu implicații de siguranță. Unele unități sunt bidirecționale, dar aceasta trebuie confirmată în documentație. Tensiunea normală comandată la ieșire poate varia cu chimia, temperatura, SOC și strategia sarcinii.
Pentru un exemplu cu ieșire 1,2 kW la 14 V, curentul este aproximativ 86 A. La randament 94% și intrare 300 V, curentul HV este numai circa 4,3 A. Diferența mare este normală conversiei, nu încalcă legile de conservare: intrarea și ieșirea sunt domenii de circuit distincte, energia fiind conservată după contabilizarea pierderilor.
Rolurile rețelei
ECU-ul termic, coordonatorul hibrid, invertorul, calculatorul bateriei, transmisia, ABS/ESC și gateway-ul schimbă limite și stări. Un mesaj poate exista, dar să fie invalid prin contor, sumă de control, vechimea datelor sau plauzibilitate. Vizibilitatea la scanare generică nu garantează accesul la datele necesare unei probleme tranzitorii.
Cronologia de diagnoză
- Începe cu stabilitatea alimentării și activarea când multe calculatoare fără legătură raportează simultan subtensiune sau comunicație.
- Stabilește ce calculator a refuzat primul autorizarea; erorile ulterioare pot fi consecințe.
- Compară comanda, starea și răspunsul real între domeniile de putere.
- Păstrează datele evenimentului înaintea ștergerii sau resetării, pentru a conserva secvența inițială.
Configurația, valorile învățate și compatibilitatea software influențează funcționarea. Resetarea poate șterge dovezi și poate impune reinițializare. Ea trebuie justificată de traseul OEM de diagnoză, nu folosită ca încercare universală de reparație.
Surse: [H01], [H03], [H23]. Calculul convertorului și cronologia sunt originale.
Înapoi la începutul cursului ↑17. Managementul termic și interacțiunea cu motorul termic
Un hibrid are mai multe obiective termice care pot intra în conflict. Motorul termic și catalizatorul au nevoie de temperaturi adecvate pentru funcționare eficientă și emisii reduse. Bateria necesită un interval controlat și gradienți interni mici. Motoarele electrice și electronica de putere trebuie să evacueze pierderile. Habitaclul trebuie să rămână confortabil și când motorul termic se oprește.
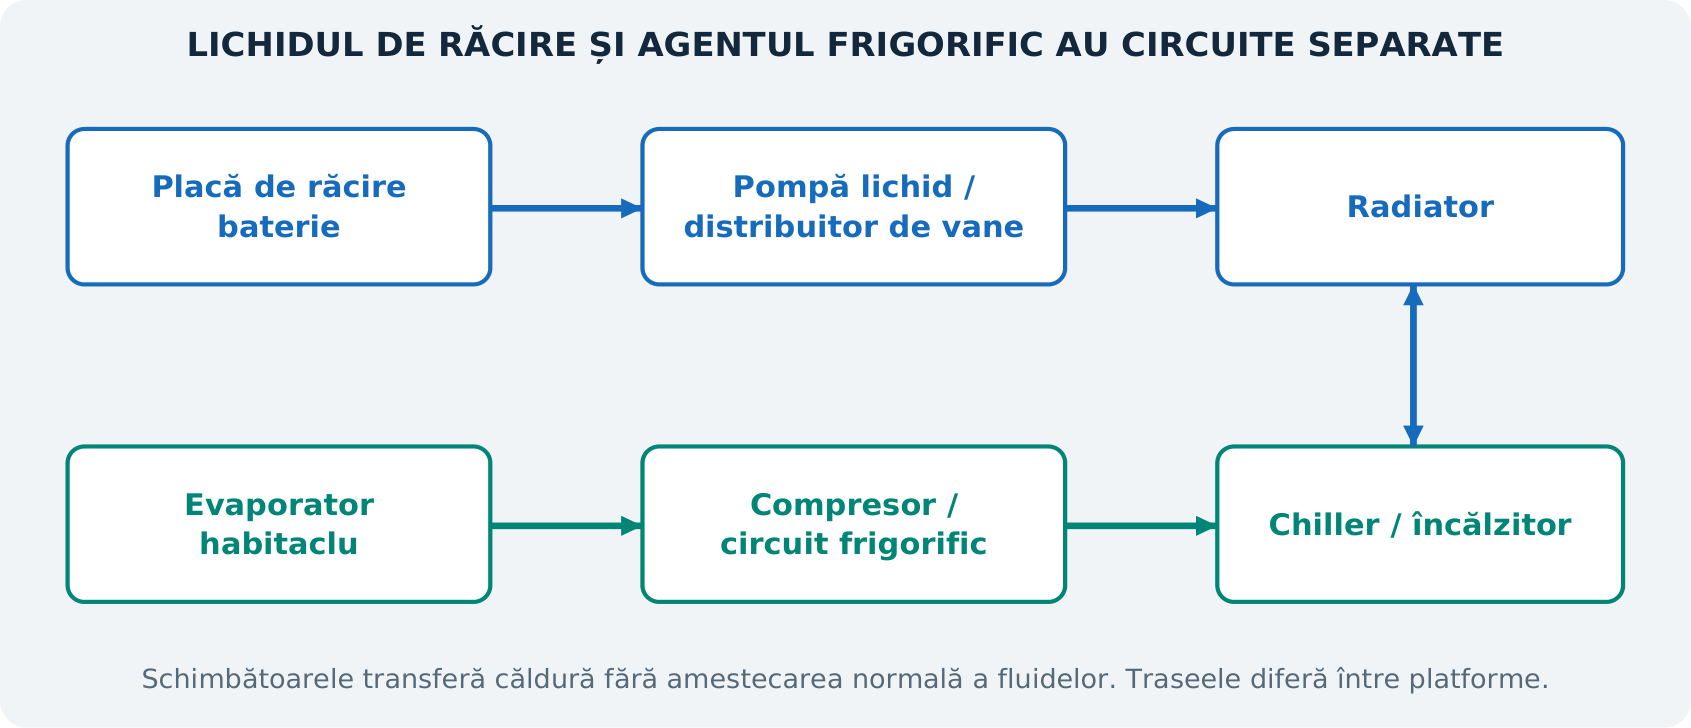
Răcirea bateriei
Răcirea cu aer depinde de admisie, conducte, filtre unde există, ventilator și trasee neobturate. Răcirea cu lichid adaugă pompe, valve, schimbătoare și uneori un răcitor cu agent frigorific. Un senzor măsoară o singură locație; nu garantează aceeași temperatură pentru toate celulele.
Gradienții termici pot crea diferențe de rezistență, putere și îmbătrânire. O zonă fierbinte care reapare la sarcini comparabile este mai informativă decât un maxim izolat fără context. Comanda răcirii, dovezile despre circulația efectivă și răspunsul termic trebuie să concorde.
Sisteme electrice de climatizare
Compresorul electric poate menține climatizarea cu motorul termic oprit. Încălzirea poate utiliza lichidul motorului termic, încălzitor electric, pompă de căldură sau combinații. Pe multe platforme, compresorul și încălzitorul sunt consumatori HV; climatizarea poate influența puterea bateriei și componentele cuprinse în măsurarea izolației.
Lubrifiantul compresorului și agentul frigorific sunt specifice componentelor. La construcțiile sensibile la izolație, contaminarea contează atât electric, cât și pentru fiabilitatea mecanică. Diagnoza HVAC și cea HV nu pot fi întotdeauna separate în lucrări independente.
Eficiența termică, ciclul Atkinson și emisiile
Închiderea întârziată a supapei de admisie poate face compresia efectivă diferită de destindere. Cu sprijinul cuplului electric, motorul termic poate fi optimizat altfel decât unul care acoperă singur întreaga plajă de performanță. Nu toate hibridele au același ciclu, aceeași supraalimentare sau injecție.
Motorul termic poate funcționa pentru încălzirea catalizatorului și când propulsia electrică este posibilă. Pornirile scurte repetate, încălzirea habitaclului și frigul pot modifica consumul fără un defect hardware HV. Invers, un termostat, senzor de temperatură sau defect de ardere poate distorsiona strategia energetică.
Recunoașterea unei limitări termice
Caută relația dintre sarcina susținută, creșterea temperaturii, scăderea puterii admise și reducerea cuplului efectiv. Dacă solicitarea cuplului electric este deja limitată, motorul poate doar să urmeze instrucțiunile. Un defect de răcire poate explica și întreruperile repetate ale încărcării la PHEV.
Surse: [H04], [H24]. Raționamentul de diagnoză este original; teoria pompei de căldură este aprofundată în partea a II-a.
Înapoi la începutul cursului ↑18. Frânarea regenerativă și combinarea cu frâna de frecare
Recuperarea transformă o parte din energia cinetică în energie electrică. Mașina electrică produce cuplu opus mișcării, iar invertorul dirijează energia spre rețeaua DC care o poate accepta. Bateria trebuie să absoarbă puterea rezultată. Performanța frânării nu poate depinde exclusiv de această acceptare.
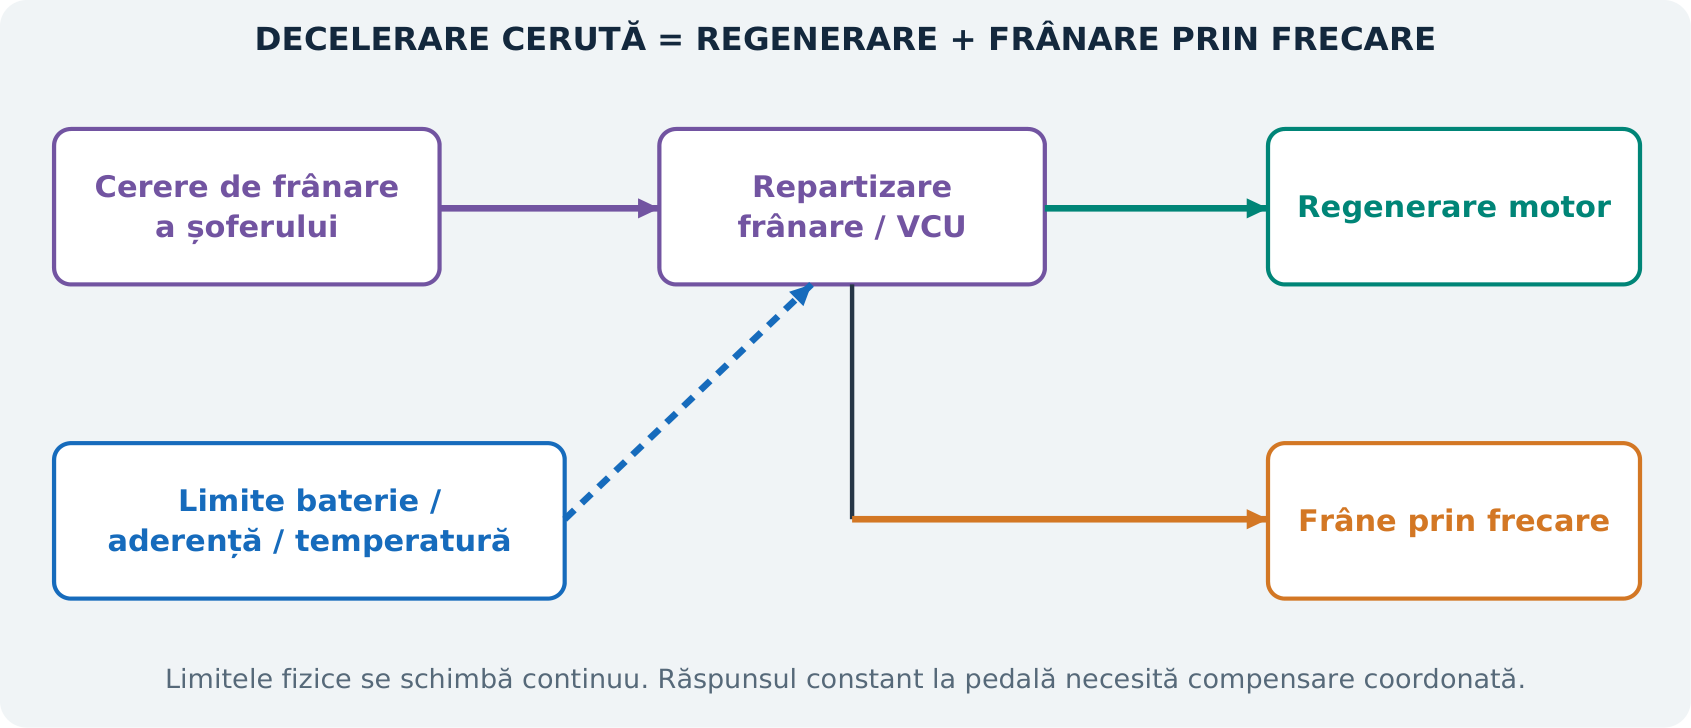
De ce se modifică recuperarea
SOC apropiat de limita superioară, temperaturile joase sau mari, limitele tensiunilor celulelor, curentul mare de încărcare, turația și intervenția stabilității pot reduce recuperarea. La viteză foarte mică, recuperarea electrică este mai puțin eficientă pentru oprire și menținere, deși gestionarea tranziției finale diferă între implementări.
Dacă șoferul cere aceeași decelerație când recuperarea scade, sistemul adaugă frânare prin frecare, acolo unde construcția permite combinarea. Aceeași senzație în pedală nu implică aceeași energie recuperată. Funcția de conducere cu o singură pedală nu dovedește absența frânelor de frecare.
Energie recuperată și ponderea decelerării
Afirmația că generatorul acoperă o mare parte din frânările obișnuite nu înseamnă recuperarea aceleiași părți din întreaga energie a vehiculului. Rămân pierderi de conversie, rezistențe de drum și evenimente nerecuperabile. Similar, indicatorul de recuperare al unui furnizor de frâne nu se interpretează drept randament de 100% al ciclului încărcare-descărcare al bateriei.
Diagnoza cere date de șasiu și propulsie
Limita puterii de încărcare, cuplul comandat generatorului, decelerația reală, cererea de frânare, presiunea hidraulică și vitezele roților explică părți diferite. O eroare ABS de viteză a roții poate reduce recuperarea fără defect al motorului electric. Un semnal de pedală sau presiune greșit poate perturba combinarea. Coroziunea ori blocarea frânelor pot crește consumul chiar cu un cuplu regenerativ aparent normal.
Exemplu conceptual
Vehiculul solicită 20 kW de putere mecanică de frânare recuperabilă. La un randament presupus motor/invertor de 90%, circa 18 kW ajung în rețeaua DC înaintea altor pierderi și consumuri auxiliare. Dacă bateria admite doar 8 kW, fără alt consumator care să preia diferența, coordonatorul trebuie să reducă recuperarea și să acopere decelerația rămasă prin strategia de frânare disponibilă.
Descrierile Bosch ale frânării regenerative și iBooster evidențiază coordonarea recuperării cu frânarea hidraulică. Servomecanismul, rezerva hidraulică și arhitectura software diferă între vehicule. [H25]
Surse: [H25], [H26]. Exemplul de putere este original și idealizat.
Înapoi la începutul cursului ↑19. Metodă de diagnoză bazată pe sistem
O diagnoză solidă explică simptomul, identifică un mecanism fizic sau de control, anticipează observații care îl susțin și rezistă încercărilor de infirmare. Numele componentei dintr-un DTC este doar începutul. Logica de detecție poate raporta un efect provocat în altă parte.
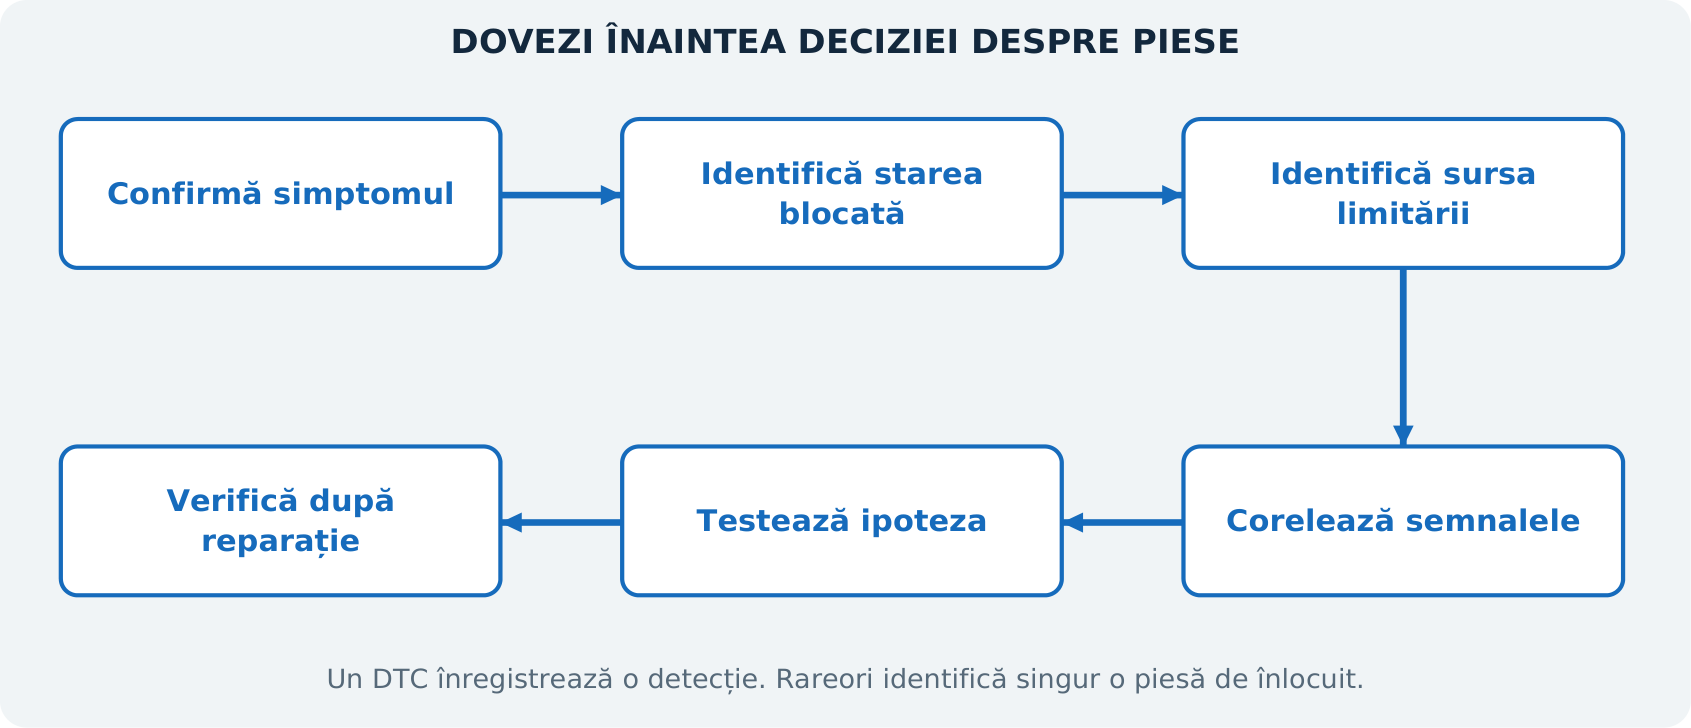
Pasul 1: Definește precis evenimentul
Separă lipsa activării, lipsa READY, absența arderii, lipsa cuplului electric, puterea redusă, consumul mare, tranziția anormală și defectul de încărcare. Înregistrează temperatura, SOC, viteza, timpul de rulare, modul ales și intervențiile software sau mecanice recente. Definirea repetabilă a evenimentului dă sens datelor.
Pasul 2: Identifică autorizarea blocată sau limita activă
Urmărește starea calculatorului, fără să presupui că ansamblul cel mai mare este defect. Dacă nu încearcă preîncărcarea, cercetează condițiile de autorizare. Dacă preîncărcarea începe și expiră, analizează traiectoria tensiunii și reacțiile relevante. Dacă HV devine disponibilă, dar cuplul este refuzat, continuă cu autorizările și limitele de cuplu.
Pasul 3: Construiește un set sincronizat de dovezi
Canalele utile includ frecvent LV, tensiunile bateriei și magistralei DC, curent, SOC, extremele grupurilor și identificatorii lor, temperaturi, limite de încărcare/descărcare, contactoare, HVIL, izolație, cuplu cerut/real, turație termică și stările ambreiajelor relevante. Nu toate testerele le expun sau folosesc aceleași denumiri.
Pasul 4: Compară relații independente
Puterea bateriei trebuie să fie compatibilă cu tensiunea și curentul. Turațiile trebuie să corespundă angrenajelor cunoscute. Încălzirea trebuie să concorde cu istoricul sarcinii. Afirmația unei baterii slabe trebuie susținută de comportament într-o condiție adecvată și documentată, nu de o diferență de tensiune necorectată.
Pasul 5: Formulează explicații concurente
Pentru fiecare ipoteză principală enumeră cel puțin o alternativă și o observație care le separă. Tensiunea mică a unui grup poate proveni din slăbiciune electrochimică, conexiune sau măsurare. O aparentă problemă de motor electric poate fi o eroare a reacției de curent ori poziție. Disciplina reduce înlocuirile inutile de ansambluri.
Verificare
După reparația autorizată, verifică simptomul inițial în condiții comparabile, confirmă tranzițiile și evaluează concordanța limitelor cu răspunsurile fizice. Memoria de erori ștearsă și o pornire scurtă reușită nu dovedesc rezolvarea unei probleme la sarcină susținută.
Surse: Metodologie originală, informată de funcțiile componentelor din [H03], [H13]-[H25].
Înapoi la începutul cursului ↑20. Patru cazuri rezolvate de diagnoză hibridă
Toate cazurile sunt ipotetice. Valorile ilustrează numai raționamentul; nu sunt limite OEM sau instrucțiuni de testare fizică HV.
Cazul A: Lipsă READY și numeroase erori de comunicație fără legătură
Observație: Mai multe calculatoare înregistrează subtensiune la aceeași activare. Coordonatorul hibrid nu cere închiderea contactoarelor. SOC-ul bateriei este raportat suficient.
Raționament: SOC suficient al tracțiunii nu validează alimentarea LV. O perturbare comună poate explica erorile simultane și neatingerea secvenței HV. Înlocuirea bateriei de tracțiune nu este susținută de aceste observații.
Dovezi de diferențiere: Alimentarea LV aliniată temporal cu evenimentul, istoricul resetărilor, curentul de activare, starea convertorului când este autorizat și reapariția erorilor după rezolvarea corectă a alimentării. Dacă alimentarea este stabilă, iar un ECU continuă să refuze o permisiune, refuzul devine o ramură distinctă a investigației.
Cazul B: Un grup al bateriei se abate sub sarcină
Observație: În repaus, grupuri fictive sunt aproape de 15,3 V. La același eveniment de descărcare cu 60 A, majoritatea au circa 14,9 V, unul 14,0 V. La încărcare, același grup urcă mai mult decât vecinii.
Raționament: Abaterea bidirecțională repetabilă este compatibilă cu rezistență aparentă ridicată. Căderea suplimentară de 0,9 V la 60 A corespunde aproximativ la 15 mΩ față de vecini. Calculul include rezistența și efectele de măsurare din limita observată; nu dovedește rezistența exclusivă a celulelor.
Alternative: Diferență termică, conexiune rezistivă, cablaj de măsurare sau eroare de achiziție. Capacitatea redusă este alt atribut și necesită dovezi pe o fereastră definită de sarcină electrică/energie. Egalitatea tensiunii în repaus nu rezolvă întrebările.
Cazul C: Șoc când motorul termic intră în propulsie
Observație: Plecarea electrică este lină. Șocul apare la sincronizarea motorului termic. Puterea admisă a bateriei rămâne normală. Evenimentul se corelează cu o perturbare a turației termice și o schimbare bruscă a compensării electrice.
Raționament: Problema este concentrată într-o tranziție. Trebuie analizate arderea, cuplul estimat, controlul cuplării și elasticitatea transmisiei. Diagnosticarea bateriei doar fiindcă vehiculul este hibrid ar ignora structura evenimentului.
Dovezi concurente: Dacă cererea ambreiajului și patinarea reală nu concordă, deși cuplul termic este stabil, cuplarea devine mai probabilă. Dacă turația se obține prin antrenare electrică fără stabilirea arderii, turația singură induce în eroare. Arhitectura identifică mașina care pornește motorul termic.
Cazul D: Recuperarea scade după o coborâre lungă
Observație: SOC se apropie de regiunea superioară admisă. Limita de încărcare scade. Cuplul generatorului urmărește cererea redusă, iar frânarea prin frecare crește. Nu se înregistrează defect electric.
Raționament: Tiparul poate reprezenta protecția normală a acceptării energiei. Contează plauzibilitatea datelor de limitare și a răspunsului frânei. Dacă bateria admite în continuare mult, dar generatorul nu urmărește comanda, trebuie analizat alt mecanism.
Model de raport
| Câmp | Conținutul unui raport justificabil |
|---|---|
| Eveniment | Simptom exact și condiții reproductibile. |
| Arhitectură | Traseu relevant al puterii, calculatoare și cuplări. |
| Dovezi | Observații sincronizate, unități și convenții de semn. |
| Ipoteză | Mecanism explicativ și alternative. |
| Verificare | Condiții și observații care demonstrează rezolvarea. |
Surse: Cazuri și calcule ipotetice originale; nu se pretinde diagnoza unui client real.
Înapoi la începutul cursului ↑21. Atelier de calcul
Exercițiile leagă datele testerului de limitele fizice. Valorile sunt fictive. Rezolvă ecuațiile înainte de interpretare.
Exercițiul 1: Baterie cu legături serie-paralel
Presupunem 96 de grupuri serie, fiecare cu două celule paralele de 3,6 V și 30 Ah. Tensiunea nominală este 96 × 3,6 = 345,6 V. Capacitatea paralelă este 2 × 30 = 60 Ah. Energia nominală aproximativă este 345,6 × 60 / 1000 = 20,74 kWh.
Se presupun celule identice la tensiune nominală. Nu rezultă energia utilizabilă, tensiunea reală de sfârșit de încărcare sau puterea admisă. Dacă într-o strategie ipotetică ar fi utilizabili 70% din energia nominală, estimarea ar fi 14,52 kWh.
Exercițiul 2: Putere mecanică și cuplu electric
Motorul furnizează 110 N·m la 4.000 rpm. Ieșirea mecanică este 110 × 4000 / 9550 = 46,1 kW. La randament presupus motor/invertor de 91%, intrarea electrică este circa 50,7 kW. Cu baterie de 330 V, curentul este aproximativ 154 A, înaintea altor consumatori HV.
Dacă măsurarea arată mai mult curent, auxiliarele și pierderile din limita analizată pot explica diferența. Dacă în tranziție canalele sunt eșantionate în momente diferite, calculul poate fi invalid deși aritmetica este corectă.
Exercițiul 3: Deriva SOC din decalajul senzorului
Citirea falsă constantă de descărcare de 0,2 A, integrată 10 ore, acumulează 2 Ah. La o capacitate de referință de 40 Ah înseamnă 5 puncte procentuale SOC. Decalajele mici contează pentru estimator chiar dacă sunt neglijabile față de curentul maxim al tracțiunii.
Exercițiul 4: Rezistență aparentă și căldură
Tensiunea bateriei scade cu 12 V la o creștere a curentului cu 80 A într-un interval scurt definit. Rezistența aparentă este 12 / 80 = 0,15 ohmi. La 80 A, estimarea I²R dă 960 W. Polarizarea și temporizarea influențează valoarea; nu este o măsurare electrochimică universală a rezistenței.
Exercițiul 5: Model idealizat de preîncărcare
Pentru R = 120 ohmi, C = 1,5 mF și tensiune 360 V, RC = 0,18 s, curentul inițial ideal = 3 A, iar energia condensatorului = 0,5 × 0,0015 × 360² = 97,2 J. Creșterea ideală la 95% durează circa 0,54 s. Acceptarea reală este definită de OEM, nu de exemplu.
Exercițiul 6: Puterile maxime termică și electrică
Motorul termic are 100 kW, cel electric 60 kW. Suma nu dovedește 160 kW ai sistemului. Turațiile de vârf pot diferi, bateria poate limita puterea, iar transmisia și strategia pot împiedica vârfurile simultane. Se verifică puterea combinată publicată sau bilanțul complet într-un punct de funcționare.
Surse: Exerciții originale bazate pe relații fizice standard.
Înapoi la începutul cursului ↑22. Întrebări de recapitulare și răspunsuri-model
Folosește-le ca explicații scrise. Răspunsul tehnic util identifică traseul fizic, condiția de control și dovezile necesare.
1. De ce poate circula putere electrică mare cu un curent aproape nul al bateriei?
Un generator antrenat termic poate alimenta tracțiunea prin rețeaua electrică comună, cu schimb energetic net mic al bateriei. Puterea bateriei descrie limita sa de măsurare, nu fluxul intern al fiecărui convertor.
2. De ce pot avea două vehicule similare de 48 V capabilități EV diferite?
Poziția motorului electric, decuplările termice, puterea, suportul transmisiei și strategia stabilesc capabilitatea. Tensiunea nominală singură nu ajunge.
3. Turația termică dovedește funcționarea prin ardere?
Nu. O mașină electrică poate roti motorul la pornire sau în alte stări controlate. Stabilirea arderii necesită dovezi suplimentare interpretate prin arhitectura reală.
4. De ce poate refuza recuperarea o baterie cu SOC mare?
Marja SOC, limitele tensiunilor de celulă și temperatura pot reduce puterea admisă la încărcare. Coordonatorul trebuie să păstreze performanța frânării prin combinarea autorizată.
5. Ce nu îți spune eticheta e-CVT?
Nu identifică unic mecanismul. Divizarea planetară, configurațiile predominant electrice cu antrenare directă și alte hibride pot produce o experiență continuu variabilă prin hardware diferit.
6. Poate echilibrarea repara o celulă cu capacitate degradată?
Ea poate corecta diferența de stare de încărcare. Nu inversează pierderea de material activ și nu reface capacitatea pierdută chimic. Bateria poate fi echilibrată, dar slabă energetic sau ca putere.
7. Care este diferența dintre HVIL și monitorizarea izolației?
HVIL supraveghează o buclă desemnată de acces/conexiuni. Monitorizarea izolației evaluează scurgerile dintre rețeaua HV conectată și șasiu. Niciuna nu dovedește singură absența tensiunii.
8. De ce poate proveni un simptom de transmisie din controlul motorului termic?
Tranzițiile hibride se bazează pe coordonarea cuplului și turației. Dacă motorul termic produce alt cuplu decât cel așteptat, compensarea electrică și sincronizarea pot crea perturbări cu transmisia mecanică funcțională.
9. De ce este util graficul preîncărcării în diagnoză?
Arată relația dintre secvența cerută, creșterea tensiunii, temporizare și diferența finală magistrală-baterie. Interpretarea cere topologia reală, consumatorii conectați și configurația de măsurare.
10. Ce trebuie păstrat înaintea resetării?
Descrierea inițială, datele complete ale erorilor relevante, condițiile de mediu, stările ECU și observațiile sincronizate necesare cronologiei. Resetarea poate șterge dovezi fără a modifica fizic cauza.
Temă finală
Alege o arhitectură hibridă documentată. Desenează toate traseele de propulsie și recuperare, identifică pornirea și sincronizarea, definește un simptom plauzibil de putere redusă și construiește o matrice cu cinci ipoteze. Pentru fiecare precizează o observație favorabilă, una contradictorie și un traseu sigur de obținere a dovezilor, conform OEM. Nu inventa praguri OEM.
Surse: Evaluare și răspunsuri explicative originale.
Înapoi la începutul cursului ↑23. Glosar tehnic
| Termen | Semnificație în curs |
|---|---|
| BEV | Vehicul complet electric, cu propulsie alimentată din baterie reîncărcabilă extern. |
| BMS | Sistem de management al bateriei: măsurare, estimare, protecție și coordonare. |
| BSFC | Consum specific efectiv de combustibil: masa combustibilului pe unitate de energie mecanică. |
| CMU / CSU | Unitate de monitorizare/supraveghere a celulelor; achiziție locală în baterie. |
| DC link | Magistrală DC și capacitatea asociată care alimentează convertorul de putere. |
| DHT | Transmisie hibridă dedicată, proiectată în jurul modurilor hibride. |
| ECU / VCU | Calculator electronic / coordonator al vehiculului; responsabilitățile reale diferă. |
| e-CVT | Relație continuu variabilă gestionată electric; nu un mecanism unic. |
| HEV / MHEV / PHEV | Hibrid complet / hibrid ușor / hibrid reîncărcabil extern în terminologia cursului. |
| HVIL | Buclă de interblocare HV care supraveghează anumite stări de acces și conectori. |
| IMD | Dispozitiv de monitorizare a izolației unei rețele conectate fără legare intenționată la masă. |
| MG1 / MG2 | Denumiri motor-generator în sisteme identificate; rolurile variază cu arhitectura și starea. |
| OBC | Încărcător de bord, care asigură de obicei conversia AC-DC pentru încărcare. |
| OCV | Tensiune în circuit deschis, în condiții definite de relaxare și temperatură. |
| PCU | Unitate de control al puterii; grupare de conversie/control dependentă de producător. |
| Preîncărcare | Pregătirea controlată a magistralei HV capacitive înaintea regimului normal de curent. |
| READY | Indicație specifică a autorizării funcționării, nu dovadă de stare sigură de lucru. |
| SOC | Stare de încărcare estimată față de o referință de capacitate definită. |
| SOH | Stare de sănătate; se precizează dacă privește capacitatea, puterea, rezistența sau un compozit. |
| SOP | Stare de putere; putere admisă estimată la încărcare/descărcare în condițiile actuale. |
| Compensarea cuplului | Contribuția electrică ce compensează variația traseului termic/transmisie. |
| Energie utilizabilă | Energia disponibilă în fereastra de funcționare autorizată a vehiculului. |
24. Surse primare și studiu suplimentar
Sursele susțin tehnologiile identificate și permit aprofundarea. Schemele, ecuațiile, valorile inventate și cazurile sunt material didactic independent. Descrierile editorilor pot simplifica detalii; pentru vehiculul real, documentația OEM relevantă rămâne autoritatea tehnică. Acces verificat la pregătirea ediției originale: 25 octombrie 2026. Titlurile surselor sunt păstrate în original pentru identificare.
[H01] U.S. Department of Energy, AFDC. How Do Hybrid Electric Cars Work?. Prezentare funcțională și definiții ale componentelor.
[H02] U.S. Department of Energy, AFDC. Plug-In Hybrid Electric Vehicles. Încărcare externă și contextul funcționării hibride.
[H03] Bosch Mobility. High-voltage hybrid system. Rolurile componentelor și familii de topologii.
[H04] Toyota Europe. Comprehensive Environmental Technology, 2012. Arhitectură HSD identificată și explicația ciclului Atkinson; exemplu istoric.
[H05] Nissan. e-POWER control technology. Temporizarea generării și controlul.
[H06] Honda Global. e:HEV - Original Honda Hybrid System. Cele trei trasee funcționale și arhitectura cu două mașini electrice.
[H07] Schaeffler. Schaeffler Symposium 2018. Topologii hibride și electrice, inclusiv pozițiile mașinilor. Referință inginerească istorică.
[H08] Nissan. Development of the new e-POWER dedicated engine, 2025. Exemplu identificat de dezvoltare a generației a treia.
[H09] Oak Ridge National Laboratory. Evaluation of the 2010 Toyota Prius Hybrid Synergy Drive System. ORNL/TM-2010/253, martie 2011. Caracterizare istorică de laborator, nu manual de service actual.
[H10] Honda News. Honda Two-Motor Hybrid-Electric Powertrain. Diferențe între generații ale antrenării termice directe.
[H11] Bosch Mobility. 48 V battery. Stocare hibridă LV și funcții de recuperare.
[H12] U.S. Department of Energy, AFDC. Batteries for Electric Vehicles. Context litiu-ion și NiMH.
[H13] Texas Instruments. Battery Gauging Algorithm Comparison. SLUAAR3, 2023. Tensiune, integrarea curentului și estimare bazată pe model.
[H14] Texas Instruments. Battery-pack current measurement technical article. Decalajul măsurării și integrarea sarcinii electrice.
[H15] Texas Instruments. BQ79616-Q1 automotive battery monitor. Măsurare, echilibrare, temperatură și detectarea firelor întrerupte.
[H16] Analog Devices. Active Battery Cell Balancing și Passive Battery Cell Balancing. Redistribuirea sarcinii față de disipare.
[H17] Texas Instruments. Why Pre-Charge Circuits Are Necessary in High-Voltage Systems. SLVAFB0, 2021. Curentul de anclanșare și topologia rezistivă.
[H18] Texas Instruments. DC-Link Capacitor Pre-Charge Designs in Automotive Systems. SDAA145A, revizuit în 2026. Arhitecturi alternative de preîncărcare.
[H19] Bender. ISOMETER iso175. Monitorizarea izolației la vehicule.
[H20] Bender. iso175 manual. Interacțiunea monitorizărilor și funcționarea; se folosește revizia aplicabilă.
[H21] Texas Instruments. Resolver-to-digital conversion principles. Analog Applications Journal, 2016. Excitație, modulare de amplitudine și achiziția unghiului.
[H22] Infineon. EV traction inverter. Semiconductoare, comanda porților și sistemul de control.
[H23] Nissan. Electric vehicle powertrain. Integrarea încărcătorului, DC/DC și distribuției HV; referință BEV pentru funcții comune.
[H24] MAHLE. eMobility thermal management. Recuperarea căldurii, condiționarea bateriei și climatizarea.
[H25] Bosch Mobility. Regenerative braking systems și iBooster. Combinarea frânării și asistența electromecanică.
[H26] NHTSA. Electric and Hybrid Vehicles. Context tehnologic și de siguranță; nu reprezintă calificare pentru HV.
[H27] Renault Group. The invention of E-Tech technology with LEGO și Dogbox: a key choice for E-Tech. Exemple de sincronizare și transmisie multimod.
[H28] Hyundai Australia. MY26 Tucson specification. Comparație opțională: hibrid cu motor electric montat pe transmisie. Specificații dependente de piață și model.
Înapoi la începutul cursului ↑Atribuirea imaginilor și note editoriale
Fotografiile prezintă componente reale sau exponate și identifică numai generația ilustrată. Nu stabilesc o dispunere universală a componentelor. Sunt reproduse fără modificări de conținut, redimensionate proporțional și optimizate pentru afișare web. Schemele originale și graficele sintetice ale cursului sunt lucrări didactice separate.
Toyota Prius PHEV secțiune
TTTNIS. 2023 Toyota Prius PHEV cutaway front.jpg. CC0 1.0. Fișier original și licență.

Toyota Prius HEV secțiune
TTTNIS. Toyota Prius ZVW50 cutaway 03.jpg. CC0 1.0. Fișier original și licență.

Toyota Prius PHV grup motopropulsor
TTTNIS. Toyota Prius PHV powertrain.jpg. Public domain dedication. Fișier original și licență.

Toyota Prius PHV baterie
TTTNIS. Toyota Prius PHV battery.jpg. Public domain dedication. Fișier original și licență.

Licențe: CC0 1.0; CC BY-SA 4.0. Condițiile de distribuire în condiții identice se aplică adaptărilor imaginilor respective. Autorii fotografiilor și editorii surselor tehnice nu girează acest curs.
Acesta este un curs educațional compilat independent, nu o publicație OEM, un certificat de calificare sau o procedură de service specifică unui vehicul. Legăturile surselor au fost verificate la pregătirea ediției originale, la 25 octombrie 2026. Traducerea în română este datată 26 octombrie 2026. Principiile științifice, deducțiile originale, cazurile ipotetice și exemplele producătorilor sunt diferențiate explicit. Reviziile software, variantele de piață, furnizorii bateriilor și anii de model pot schimba implementările.